واسط مغز و رایانه
| عصبروانشناسی |
|---|
 |
|
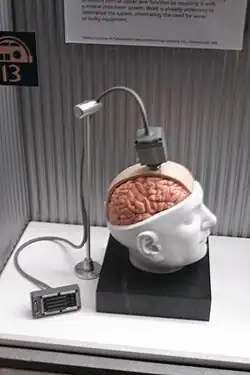
واسط مغز-رایانه یا رابطهای مغز و کامپیوتر (brain–computer interface) (مخفف: BCI)، که برخی مواقع به آن واسط مغز-ماشین (BMI) نیز گفته میشود، یک مسیر مستقیم ارتباطی بین فعالیتهای الکتریکی مغزی و یک دستگاه خارجی است که اغلب یک کامپیوتر یا عضو رباتیک میباشد. واسطهای مغز و رایانه اغلب برای چنین اهدافی به کار میروند: تحقیقات، نگاشت مغزی، یاریگری، ازدیاد توانایی انسان، ترمیم ادراک انسانی یا عملکردهای حسی-حرکتی.[۱][۲] دامنه پیادهسازیهای BCIها در چنین مواردی است: EEG، MEG، EOG، MRI، که برحسب این که الکترودها تا چه میزان نزدیک بافت عصبی باشند، برخی تاحدی تهاجمی (مثل ECoG و درون-عروقی) و برخی دیگر تهاجمی (مثل آرایه میکروالکترودی) هستند.[۳]
تحقیقات بر روی BCIها در دهه ۱۹۷۰ میلادی توسط «ژاک وایدال» (Jacques Vaidal) در دانشگاه کالیفرنیا در لس آنجلس (UCLA) تحت کمک هزینه از سوی بنیاد ملی علوم و در پی بسته شدن قراردادی با دارپا شروع شد.[۴][۵] مقاله ۱۹۷۳ میلادی وایدال، اولین ظهور عبارت «واسط مغز-کامپیوتر» در متون علمی است.
بر اساس قابلیت انعطافپذیری غشای خارجی مغز، پیامهایی که از اندامهای ساختگی کاشته شده ارسال میگردند، پس از سازگاری، میتوانند مانند ارتباطات طبیعی حسی-حرکتی توسط مغز کنترل شوند.[۶] پس از سالها آزمایش بر روی جانوران، اولین دستگاههای نوروپروستتیک کاشته شده در انسانها طی اواسط دهه ۱۹۹۰ میلادی ظهور پیدا کردند.[۱]
اخیراً مطالعاتی در زمینهٔ تعامل انسان و رایانه صورت گرفته که در آن از یادگیری ماشین برای تحلیل دادههای آماری زمانی استخراج شده از لوب پیشانی (نوار مغزی EEG) استفاده کردهاند و در نتیجه آن موفقیت بالایی در ردهبندی حالات ذهنی (استراحت، خنثی، تمرکز)،[۷] حالات هیجانی ذهنی (منفی، خنثی، مثبت)[۸] و دیسریتمیای تالاموکورتیکال بهدست آمدهاست.[۹]
رابطهای مغز و رایانه تهاجمی و غیرتهاجمی
رابطهای مغز و رایانه (Brain–Computer Interface یا BCI) بر اساس نحوهٔ ثبت سیگنالهای عصبی به دو دستهٔ اصلی تهاجمی و غیرتهاجمی تقسیم میشوند. تفاوت اصلی این دو روش در محل قرارگیری حسگرها، کیفیت سیگنالهای ثبتشده، میزان خطرات پزشکی و حوزههای کاربرد آنها است.[۱]
رابطهای مغز و رایانه تهاجمی
در رابطهای مغز و رایانه تهاجمی، الکترودها از طریق عمل جراحی مستقیماً درون بافت مغز کاشته میشوند. این روش امکان ثبت فعالیت نورونها را با دقت زمانی و مکانی بالا فراهم میکند و به دلیل کیفیت بالای سیگنال، در پژوهشهای علوم اعصاب و کاربردهای بالینی مانند کنترل اندامهای مصنوعی، بازیابی عملکرد حرکتی و برقراری ارتباط برای افراد مبتلا به فلج شدید مورد استفاده قرار میگیرد.[۱]
از مهمترین مزایای این روش میتوان به وضوح بالای سیگنال، پهنای باند بیشتر و امکان کنترل دقیقتر سامانههای مبتنی بر رابط مغز و رایانه اشاره کرد. با این حال، نیاز به جراحی، خطر عفونت، واکنش ایمنی بدن، تشکیل بافت اسکار در اطراف الکترودها و احتمال کاهش کیفیت سیگنال در طول زمان از جمله محدودیتهای آن به شمار میروند.[۱]
رابطهای مغز و رایانه غیرتهاجمی
در رابطهای مغز و رایانه غیرتهاجمی، فعالیت مغز بدون نیاز به جراحی و از طریق حسگرهایی که روی پوست سر قرار میگیرند ثبت میشود. الکتروآنسفالوگرافی (EEG) رایجترین فناوری مورد استفاده در این دسته است، اگرچه روشهایی مانند مگنتوانسفالوگرافی (MEG) و طیفسنجی کارکردی فروسرخ نزدیک (fNIRS) نیز در برخی کاربردها به کار میروند.[۱]
این روشها به دلیل ایمنی بالا، هزینهٔ کمتر، سهولت استفاده و عدم نیاز به مداخلهٔ جراحی، بیشترین کاربرد را در پژوهش، توانبخشی، بازیهای رایانهای و سامانههای کمکی دارند. با این حال، سیگنالهای ثبتشده در مقایسه با روشهای تهاجمی از وضوح و دقت کمتری برخوردارند و تحت تأثیر عواملی مانند نویز محیطی، حرکت کاربر و عبور سیگنال از جمجمه و پوست سر قرار میگیرند.[۱]
به طور کلی، رابطهای مغز و رایانه تهاجمی از نظر کیفیت سیگنال و دقت عملکرد برتری دارند، اما با خطرات و هزینههای ناشی از جراحی همراه هستند. در مقابل، رابطهای غیرتهاجمی ایمنتر، ارزانتر و برای استفادهٔ گسترده مناسبتر هستند، هرچند عملکرد آنها به دلیل کیفیت پایینتر سیگنال محدودتر است.[۱]
پانویس
- 1 2 3 4 5 6 7 8 بیگی حبیب آبادی، محمدامیر (۱۴۰۱). نوروگیمینگ و رابطهای مغز و کامپیوتر [Neurogaming and BCIs]. ج. ۱. ایران: ناشر-مولف. صص. ۷–۱۹. شابک ۹۷۸-۶۲۲-۰۰-۲۲۲۵-۱.
{{cite book}}: نگهداری یادکرد:تاریخ بهطور خودکار ترجمهشده (رده) نگهداری یادکرد:تاریخ و سال (رده) - ↑ Krucoff MO, Rahimpour S, Slutzky MW, Edgerton VR, Turner DA (1 January 2016). "Enhancing Nervous System Recovery through Neurobiologics, Neural Interface Training, and Neurorehabilitation". Frontiers in Neuroscience. 10: 584. doi:10.3389/fnins.2016.00584. PMC 5186786. PMID 28082858.
- ↑ Michael L Martini, BA, Eric Karl Oermann, MD, Nicholas L Opie, PhD, Fedor Panov, MD, Thomas Oxley, MD, PhD, Kurt Yaeger, MD, Sensor Modalities for Brain-Computer Interface Technology: A Comprehensive Literature Review, Neurosurgery, Volume 86, Issue 2, February 2020, Pages E108–E117, https://doi.org/10.1093/neuros/nyz286
- ↑ Vidal JJ (1973). "Toward direct brain-computer communication". Annual Review of Biophysics and Bioengineering. 2 (1): 157–180. doi:10.1146/annurev.bb.02.060173.001105. PMID 4583653.
- ↑ Vidal J (1977). "Real-Time Detection of Brain Events in EEG" (PDF). Proceedings of the IEEE. 65 (5): 633–641. doi:10.1109/PROC.1977.10542. S2CID 7928242.
- ↑ Levine SP, Huggins JE, BeMent SL, Kushwaha RK, Schuh LA, Rohde MM, et al. (June 2000). "A direct brain interface based on event-related potentials". IEEE Transactions on Rehabilitation Engineering. 8 (2): 180–185. doi:10.1109/86.847809. PMID 10896180.
- ↑ Bird JJ, Manso LJ, Ribeiro EP, Ekárt A, Faria DR (September 2018). A Study on Mental State Classification using EEG-based Brain-Machine Interface. Madeira Island, Portugal: 9th international Conference on Intelligent Systems 2018. Retrieved 3 December 2018.
- ↑ Bird JJ, Ekart A, Buckingham CD, Faria DR (2019). Mental Emotional Sentiment Classification with an EEG-based Brain-Machine Interface. St Hugh's College, University of Oxford, United Kingdom: The International Conference on Digital Image and Signal Processing (DISP'19). Archived from the original on 3 December 2018. Retrieved 3 December 2018.
- ↑ Vanneste S, Song JJ, De Ridder D (March 2018). "Thalamocortical dysrhythmia detected by machine learning". Nature Communications (in English). 9 (1): 1103. Bibcode:2018NatCo...9.1103V. doi:10.1038/s41467-018-02820-0. PMC 5856824. PMID 29549239.
| فناوریها |
|  |
|---|---|---|
| پدیدههای علمی |
| |
| Disciplines | ||
| Speculative | ||
| افراد مهم |
| |
| مرتبط |
| |
| ||


| ||
| علوم پایه |
|  |
| علوم اعصاب بالینی |
| |
| علوم اعصاب شناختی |
| |
| گرایشهای بینرشتهای |
| |
| مفاهیم |
| |
| ||
| موضوعات |
|
|---|---|
| عملکردهای مغز | |
| اشخاص |
|
| آزمونها |
|
 درگاه فلسفه | |
| شاخهها |
| ||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| موضوعات |
| ||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| |||||||||||||||||||||||||||||||||||||||||||||||||||||||||

- پروتزهای عصبی
- تعامل انسان و رایانه
- تکنیکهای تاثیرپذیری متقابل
- ایمپلنتها
- مهندسی مغز و اعصاب
- واقعیت مجازی