اسکن سه بعدی
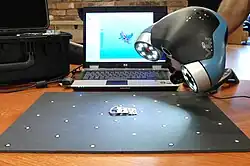
اسکن سهبعدی یا پویش سه بعدی (به انگلیسی: 3D scanning) فرایند تحلیل یک شیء یا محیط در دنیای واقعی برای گردآوری دادههای سهبعدی از شکل و احتمالاً ظاهر آن (مانند رنگ) است. دادههای گردآوریشده سپس میتوانند برای ساخت مدلهای سهبعدی دیجیتال به کار روند.
یک اسکنر سهبعدی میتواند مبتنی بر فناوریهای بسیار متفاوتی باشد که هر یک محدودیتها، مزایا و هزینههای خاص خود را دارند. هنوز محدودیتهای زیادی در نوع اشیایی که میتوانند دیجیتالی شوند وجود دارد. برای نمونه، فناوری نوری ممکن است در مواجهه با اشیای تیره، براق، بازتابنده یا شفاف با دشواریهایی روبهرو شود، در حالی که اسکنهای مقطعنگاری رایانهای صنعتی، اسکنرهای سهبعدی نور ساختاریافته، لیدار (LiDAR) و اسکنرهای سهبعدی زمان پرواز (Time-Of-Flight) میتوانند برای ساخت مدلهای سهبعدی دیجیتال، بدون نیاز به آزمونهای مخرب استفاده شوند.
دادههای سهبعدی گردآوریشده برای طیف گستردهای از کاربردها سودمند هستند. این دستگاهها بهطور گسترده توسط صنعت سرگرمی در تولید فیلمها و بازیهای ویدئویی، از جمله واقعیت مجازی، استفاده میشوند. دیگر کاربردهای رایج این فناوری شامل واقعیت افزوده،[۱] ضبط حرکت،[۲][۳] تشخیص اشاره،[۴] نقشهبرداری رباتیک،[۵] طراحی صنعتی، ارتز و پروتز،[۶] مهندسی معکوس و نمونهسازی، کنترل کیفیت/بازرسی و دیجیتالی کردن آثار فرهنگی است.[۷]
عملکرد
هدف یک اسکنر سهبعدی معمولاً ایجاد یک مدل سهبعدی است. این مدل سهبعدی از یک مش چندضلعی یا ابر نقطهای از نمونههای هندسی روی سطح سوژه تشکیل شده است. این نقاط سپس میتوانند برای برونیابی شکل سوژه استفاده شوند (فرایندی که بازسازی نامیده میشود). اگر اطلاعات رنگ نیز در هر نقطه گردآوری شود، میتوان رنگها و بافتهای روی سطح سوژه را نیز تعیین کرد.
اسکنرهای سهبعدی در چندین ویژگی با دوربینها مشترکاند. مانند بیشتر دوربینها، آنها دارای یک میدان دید مخروطمانند هستند و همانند دوربینها تنها میتوانند اطلاعات مربوط به سطوحی را گردآوری کنند که پنهان و مسدود نیستند. در حالی که یک دوربین اطلاعات رنگیِ سطوحِ درون میدان دید خود را گردآوری میکند، یک اسکنر سهبعدی اطلاعات مسافت و فاصلهٔ سطوحِ درون میدان دید خود را جمعآوری مینماید. «تصویرِ» تولیدشده توسط یک اسکنر سهبعدی، فاصله تا یک سطح را در هر نقطه از تصویر توصیف میکند. این امر اجازه میدهد تا موقعیت سهبعدی هر نقطه در تصویر مشخص شود.[۷]
در برخی شرایط، یک اسکن واحد مدل کاملی از سوژه به دست نمیدهد. معمولاً اسکنهای متعدد از جهات مختلف برای بهدست آوردن اطلاعات دربارهٔ همهٔ وجوه سوژه سودمند هستند. این اسکنها باید وارد یک سیستم مرجع مشترک شوند، فرایندی که معمولاً «همترازی» (alignment) یا «ثبت تصویر» (registration) نامیده میشود، و سپس با هم ادغام شوند تا یک مدل سهبعدی کامل شکل گیرد. این فرایندِ کلی که از یک نقشهٔ دامنهٔ (Range map) منفرد تا رسیدن به مدل کامل طی میشود، معمولاً با عنوان خط لولهٔ اسکن سهبعدی (3D scanning pipeline) شناخته میشود.[۸][۹][۱۰][۱۱][۱۲]
فناوری
فناوریهای گوناگونی برای بهدست آوردن دیجیتالیِ شکل یک شیء سهبعدی وجود دارد. این تکنیکها با بیشتر یا همهٔ انواع حسگرها از جمله نوری، صوتی، اسکن لیزری،[۱۳] رادار، حرارتی،[۱۴] و لرزهای[۱۵][۱۶] کار میکنند. فناوریهای اسکن سهبعدی را میتوان به ۲ دسته تقسیم کرد: تماسی و غیرتماسی. راهحلهای غیرتماسی را میتوان باز هم به دو دستهٔ اصلیِ فعال (active) و غیرفعال (passive) تقسیم کرد.[۱۷] فناوریهای متنوعی وجود دارند که در زیرمجموعهٔ هر یک از این دستهها قرار میگیرند.
تماسی

اسکنرهای سهبعدی تماسی از طریق کاوش فیزیکی (لمس) قطعه و ثبت موقعیت حسگر در حین حرکت کاوشگر (پروب) به دور قطعه کار میکنند.
دو نوع اصلی از اسکنرهای سهبعدی تماسی وجود دارد:
- دستگاههای اندازهگیری مختصات (CMMs) که بهطور سنتی دارای ۳ محور حرکتی عمود برهم هستند و یک کاوشگر لمسی روی محور Z نصب شده است. هنگامی که کاوشگر لمسی به دور قطعه حرکت میکند، حسگرهای روی هر محور، موقعیت را برای تولید مختصات XYZ ثبت میکنند. CMMهای مدرن سیستمهای ۵ محوره هستند، بهطوری که دو محور اضافی توسط سرهای مفصلیِ حسگر فراهم میشود. CMMها دقیقترین شکل اندازهگیری سهبعدی هستند که به دقت میکرون میرسند. بزرگترین مزیت یک CMM پس از دقت این است که میتواند در حالت خودمختار (CNC) یا بهعنوان یک سیستم کاوشگر دستی کار کند. معایب CMMها هزینهٔ اولیهٔ آنها و دانش فنی لازم برای کار با آنها است.
- بازوهای مفصلی که عموماً دارای بخشهای متعدد با حسگرهای قطبی روی هر مفصل هستند. مشابه CMM، هنگامی که بازوی مفصلی به دور قطعه حرکت میکند، حسگرها موقعیت خود را ثبت میکنند و مکان انتهای بازو با استفاده از ریاضیات پیچیده و زاویهٔ چرخش مچ و زاویهٔ لولای هر مفصل محاسبه میشود. اگرچه بازوهای مفصلی معمولاً به اندازهٔ CMMها دقیق نیستند، اما همچنان به دقت بالایی دست مییابند و ارزانتر و کمی با کاربری آسانتر هستند. آنها معمولاً گزینههای CNC ندارند.
هر دو سیستم CMMهای مدرن و بازوهای مفصلی را میتوان بهجای کاوشگرهای لمسی، به اسکنرهای لیزری غیرتماسی مجهز کرد.
غیرتماسی فعال
اسکنرهای فعال بهمنظور کاوش یک شیء یا محیط، نوعی تشعشع یا نور ساطع میکنند و بازتاب یا تشعشعِ عبوری از شیء را تشخیص میدهند. انواع انتشاراتِ مورداستفاده شامل نور، فراصوت یا پرتو ایکس است.
زمان پرواز
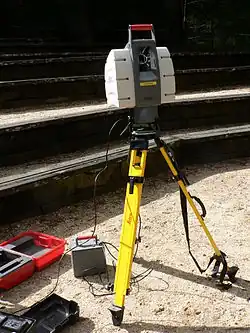
اسکنر لیزری سهبعدیِ زمان پرواز (Time-of-flight) یک اسکنر فعال است که از نور لیزر برای کاوش سوژه استفاده میکند. در قلب این نوع اسکنر، یک مسافتیاب لیزری مبتنی بر زمان پرواز قرار دارد. مسافتیاب لیزری فاصلهٔ یک سطح را با اندازهگیری زمان رفتوبرگشت یک پالس نور پیدا میکند. از لیزر برای انتشار یک پالس نور استفاده میشود و مدت زمانی که طول میکشد تا نورِ بازتابیده توسط یک آشکارساز دیده شود، اندازهگیری میگردد. از آنجا که سرعت نور $c$ مشخص است، زمان رفتوبرگشت، مسافت طیشده توسط نور را تعیین میکند که دو برابرِ فاصلهٔ بین اسکنر و سطح است. اگر $t$ زمان رفتوبرگشت باشد، فاصله برابر است با $ \textstyle c \! \cdot \! t / 2$. دقت یک اسکنر لیزری سهبعدی زمان پرواز به این بستگی دارد که چقدر دقیق بتوانیم زمان $t$ را اندازهگیری کنیم: ۳٫۳ پیکوثانیه (تقریباً) زمانی است که طول میکشد تا نور مسافت ۱ میلیمتر را طی کند.
مسافتیاب لیزری تنها فاصلهٔ یک نقطه را در جهت دید خود تشخیص میدهد؛ بنابراین، اسکنر با تغییر جهت دید مسافتیاب برای اسکن نقاط مختلف، کل میدان دید خود را نقطه به نقطه اسکن میکند. جهت دید مسافتیاب لیزری را میتوان با چرخاندن خود مسافتیاب، یا با استفاده از سیستمی از آینههای چرخان تغییر داد. روش دوم معمولاً بیشتر استفاده میشود زیرا آینهها بسیار سبکتر هستند و در نتیجه میتوانند بسیار سریعتر و با دقت بیشتری بچرخند. اسکنرهای لیزری سهبعدی زمان پروازِ متداول میتوانند فاصلهٔ ۱۰٬۰۰۰ تا ۱۰۰٬۰۰۰ نقطه را در هر ثانیه اندازهگیری کنند.
دستگاههای زمان پرواز در پیکربندی دوبعدی نیز در دسترس هستند. به این دستگاهها، دوربین زمان پرواز گفته میشود.[۱۸]
مثلثبندی
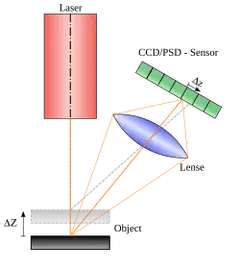
اسکنرهای لیزری سهبعدی مبتنی بر مثلثبندی نیز اسکنرهای فعالی هستند که از نور لیزر برای کاوش محیط استفاده میکنند. در مقایسه با اسکنر لیزری سهبعدی زمان پرواز، لیزر مثلثبندی یک لیزر را روی سوژه میتاباند و از یک دوربین برای جستجوی مکانِ نقطهٔ لیزر بهره میگیرد. بسته به اینکه لیزر در چه فاصلهای به سطح برخورد کند، نقطهٔ لیزر در مکانهای متفاوتی در میدان دید دوربین ظاهر میشود. به این تکنیک مثلثبندی میگویند زیرا نقطهٔ لیزر، دوربین و ساطعکنندهٔ لیزر یک مثلث تشکیل میدهند. طول یک ضلع مثلث (فاصلهٔ بین دوربین و ساطعکنندهٔ لیزر) مشخص است. زاویهٔ گوشهٔ ساطعکنندهٔ لیزر نیز معلوم است. زاویهٔ گوشهٔ دوربین را میتوان با نگاه کردن به مکان نقطهٔ لیزر در میدان دید دوربین تعیین کرد. این سه بخش از اطلاعات، شکل و اندازهٔ مثلث را بهطور کامل تعیین میکنند و مکان گوشهٔ مربوط به نقطهٔ لیزر در مثلث را به دست میدهند.[۱۹] در بیشتر موارد، برای سرعت بخشیدن به فرایند اکتساب، بهجای یک نقطهٔ لیزر منفرد، یک نوار لیزری روی شیء کشیده میشود. استفاده از مثلثبندی برای اندازهگیری فواصل به دوران باستان بازمیگردد.
نقاط قوت و ضعف
مسافتیابهای زمان پرواز قادرند در فواصل طولانی در حد کیلومتر کار کنند؛ بنابراین، این اسکنرها برای اسکن سازههای بزرگ مانند ساختمانها یا عوارض جغرافیایی مناسب هستند. یکی از معایب این است که بهدلیل سرعت بالای نور، اندازهگیری زمان رفتوبرگشت دشوار است و ازاینرو دقت اندازهگیری فاصله نسبتاً پایین و در حد میلیمتر است.
از سوی دیگر، مسافتیابهای مثلثبندی بُردی دارند که معمولاً برای دستگاههایی با اندازهٔ معقول به چند متر محدود میشود، اما دقت آنها نسبتاً بالاست. دقت مسافتیابهای مثلثبندی در حد دهها میکرومتر است.
هنگامی که لیزر به لبهٔ یک شیء برخورد میکند، دقت اسکنرهای زمان پرواز ممکن است از بین برود، زیرا اطلاعاتی که به اسکنر بازگردانده میشود مربوط به دو مکان متفاوت برای یک پالس لیزر است. مختصاتِ نسبت به موقعیت اسکنر برای نقطهای که به لبهٔ یک شیء برخورد کرده است، بر اساس یک میانگین محاسبه میشود و بنابراین نقطه را در مکان اشتباهی قرار میدهد. هنگام استفاده از اسکن با وضوح بالا روی یک شیء، احتمال برخورد پرتو به یک لبه افزایش مییابد و دادههای حاصل، نویز را درست در پشت لبههای شیء نشان میدهند. اسکنرهایی با عرض پرتوِ کوچکتر به حل این مشکل کمک میکنند اما با محدودیت بُرد مواجه خواهند شد زیرا عرض پرتو در طول مسافت افزایش مییابد. نرمافزارها نیز میتوانند با تعیین اینکه اولین شیئی که پرتو لیزر به آن برخورد میکند باید شیء دوم را خنثی سازد، به حل این مسئله کمک کنند.
با سرعت ۱۰٬۰۰۰ نقطهٔ نمونه در ثانیه، اسکنهای با وضوح پایین میتوانند کمتر از یک ثانیه طول بکشند، اما اسکنهای با وضوح بالا که به میلیونها نمونه نیاز دارند، ممکن است برای برخی از اسکنرهای زمان پرواز چند دقیقه زمان ببرند. مشکلی که این امر ایجاد میکند اعوجاج ناشی از حرکت است. از آنجا که هر نقطه در زمان متفاوتی نمونهبرداری میشود، هرگونه حرکت در سوژه یا اسکنر، دادههای جمعآوریشده را مخدوش میکند؛ بنابراین، معمولاً لازم است هم سوژه و هم اسکنر روی پلتفرمهای پایداری نصب شوند و لرزش به حداقل برسد. استفاده از این اسکنرها برای اسکن اشیاء در حال حرکت بسیار دشوار است.
اخیراً پژوهشهایی دربارهٔ جبران اعوجاج ناشی از مقادیر کمِ لرزش[۲۰] و اعوجاجهای ناشی از حرکت و/یا چرخش[۲۱] انجام شده است.
اسکنرهای لیزری بُرد کوتاه معمولاً نمیتوانند عمق میدانی بیش از ۱ متر را در بر بگیرند.[۲۲] هنگام اسکن در یک موقعیت برای هر مدت زمانی، ممکن است بهدلیل تغییرات دما، حرکت جزئی در موقعیت اسکنر رخ دهد. اگر اسکنر روی یک سهپایه تنظیم شده باشد و نور شدید خورشید به یک طرف اسکنر بتابد، آن طرف از سهپایه منبسط شده و بهآرامی دادههای اسکن را از یک طرف به طرف دیگر مخدوش میکند. برخی از اسکنرهای لیزری دارای جبرانکنندههای تراز (level compensators) هستند تا با هرگونه حرکت اسکنر در طول فرایند اسکن مقابله کنند.
تمامنگاری مخروطنما
در یک سیستم مخروطنما یا کونوسکوپیک (Conoscopic)، پرتو لیزر روی سطح تابانده میشود و سپس بازتاب فوری در امتداد همان مسیر پرتو از یک کریستال مخروطنما عبور داده شده و روی یک CCD پروجکت میشود. نتیجه یک الگوی پراش است که میتواند برای تعیین فاصله تا سطحِ اندازهگیریشده، تحت تحلیل فرکانس قرار گیرد. مزیت اصلی در تمامنگاری مخروطنما این است که برای اندازهگیری تنها به یک مسیر پرتوِ منفرد نیاز است، که در نتیجه فرصتی برای اندازهگیری مواردی مانند عمق یک سوراخِ با ظرافت دریلشده فراهم میکند.[۲۳]
اسکنرهای لیزری دستی
اسکنرهای لیزری دستی یک تصویر سهبعدی را از طریق مکانیسم مثلثبندی که در بالا توضیح داده شد، ایجاد میکنند: یک نقطه یا خط لیزری از یک دستگاه دستی روی یک شیء تابانده میشود و یک حسگر (معمولاً یک دستگاه جفتکننده بار (CCD) یا حسگر موقعیتسنج نوری) فاصله تا سطح را اندازهگیری میکند. دادهها نسبت به یک سیستم مختصات داخلی جمعآوری میشوند و بنابراین برای جمعآوری دادهها در جایی که اسکنر در حال حرکت است، موقعیت اسکنر باید تعیین شود. این موقعیت میتواند توسط خود اسکنر و با استفاده از ویژگیهای مرجع روی سطحِ در حال اسکن (معمولاً زبانههای بازتابندهٔ چسبدار، هرچند از ویژگیهای طبیعی نیز در کارهای پژوهشی استفاده شده است)[۲۴][۲۵] یا با استفاده از یک روش ردیابی خارجی تعیین شود. ردیابی خارجی اغلب بهشکل یک ردیاب لیزری (برای ارائهٔ موقعیت حسگر) با دوربین یکپارچه (برای تعیین جهتگیری اسکنر) یا یک راهحل فتوگرامتری (عکسبرداری پیمایشی) با استفاده از ۳ دوربین یا بیشتر است که درجات آزادی ششگانهٔ کامل اسکنر را فراهم میکند. در هر دو تکنیک معمولاً از دیودهای ساطعکنندهٔ نور (LED) فروسرخِ متصل به اسکنر استفاده میشود که توسط دوربین(ها) از طریق فیلترهایی دیده میشوند و مقاومت در برابر نور محیط را فراهم میکنند.[۲۶]
دادهها توسط یک رایانه جمعآوری شده و بهعنوان نقاط داده درون فضای سهبعدی ثبت میشوند. با پردازش، این دادهها را میتوان به یک مش مثلثبندیشده و سپس به یک مدل طراحی به کمک رایانه تبدیل کرد، که اغلب بهصورت سطوح بیاسپلاین گویای غیریکنواخت (NURBS) هستند. اسکنرهای لیزری دستی میتوانند این دادهها را با حسگرهای غیرفعال نور مرئی — که بافتها و رنگهای سطح را ثبت میکنند — ترکیب کنند تا یک مدل سهبعدی کامل بسازند (یا «مهندسی معکوس» کنند).
نور ساختاریافته
اسکنرهای سهبعدی نور ساختاریافته الگویی از نور را روی سوژه میتابانند و به تغییر شکل الگو بر روی سوژه نگاه میکنند. این الگو با استفاده از یک پروژکتور السیدی یا سایر منابع نوری پایدار روی سوژه تابانده میشود. یک دوربین که کمی با فاصله از پروژکتور الگو قرار گرفته، به شکل الگو نگاه میکند و فاصلهٔ هر نقطه در میدان دید را محاسبه مینماید.
اسکن نور ساختاریافته هنوز یک حوزهٔ پژوهشی بسیار فعال است که مقالات پژوهشی بسیاری هر ساله دربارهٔ آن منتشر میشود. نگاشتهای بینقص (Perfect maps) نیز بهعنوان الگوهای نور ساختاریافته که مسئله تناظر را حل کرده و امکان تشخیص و تصحیح خطا را فراهم میکنند، سودمند واقع شدهاند.[۲۷]
مزیت اسکنرهای سهبعدی نور ساختاریافته سرعت و دقت است. بهجای اسکن کردن یک نقطه در هر زمان، اسکنرهای نور ساختاریافته، چندین نقطه یا کل میدان دید را بهیکباره اسکن میکنند. اسکن کل میدان دید در کسری از ثانیه، مشکل اعوجاج ناشی از حرکت را کاهش داده یا از بین میبرد. برخی از سیستمهای موجود قادرند اشیاء متحرک را در زمان واقعی (بیدرنگ) اسکن کنند.
یک اسکنر زمان واقعی با استفاده از پروجکشن حاشیهٔ دیجیتال و تکنیک جابهجایی فاز (انواع خاصی از روشهای نور ساختاریافته) توسعه داده شده است تا جزئیات متراکمِ اشیای با قابلیت تغییرشکل پویا (مانند حالات چهره) را با سرعت ۴۰ فریم بر ثانیه ثبت، بازسازی و رندر کند.[۲۸] اخیراً اسکنر دیگری نیز توسعه یافته است. الگوهای متفاوتی را میتوان در این سیستم به کار برد و نرخ فریم برای ثبت و پردازش دادهها به ۱۲۰ فریم بر ثانیه میرسد. همچنین این دستگاه میتواند سطوح مجزا را اسکن کند، برای نمونه دو دست در حال حرکت.[۲۹] با بهرهگیری از تکنیک خارجازفوکوسسازی دوتایی (binary defocusing)، پیشرفتهای چشمگیری در سرعت به دست آمده است که میتواند به صدها[۳۰] تا هزاران فریم در ثانیه برسد.[۳۱]
نور تلفیقشده
اسکنرهای سهبعدی نور تلفیقشده (مدولهشده)، نوری که پیوسته در حال تغییر است را روی سوژه میتابانند. معمولاً منبع نور صرفاً دامنهٔ خود را در یک الگوی سینوسی چرخه میکند. یک دوربین نور بازتابیدهشده را تشخیص میدهد و مقدارِ جابهجایی الگو، مسافتی که نور طی کرده است را تعیین میکند. نور مدولهشده همچنین به اسکنر اجازه میدهد نور منابعی غیر از لیزر را نادیده بگیرد، بنابراین هیچگونه تداخلی وجود نخواهد داشت.
تکنیکهای حجمی
پزشکی
مقطعنگاری رایانهای (CT) یک روش تصویربرداری پزشکی است که یک تصویر سهبعدی از درون یک شیء را از روی یک سری بزرگ از تصاویر دوبعدیِ پرتو ایکس تولید میکند؛ تصویربرداری تشدید مغناطیسی (MRI) یکی دیگر از تکنیکهای تصویربرداری پزشکی مشابه است، با این تفاوت که MRI کنتراست بسیار بیشتری بین بافتهای نرم مختلفِ بدن نسبت به مقطعنگاری رایانهای (CT) فراهم میکند، که آن را در تصویربرداری عصبی (مغز)، اسکلتی-عضلانی، قلبی-عروقی و انکولوژی (سرطان) بهویژه سودمند میسازد. این تکنیکها یک نمایش حجمی سهبعدی گسسته تولید میکنند که میتواند بهطور مستقیم تجسم شود، دستکاری گردد یا از طریق الگوریتمهای استخراج همسطح (isosurface) به سطح سهبعدی سنتی تبدیل شود.
صنعتی
اگرچه مقطعنگاری محاسبهای صنعتی، مقطعنگاری ریز (microtomography) و امآرآی (MRI) بیشتر در پزشکی رایج هستند، اما در زمینههای دیگری نیز برای بهدست آوردن نمایشی دیجیتال از یک شیء و درون آن استفاده میشوند؛ مانند آزمایش غیرمخرب مواد، مهندسی معکوس، یا مطالعهٔ نمونههای بیولوژیکی و دیرینشناسی.
غیرتماسی غیرفعال
راهکارهای تصویربرداری سهبعدی غیرفعال، خود هیچگونه تشعشعی ساطع نمیکنند، بلکه بر تشخیص تشعشعات محیطی بازتابیدهشده تکیه دارند. بیشتر راهکارهای این نوع، نور مرئی را تشخیص میدهند زیرا یک تشعشع محیطی است که بهراحتی در دسترس است. انواع دیگر تشعشعات مانند فروسرخ نیز میتوانند استفاده شوند. روشهای غیرفعال میتوانند بسیار ارزان باشند، زیرا در بیشتر موارد به سختافزار خاصی نیاز ندارند بلکه از دوربینهای دیجیتال ساده استفاده میکنند.
- سیستمهای استریوسکوپی (برجستهبین) معمولاً از دو دوربین ویدئویی که کمی از هم فاصله دارند و به یک صحنه نگاه میکنند، استفاده مینمایند. با تحلیل تفاوتهای جزئی بین تصاویر دیدهشده توسط هر دوربین، میتوان فاصله را در هر نقطه از تصاویر تعیین کرد. این روش بر پایهٔ همان اصولی است که دید استریوسکوپی انسان را هدایت میکند.[۳۲]
- سیستمهای فوتومتریک (نورسنجی) معمولاً از یک دوربین منفرد استفاده میکنند، اما تصاویر متعددی را تحت شرایط نوری متغیر ثبت مینمایند. این تکنیکها تلاش میکنند مدل تشکیل تصویر را معکوس کنند تا جهتگیری سطح را در هر پیکسل بازیابی کنند.
- تکنیکهای سیلوئت (سایهنما) از خطوط محیطی ایجادشده از توالی عکسهایی استفاده میکنند که در اطراف یک شیء سهبعدی با یک پسزمینهٔ دارای کنتراست بالا گرفته شدهاند. این سایهنماها اکسترود شده و با هم تلاقی مییابند تا تقریب پوسته بصری (visual hull) شیء را تشکیل دهند. با این رویکردها، برخی از فرورفتگیهای یک شیء (مانند داخل یک کاسه) قابل تشخیص نیستند.
روشهای غیرتماسی غیرفعال فتوگرامتری
فتوگرامتری اطلاعات قابلاعتمادی دربارهٔ اشکال سهبعدی اشیای فیزیکی بر اساس تحلیل تصاویر عکاسی ارائه میدهد. دادههای سهبعدیِ بهدستآمده معمولاً بهصورت یک ابرنقطهٔ سهبعدی، مش سهبعدی یا نقاط سهبعدی ارائه میشوند.[۳۳] برنامههای نرمافزاری فتوگرامتری مدرن، تعداد زیادی از تصاویر دیجیتال را برای بازسازی سهبعدی بهطور خودکار تجزیهوتحلیل میکنند، بااینحال اگر نرمافزار نتواند موقعیتهای سهبعدی دوربین در تصاویر را (که یک گام ضروری در پایپلاین بازسازی است) بهطور خودکار تعیین کند، ممکن است نیاز به مداخلهٔ دستی باشد. بستههای نرمافزاری متنوعی از جمله PhotoModeler, Geodetic Systems، Autodesk ReCap, RealityCapture و Agisoft Metashape در دسترس هستند (به مقایسه نرمافزارهای فتوگرامتری مراجعه کنید).
- فتوگرامتری برد کوتاه معمولاً از یک دوربین دستی مانند یک DSLR با یک لنز با فاصلهٔ کانونی ثابت برای ثبت تصاویر از اشیاء بهمنظور بازسازی سهبعدی استفاده میکند.[۳۴] سوژهها شامل اشیای کوچکتر مانند نمای ساختمان، وسایل نقلیه، مجسمهها، صخرهها و کفشها هستند.
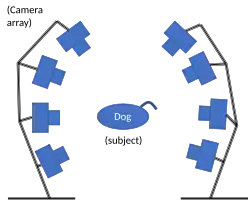
- آرایههای دوربین میتوانند برای تولید ابرنقاط یا مشهای سهبعدی از موجودات زنده مانند انسانها یا حیوانات خانگی استفاده شوند، که این کار با همگامسازی چندین دوربین برای عکاسی از سوژه از منظرهای مختلف بهطور همزمان برای بازسازی سهبعدی شیء انجام میگیرد.[۳۵]
- فتوگرامتری زاویهٔ باز میتواند برای ثبت فضای داخلی ساختمانها یا فضاهای بسته با استفاده از یک دوربین با لنز زاویهٔ باز مانند یک دوربین ۳۶۰ درجه استفاده شود.
- فتوگرامتری هوایی از تصاویر هواییِ بهدستآمده توسط ماهواره، هواپیمای تجاری یا پهپاد برای گردآوری تصاویرِ ساختمانها، سازهها و زمین بهمنظور بازسازی سهبعدی در قالب یک ابرنقطه یا مش استفاده میکند.
اکتساب از دادههای حسگر دریافتی
استخراج نیمهخودکارِ ساختمان از دادههای لیدار و تصاویر با وضوح بالا نیز یک امکان است. باز هم، این رویکرد اجازه میدهد مدلسازی بدون حرکتِ فیزیکی بهسمت مکان یا شیء انجام شود.[۳۶] از دادههای لیدارِ هوابرد میتوان مدل سطح دیجیتال (DSM) را تولید کرد و سپس اشیایی که بالاتر از سطح زمین هستند بهطور خودکار از روی DSM تشخیص داده میشوند. بر اساس دانش عمومی دربارهٔ ساختمانها، از ویژگیهای هندسی مانند اندازه، ارتفاع و اطلاعات شکل برای جداسازی ساختمانها از سایر اشیاء استفاده میگردد. خطوط محیطی استخراجشدهٔ ساختمانها سپس با استفاده از یک الگوریتم متعامد (orthogonal algorithm) سادهسازی میشوند تا کیفیت کارتوگرافی بهتری حاصل شود. میتوان تحلیل حوضهٔ آبریز (Watershed analysis) را برای استخراج خطالرأسهای سقف ساختمانها انجام داد. خطوطالرأس و همچنین اطلاعات شیب، برای طبقهبندی ساختمانها بر اساس نوع استفاده میشوند. ساختمانها سپس با استفاده از سه مدل پارامتریک ساختمانی (مسطح، شیروانی دار، چهارشیروانی) بازسازی میشوند.[۳۷]
اکتساب از حسگرهای مستقر در محل
لیدار و سایر فناوریهای اسکن لیزری زمینی،[۳۸] سریعترین و خودکارترین راه را برای گردآوری اطلاعاتِ ارتفاع یا فاصله ارائه میدهند. استفاده از لیدار یا لیزر برای اندازهگیری ارتفاع ساختمانها بسیار نویدبخش است.[۳۹] کاربردهای تجاریِ فناوریهای لیدار هوابرد و اسکن لیزری زمینی ثابت کردهاند که روشهایی سریع و دقیق برای استخراج ارتفاع ساختمان هستند. کار استخراج ساختمان برای تعیین مکان ساختمانها، ارتفاع زمین، جهتگیریها، اندازهٔ ساختمان، ارتفاع سقفها و غیره مورد نیاز است. بیشتر ساختمانها با جزئیات کافی بهصورت چندوجهیهای عمومی (polyhedra) توصیف میشوند، به این معنی که مرزهای آنها میتواند با مجموعهای از سطوح مسطح و خطوط مستقیم نشان داده شود. پردازشهای بیشتر، مانند بیان ردپای ساختمان بهصورت چندضلعی، برای ذخیرهٔ دادهها در پایگاههای دادهٔ GIS استفاده میگردد.
فروه (Fruh) و زاخور (Zakhor) با استفاده از اسکنهای لیزری و تصاویر گرفتهشده از سطح زمین و از منظر چشم پرنده (bird's-eye)، رویکردی را برای ایجاد خودکار مدلهای سهبعدی بافتدار شهری ارائه میدهند. این رویکرد شامل همترازی (ثبت) و ادغام مدلهای دقیق نما با یک مدل هوابردِ مکمل است. فرایند مدلسازی هوابرد، مدلی با وضوح نیممتر با نمای چشم پرنده از کل منطقه تولید میکند که حاوی مشخصات زمین و بالای ساختمانهاست. فرایند مدلسازی زمینی منجر به ایجاد مدلی دقیق از نماهای ساختمان میشود. آنها با استفاده از DSM بهدستآمده از اسکنهای لیزری هوابرد، وسیلهٔ نقلیهٔ اکتساب را مکانیابی کرده و نماهای زمینی را بهوسیلهٔ مکانیابی مونت کارلو (MCL) با مدل هوابرد همتراز (رجیستر) میکنند. در نهایت، این دو مدل با وضوحهای متفاوت با هم ادغام میشوند تا یک مدل سهبعدی به دست آید.
هالا، برنر و آندرس با استفاده از یک ارتفاعسنج لیزری هوابرد، دادههای ارتفاعی را با نقشههای زمینیِ موجودِ ساختمانها ترکیب کردند. نقشههای زمینیِ ساختمانها پیشتر یا بهشکل آنالوگ توسط نقشهها و پلانها یا بهشکل دیجیتال در یک GIS دوبعدی تهیه شده بود. این پروژه بهمنظور امکانپذیر ساختنِ ثبت خودکار دادهها از طریق یکپارچهسازیِ این انواع مختلفِ اطلاعات انجام شد. پس از آن، مدلهای شهر در واقعیت مجازی با پردازش بافتها در این پروژه تولید میشوند، برای مثال با نگاشت تصاویر زمینی. این پروژه عملیبودنِ اکتساب سریعِ GIS شهریِ سهبعدی را نشان داد. نقشههای پایه ثابت کردند که منبع اطلاعاتی بسیار مهم دیگری برای بازسازی سهبعدی ساختمانها هستند. در مقایسه با نتایج رویههای خودکار، این نقشههای پایه قابلاعتمادتر بودند زیرا حاوی اطلاعات تجمیعشدهای هستند که توسط تفسیر انسانی تصریح شدهاند. به همین دلیل، نقشههای پایه میتوانند بهطور قابلتوجهی هزینهها را در یک پروژهٔ بازسازی کاهش دهند. نمونهای از دادههای موجودِ نقشههای پایه که در بازسازی ساختمان قابلاستفاده است، نقشهٔ کاداستر دیجیتال است که اطلاعاتی را دربارهٔ توزیع مالکیت، از جمله مرزهای تمام مناطق کشاورزی و نقشههای پایهٔ ساختمانهای موجود ارائه میدهد. علاوه بر این، اطلاعاتی مانند نام خیابانها و کاربری ساختمانها (مانند گاراژ، ساختمان مسکونی، بلوک اداری، ساختمان صنعتی، کلیسا) بهشکل نمادهای متنی ارائه میشود. در حال حاضر نقشهٔ کاداستر دیجیتال بهعنوان یک پایگاه داده ساخته شده است که یک منطقه را پوشش میدهد و عمدتاً از دیجیتالیکردن نقشهها یا پلانهای ازپیشموجود تشکیل شده است.
هزینه
- دستگاههای اسکن لیزری زمینی (دستگاههای پالسی یا فازی) + نرمافزار پردازش عموماً از قیمت €۱۵۰٬۰۰۰ شروع میشوند. برخی از دستگاههای با دقت کمتر (مانند Trimble VX) حدود €۷۵٬۰۰۰ قیمت دارند.
- سیستمهای لیدار زمینی حدود €۳۰۰٬۰۰۰ هزینه دربردارند.
- سیستمهایی که از دوربینهای عکاسی معمولی نصبشده روی هلیکوپترهای کنترلی (RC) استفاده میکنند (فتوگرامتری) نیز امکانپذیر هستند و حدود €۲۵٬۰۰۰ هزینه دارند. سیستمهایی که از دوربینهای عکاسی با بالن استفاده میکنند حتی ارزانترند (حدود €۲٬۵۰۰)، اما نیاز به پردازش دستیِ اضافی دارند. ازآنجاکه پردازش دستی بهازای هر روزِ عکسبرداری حدود یک ماه زمان کار میبرد، این راهکار در درازمدت همچنان گران است.
- بهدستآوردن تصاویر ماهوارهای نیز کار پرهزینهای است. تصاویر استریو با وضوح بالا (وضوح ۰٫۵ متر) حدود €۱۱٬۰۰۰ هزینه دارند. ماهوارههای تصویربرداری شامل Quikbird و Ikonos میشوند. تصاویر تکچشمی (monoscopic) با وضوح بالا حدود €۵٬۵۰۰ قیمت دارند. تصاویری با وضوحِ تا حدی پایینتر (مثلاً از ماهوارهٔ CORONA، با وضوح ۲ متر) حدود €۱٬۰۰۰ بهازای هر ۲ تصویر هزینه دربردارند. توجه داشته باشید که تصاویر گوگل ارت وضوح بسیار پایینی برای ساخت یک مدل سهبعدی دقیق دارند.[۴۰]
بازسازی
از ابرنقاط

ابرنقاطِ تولیدشده توسط اسکنرهای سهبعدی و تصویربرداری سهبعدی را میتوان مستقیماً برای اندازهگیری و بصریسازی در دنیای معماری و ساختوساز استفاده کرد.
از مدلها
بااینحال، بیشتر کاربردها بهجای آن از مدلهای سهبعدی چندضلعی، مدلهای سطح NURBS، یا مدلهای قابلویرایش CAD مبتنی بر ویژگی (که بهعنوان مدلهای توپر نیز شناخته میشوند) استفاده میکنند.
- مدلهای مش چندضلعی: در یک نمایشِ چندضلعی از یک شکل، یک سطح منحنیدار بهصورت تعداد زیادی سطوح مسطحِ وجهدارِ کوچک مدلسازی میشود (یک کره را تصور کنید که مانند یک توپ دیسکو مدل شده است). مدلهای چندضلعی — که مدلهای مِش (Mesh) نیز نامیده میشوند — برای بصریسازی و برای برخی کارهای تولید به کمک رایانه (CAM) (یعنی ماشینکاری) مفید هستند، اما عموماً «سنگین» هستند (یعنی مجموعه دادههای بسیار بزرگی دارند) و در این قالب نسبتاً غیرقابلویرایش میباشند. بازسازی به مدل چندضلعی شامل یافتن و اتصال نقاط مجاور با خطوط مستقیم بهمنظور ایجاد یک سطح پیوسته است. برنامههای متعددی، هم رایگان و هم غیررایگان، برای این منظور در دسترس هستند (مانند GigaMesh, MeshLab, PointCab, kubit PointCloud برای AutoCAD, Reconstructor, imagemodel, PolyWorks, Rapidform, Geomagic, Imageware، Rhino 3D و غیره).
- مدلهای سطح: سطح بعدیِ پیچیدگی در مدلسازی شامل استفاده از تکههایی از وصلههای سطحِ منحنیدار برای مدلسازی شکل است. اینها ممکن است NURBS, TSplines یا دیگر نمایشهای منحنیدارِ توپولوژی منحنی باشند. با استفاده از NURBS، شکل کروی به یک کرهٔ ریاضی واقعی تبدیل میشود. برخی برنامهها امکان چیدمان دستیِ وصلهها را ارائه میدهند اما بهترینهای این کلاس هم چیدمان وصلهٔ خودکار و هم دستی را ارائه میدهند. این وصلهها مزیتِ سبکتر بودن و دستکاری راحتتر در زمان استخراج به CAD را دارند. مدلهای سطح تا حدودی قابلویرایش هستند، اما تنها به مفهومی مجسمهسازانه مانند هل دادن و کشیدن برای تغییر شکل سطح. این نوع نمایش بهخوبی به مدلسازی اشکال ارگانیک و هنری وام میدهد. ارائهدهندگان مدلسازهای سطح شامل Rapidform, Geomagic, Rhino 3D، مایا (Maya), T Splines و غیره هستند.
- مدلهای CAD توپر: از دیدگاه مهندسی/تولید، نمایش نهایی یک شکل دیجیتالیشده، مدل پارامتریک و قابلویرایش CAD است. در CAD، کره توسط ویژگیهای پارامتریک توصیف میشود که بهراحتی با تغییر یک مقدار (مانند نقطهٔ مرکز و شعاع) قابل ویرایش هستند.
این مدلهای CAD نهتنها پوشش یا شکل شیء را بهسادگی توصیف میکنند، بلکه مدلهای CAD مظهر «قصد طراحی» (design intent) نیز هستند (یعنی ویژگیهای حیاتی و رابطهٔ آنها با دیگر ویژگیها). نمونهای از قصد طراحی که در شکل بهتنهایی مشهود نیست ممکن است پیچهای چرخِ درام ترمز باشد که باید با سوراخ مرکز درام هممرکز باشند. این دانش، توالی و روش ایجاد مدل CAD را هدایت میکند؛ طراحی که از این رابطه آگاه است، پیچهای چرخ را با ارجاع به قطر خارجی طراحی نمیکند، بلکه آنها را نسبت به مرکز طراحی مینماید. یک مدلساز که در حال ایجاد یک مدل CAD است، میخواهد هم شکل و هم قصد طراحی را در مدل کامل CAD بگنجاند.
فروشندگان رویکردهای متفاوتی را برای رسیدن به مدل CAD پارامتریک ارائه میدهند. برخی سطوح NURBS را صادر میکنند و به طراح CAD واگذار میکنند تا مدل را در CAD کامل کند (مانند Geomagic, Imageware, Rhino 3D). دیگران از دادههای اسکن استفاده میکنند تا یک مدلِ قابلویرایش و قابلتأییدِ مبتنی بر ویژگی ایجاد کنند که با درختِ ویژگیِ کامل و دستنخورده به CAD وارد میشود، و در نتیجه یک مدل CAD بومی کامل به دست میآید که هم شکل و هم قصد طراحی را ثبت میکند (مانند Geomagic, Rapidform). بهعنوان مثال، بازار افزونههای مختلفی برای برنامههای معتبر CAD مانند SolidWorks ارائه میدهد. Xtract3D, DezignWorks و Geomagic for SolidWorks اجازه میدهند که یک اسکن سهبعدی را مستقیماً درون SolidWorks دستکاری کنید. هنوز هم سایر برنامههای CAD بهاندازهٔ کافی قدرتمند هستند تا نقاط یا مدلهای چندضلعی محدود را درون محیط CAD دستکاری کنند (مانند CATIA، AutoCAD، Revit).
از مجموعهای از برشهای دوبعدی
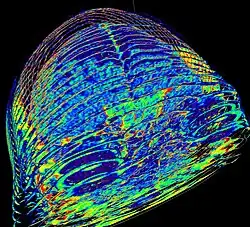
اسکنرهای سیتی (CT)، سیتی صنعتی، امآرآی (MRI)، یا میکرو سیتی (micro-CT) ابرنقطه تولید نمیکنند، بلکه مجموعهای از برشهای دوبعدی (که هر کدام یک «توموگرام» یا برشنگاشت نامیده میشوند) تولید میکنند که سپس روی هم چیده میشوند تا یک نمایش سهبعدی را ایجاد کنند. بسته به خروجی موردنیاز، راههای مختلفی برای این کار وجود دارد:
- حجمنمایی (Volume rendering): بخشهای مختلف یک شیء معمولاً مقادیر آستانه (threshold) یا چگالی مقیاس خاکستری متفاوتی دارند. بر این اساس، یک مدل سهبعدی را میتوان ساخت و روی صفحه نمایش داد. مدلهای متعددی را میتوان از آستانههای مختلف ایجاد کرد، که اجازه میدهد رنگهای متفاوتی برای نمایش هر جزء از شیء استفاده شود. حجمنمایی معمولاً فقط برای بصریسازی شیء اسکنشده استفاده میشود.
- بخشبندی تصویر (Image segmentation): در مواردی که ساختارهای مختلف دارای مقادیر آستانه یا مقیاس خاکستری مشابهی هستند، جداسازی آنها تنها با تنظیم پارامترهای حجمنمایی ممکن است غیرممکن شود. راهحل این مشکل، بخشبندی نامیده میشود؛ یک رویهٔ دستی یا خودکار که میتواند ساختارهای ناخواسته را از تصویر حذف کند. نرمافزارهای بخشبندی تصویر معمولاً اجازه میدهند ساختارهای بخشبندیشده در قالبهای CAD یا STL برای دستکاریهای بعدی صادر (export) شوند.
- مشبندی مبتنی بر تصویر: هنگام استفاده از دادههای تصویری سهبعدی برای تحلیل محاسباتی (مانند CFD و FEA)، بخشبندی سادهٔ دادهها و مشبندی از روی CAD میتواند زمانبر باشد و برای توپولوژیهای پیچیدهای که معمولاً در دادههای تصویری وجود دارند، عملاً غیرقابلحل است. راهحل این موضوع، مشبندی مبتنی بر تصویر (Image-based meshing) نامیده میشود؛ یک فرایند خودکار برای تولید توصیف هندسی دقیق و واقعگرایانه از دادههای اسکنشده.
از اسکنهای لیزری
اسکن لیزری روش کلی نمونهبرداری یا اسکن یک سطح با استفاده از فناوری لیزر را توصیف میکند. حوزههای کاربردیِ متعددی وجود دارند که عمدتاً در توان لیزرهای مورداستفاده و نتایج فرایند اسکن با یکدیگر تفاوت دارند. توان پایینِ لیزر زمانی استفاده میشود که سطحِ اسکنشونده نباید تحت تأثیر قرار گیرد، مثلاً زمانی که فقط نیاز به دیجیتالیشدن دارد. اسکن لیزریِ همکانون (Confocal) یا سهبعدی روشهایی برای بهدست آوردن اطلاعات دربارهٔ سطح اسکنشونده هستند. کاربرد دیگرِ توان پایین، استفاده از سیستمهای پروجکشنِ نور ساختاریافته برای اندازهگیری (مترولوژی) مسطحبودن سلول خورشیدی است،[۴۱] که محاسبهٔ تنش را در توانِ عملیاتیِ بیش از $۲۰۰۰$ ویفر در ساعت امکانپذیر میسازد.[۴۲]
توان لیزر مورداستفاده برای تجهیزات اسکن لیزری در کاربردهای صنعتی معمولاً کمتر از 1W است. سطح توان معمولاً در حدود 200mW یا کمتر و گاهی بیشتر است.
از عکسها
اکتساب دادههای سهبعدی و بازسازی شیء را میتوان با استفاده از جفتتصاویر استریو (برجستهبین) انجام داد. فتوگرامتری استریو یا فتوگرامتری مبتنی بر بلوکی از تصاویر همپوشان، رویکرد اصلی برای نقشهبرداری سهبعدی و بازسازی شیء با استفاده از تصاویر دوبعدی است. فتوگرامتری برد کوتاه نیز تا سطحی تکامل یافته است که میتوان از دوربینها یا دوربینهای دیجیتال برای ثبت تصاویر نمای نزدیک از اشیاء (مثلاً ساختمانها) و بازسازی آنها با استفاده از همان تئوریِ فتوگرامتری هوایی استفاده کرد. نمونهای از نرمافزاری که میتواند این کار را انجام دهد، Vexcel FotoG 5 است.[۴۳][۴۴] این نرمافزار اکنون با Vexcel GeoSynth جایگزین شده است.[۴۵] یک برنامهٔ نرمافزاری مشابه دیگر Microsoft Photosynth است.[۴۶][۴۷]
یک روش نیمهخودکار برای بهدستآوردن دادههای دارای ساختار توپولوژیک سهبعدی از تصاویر استریوی هوایی دوبعدی توسط سیسی زلاتانووا (Sisi Zlatanova) ارائه شده است.[۴۸] این فرایند شامل دیجیتالیکردنِ دستیِ تعدادی از نقاط ضروری برای بازسازی خودکارِ اشیای سهبعدی است. هر شیءِ بازسازیشده با قرارگیری (رویهمافتادگی) گرافیک وایرفریم (مدل خطی) آن در مدل استریو اعتبارسنجی میشود. دادههای سهبعدی با ساختار توپولوژیک در یک پایگاه داده ذخیره شده و همچنین برای بصریسازی اشیاء استفاده میشوند. نرمافزارهای قابلتوجهی که برای اکتساب دادههای سهبعدی با استفاده از تصاویر دوبعدی به کار میروند، عبارتند از Agisoft Metashape,[۴۹] RealityCapture,[۵۰] و ENSAIS Engineering College TIPHON (Traitement d'Image et PHOtogrammétrie Numérique).[۵۱]
روشی برای استخراج نیمهخودکارِ ساختمان بههمراه مفهومی برای ذخیرهٔ مدلهای ساختمانی در کنار عوارض زمین و دیگر دادههای توپوگرافیک در یک سیستم اطلاعات توپوگرافیک، توسط فرانتس روتنشتاینر (Franz Rottensteiner) توسعه یافته است. رویکرد او مبتنی بر ادغام تخمینهای پارامتر ساختمان در فرایند فتوگرامتری با اعمال یک طرح مدلسازی ترکیبی (هیبریدی) بود. ساختمانها به مجموعهای از عناصر اولیهٔ ساده تجزیه میشوند که بهطور جداگانه بازسازی شده و سپس توسط عملگرهای بولی با هم ترکیب میشوند. ساختار دادههای داخلیِ هم عناصر اولیه و هم مدلهای ساختمانِ مرکب، مبتنی بر روشهای نمایش مرزی (boundary representation) هستند.[۵۲][۵۳]
در رویکرد ژانگ (Zhang) برای بازسازی سطح از روی تصاویر متعدد، از تصاویر چندگانه استفاده میشود.[۵۴] ایدهٔ اصلی، بررسی امکان ادغام همزمانِ دادههای استریو سهبعدی و تصاویر کالیبرهشدهٔ دوبعدی است. این رویکرد به این دلیل شکل گرفته است که تنها نقاط ویژگی (feature points) مقاوم و دقیقی در فضا بازسازی میشوند که از بررسی دقیق هندسیِ چندین تصویر جان سالم به در برده باشند. کمبود تراکم و سوراخهای اجتنابناپذیر در دادههای استریو سپس باید با استفاده از اطلاعاتِ تصاویر چندگانه پر شوند؛ بنابراین ایده این است که ابتدا وصلههای سطحی کوچکی از نقاط استریو ساخته شود، و سپس تنها وصلههای قابلاعتماد در همسایگی آنها، با استفاده از استراتژی بهترین در ابتدا (best-first)، از تصاویر به کل سطح گسترش یابند. به این ترتیب، مسئله به جستجوی یک وصلهٔ سطحی محلی بهینه تقلیل مییابد که از مجموعهای از نقاط استریوی بهدستآمده از تصاویر عبور میکند.
تصاویر چندطیفی (Multi-spectral) نیز برای تشخیص سهبعدی ساختمانها استفاده میشوند. در این فرایند، دادههای پالس اول و آخر و همچنین شاخص تفاضل نرمالشدهٔ پوشش گیاهی به کار میروند.[۵۵]
تکنیکهای اندازهگیری جدیدی نیز به کار گرفته شدهاند تا با استفاده از پروجکشن (تصویرسازی)، سایه، یا ترکیبی از هر دو، اندازهگیریهایی از اشیاء و فواصل بین آنها از روی تصاویر تکی به دست آورند. با توجه به زمان پردازش سریع و هزینهٔ بسیار پایینتر نسبت به اندازهگیریهای استریو، این فناوری در حال جلب توجهات است.
کاربردها
آزمایشهای فضایی
فناوری اسکن سهبعدی برای اسکن سنگهای فضایی برای آژانس فضایی اروپا استفاده شده است.[۵۶][۵۷]
صنعت ساختوساز و مهندسی عمران
- کنترل رباتیک: مثلاً یک اسکنر لیزری میتواند بهعنوان «چشم» یک ربات عمل کند.[۵۸][۵۹]
- نقشههای ازبیلت (چونساخت) ِ پلها، کارخانههای صنعتی و بناهای تاریخی
- مستندسازی سایتهای تاریخی[۶۰]
- مدلسازی سایت (محل احداث) و جانمایی
- کنترل کیفیت
- برآورد مقادیر (متره)
- نظارت بر بار (Payload)[۶۱]
- طراحی مجدد آزادراهها
- ایجاد یک بنچمارک (محک مرجع) از شکل/وضعیت ازپیشموجود برای تشخیص تغییرات ساختاریِ ناشی از قرارگیری در معرض بارهای شدید مانند زلزله، برخورد کشتی/کامیون، یا آتشسوزی.
- تهیهٔ نقشههای GIS (سامانه اطلاعات جغرافیایی)[۶۲] و ژئوماتیک.
- اسکن لیزریِ زیرسطحی در معادن و فضاهای خالی کارست.[۶۳]
- مستندسازی قانونی/جنایی (Forensic)[۶۴]
فرایند طراحی
- افزایش دقت در کار با قطعات و اشکال پیچیده،
- هماهنگسازیِ طراحی محصول با استفاده از قطعاتِ منابع مختلف،
- بهروزرسانی اسکنهای قدیمی با اسکنهای حاصل از فناوریهای جدیدتر،
- جایگزینی قطعات مفقودشده یا قدیمی،
- ایجاد صرفهجویی در هزینهها با امکان ارائهٔ خدمات طراحیِ چونساخت (as-built)؛ برای مثال در کارخانههای تولید خودرو،
- «آوردن کارخانه نزد مهندسان» با اشتراکگذاریِ اسکنها تحت وب، و
- صرفهجویی در هزینههای سفر.
سرگرمی
اسکنرهای سهبعدی توسط صنعت سرگرمی برای ایجاد مدلهای سهبعدیِ دیجیتال برای فیلمها، بازیهای ویدئویی و مقاصد تفریحی استفاده میشوند.[۶۵] این دستگاهها بهطور گسترده در فیلمبرداری مجازی کاربرد دارند. در مواردی که معادلِ دنیای واقعیِ یک مدل وجود داشته باشد، اسکنِ شیء واقعی بسیار سریعتر از ساختِ دستیِ مدل با استفاده از نرمافزارهای مدلسازی سهبعدی است. اغلب، هنرمندان مدلهای فیزیکیِ آنچه را که میخواهند مجسمهسازی میکنند و بهجای ایجاد مستقیمِ مدلهای دیجیتال در رایانه، آنها را اسکن کرده و به شکل دیجیتال درمیآورند.
عکاسی سهبعدی


اسکنرهای سهبعدی برای استفاده از دوربینها جهت نمایش دقیقِ اشیای سهبعدی در حال تکامل هستند.[۶۶] از سال ۲۰۱۰، شرکتهایی ظهور کردهاند که پرترههای سهبعدی از افراد (مجسمههای کوچک سهبعدی یا سلفی سهبعدی) ایجاد میکنند.
یک منوی واقعیت افزوده برای رستورانهای زنجیرهای 80 Degrees در مادرید.[۶۷]
اجرای قانون
اسکن لیزریِ سهبعدی توسط سازمانهای مجری قانون (پلیس و قضایی) در سراسر جهان استفاده میشود. مدلهای سهبعدی برای مستندسازیِ درمحلِ موارد زیر بهکار میروند:[۶۸]
- صحنههای جرم
- مسیرهای پرواز گلوله
- تحلیل الگوی لکههای خون
- بازسازی صحنهٔ تصادف
- بمبگذاریها
- سقوط هواپیما، و موارد دیگر
مهندسی معکوس
مهندسی معکوسِ یک قطعهٔ مکانیکی به یک مدل دیجیتالِ دقیق از شیءِ بازتولیدشونده نیاز دارد. بهجای مجموعهای از نقاط، یک مدل دیجیتالِ دقیق میتواند با یک مش چندضلعی، مجموعهای از سطوح تخت یا منحنیِ NURBS، یا در حالت ایدهآل برای قطعات مکانیکی، با یک مدل سهبعدیِ توپرِ CAD نمایش داده شود. از یک اسکنر سهبعدی میتوان برای دیجیتالیکردنِ قطعاتِ دارای فرم آزاد یا اشکالی با تغییرات تدریجی و همچنین هندسههای منشوری استفاده کرد؛ در حالی که دستگاه اندازهگیری مختصاتی (CMM) معمولاً فقط برای تعیین ابعاد سادهٔ یک مدلِ بهشدت منشوری استفاده میشود. این نقاطِ داده سپس پردازش میشوند تا یک مدل دیجیتالِ قابلاستفاده، معمولاً با نرمافزارهای تخصصیِ مهندسی معکوس، ایجاد شود.
املاک و مستغلات
زمینها یا ساختمانها را میتوان اسکن کرده و به یک مدل سهبعدی تبدیل کرد؛ این کار به خریداران اجازه میدهد تا ملک را از راه دور و از هر مکانی، بدون نیاز به حضور در محل، بازدید و بررسی کنند.[۶۹] در حال حاضر حداقل یک شرکت ارائهدهندهٔ تورهای مجازیِ املاک و مستغلاتِ اسکنشده بهصورت سهبعدی وجود دارد.[۷۰] یک تور مجازی بایگانیشده در ۲۰۱۷-۰۴-۲۷ توسط Wayback Machine معمولاً شامل نمای خانهٔ عروسکی (dollhouse view),[۷۱] نمای داخلی و همچنین پلان طبقات است.
گردشگری مجازی / از راه دور
محیطِ یک مکانِ دیدنی را میتوان ثبت و به یک مدل سهبعدی تبدیل کرد. سپس عموم مردم میتوانند از طریق یک رابط VR یا یک رابط سنتیِ «دوبعدی» به کاوش در این مدل بپردازند. این کار به کاربر اجازه میدهد از مکانهایی که سفر به آنها دشوار است، بازدید کند.[۷۲] گروهی از دانشآموزانِ تاریخ در مدرسهٔ راهنماییِ ونکوور آیتک (Vancouver iTech) با اسکن سهبعدیِ بیش از ۱۰۰ اثر تاریخی، یک موزهٔ مجازی ایجاد کردند.[۷۳]
میراث فرهنگی
پروژههای تحقیقاتیِ بسیاری از طریق اسکنِ مکانها و آثار تاریخی با هدف مستندسازی و تحلیل انجام شده است.[۷۴] مدلهای بهدستآمده را میتوان برای رویکردهای تحلیلیِ متنوعی به کار برد.[۷۵][۷۶]
استفادهٔ ترکیبی از فناوریهای اسکن سهبعدی و چاپ سهبعدی امکان تکثیر اشیای واقعی را بدون استفاده از تکنیکهای سنتیِ قالبگیری گچی فراهم میکند؛ روشهایی که در بسیاری از موارد برای اجرا روی آثار ظریف یا ارزشمندِ میراث فرهنگی بیشازحد تهاجمی (مخرب) هستند.[۷۷] در نمونهای از یک سناریوی کاربردیِ رایج، مدل یک گارگویل (ناودانمجسمه) بهصورت دیجیتالی توسط یک اسکنر سهبعدی ثبت شد و دادههای سهبعدیِ تولیدشده با استفاده از نرمافزار MeshLab پردازش گردید. مدل سهبعدیِ دیجیتالِ حاصل به یک دستگاه نمونهسازی سریع داده شد تا یک ماکت رزینیِ واقعی از شیء اصلی ساخته شود. اخیراً، اپلیکیشنهای LiDAR مبتنی بر گوشیهای هوشمند امکان ثبت آثار میراث فرهنگی را در محل فراهم کردهاند؛ برای مثال، یک نقشبرجستهٔ سنگی بوداییِ ۱۵۰۰ ساله با استفاده از یک آیفونِ مجهز به LiDAR و اپلیکیشن CapCam اسکن شد که یک مش با تراکم بالا و مناسب برای چاپ سهبعدیِ یک نسخهٔ فیزیکی تولید کرد.[۷۸]
ایجاد مدلهای سهبعدی برای موزهها و آثار باستانشناسی.[۷۹][۸۰]
میکلآنژ
در سال ۱۹۹۹، دو گروه تحقیقاتیِ مختلف شروع به اسکنِ مجسمههای میکلآنژ کردند. دانشگاه استنفورد با گروهی به سرپرستیِ مارک لووی[۸۱] از یک اسکنر مثلثبندیِ لیزریِ سفارشیِ ساختهشده توسط شرکت سایبرور (Cyberware) برای اسکنِ مجسمههای میکلآنژ در فلورانس، بهویژه تندیس داوود، «بردگان» (Prigioni) و چهار مجسمه در کلیسای مدیچی استفاده کرد. این اسکنها به تراکم دادهایِ یک نمونه در هر $0.25 \text{ mm}$ دست یافتند که بهاندازهای پرجزئیات بود که اثرِ اسکنهٔ میکلآنژ قابل مشاهده بود. این اسکنهای پرجزئیات حجم عظیمی از داده (تا $32 \text{ GB}$) تولید کردند و پردازشِ دادههای حاصل از اسکنهای او ۵ ماه به طول انجامید. تقریباً در همان دوره، یک گروه تحقیقاتی از شرکت IBM به سرپرستیِ هالی راشمیر و اف. برناردینی، مجسمهٔ پیتای فلورانس (Pietà of Florence) را اسکن کرده و جزئیات هندسی و رنگیِ آن را ثبت کردند. مدل دیجیتالِ حاصل از کمپین اسکنِ استنفورد، بهطور گسترده در مرمتِ بعدیِ این مجسمه در سال ۲۰۰۴ مورد استفاده قرار گرفت.[۸۲]
مونتیسلو
در سال ۲۰۰۲، دیوید لوبکه و همکارانش مونتیسلوی توماس جفرسون را اسکن کردند.[۸۳] برای این کار از یک اسکنر لیزری تجاریِ زمان پرواز (DeltaSphere 3000) استفاده شد. دادههای اسکنر بعداً با دادههای رنگیِ حاصل از عکسهای دیجیتال ترکیب شد تا «مونتیسلوی مجازی» و نمایشگاههای «کابینهٔ جفرسون» در موزه هنر نیواورلئان در سال ۲۰۰۳ ایجاد شود. نمایشگاه مونتیسلوی مجازی یک پنجره را شبیهسازی میکرد که به داخل کتابخانهٔ جفرسون دید داشت. این نمایشگاه متشکل از یک نمایشگر پروجکشنِ پشتی روی یک دیوار و یک عینک استریو (برجستهبین) برای بیننده بود. این عینک، در ترکیب با پروژکتورهای قطبیساز، یک افکت سهبعدی ارائه میکرد. سختافزار ردیابیِ موقعیت روی عینکها به نمایشگر اجازه میداد تا با حرکت کاربر سازگار شود و این توهم را ایجاد کند که نمایشگر در واقع سوراخی در دیوار است که از طریق آن کتابخانهٔ جفرسون دیده میشود. نمایشگاه کابینهٔ جفرسون یک استریوگرامِ مانع (barrier stereogram) — در واقع یک هولوگرام غیرفعال که از زوایای مختلف، متفاوت به نظر میرسد — از کابینهٔ جفرسون بود.
لوحهای میخی
اولین مدلهای سهبعدی از لوحهای خط میخی در سال ۲۰۰۰ در آلمان تهیه شدند.[۸۴] در سال ۲۰۰۳، پروژهای موسوم به حمورابی دیجیتال با استفاده از یک اسکنر مثلثبندیِ لیزری و یک الگوی شبکهٔ منظم با وضوح $0.025 \text{ mm}$، لوحهای میخی را ثبت کرد.[۸۵] با استفاده از اسکنرهای سهبعدی با وضوح بالا توسط دانشگاه هایدلبرگ برای ثبت لوحها در سال ۲۰۰۹، توسعهٔ نرمافزار GigaMesh Software Framework برای بصریسازی و استخراجِ کاراکترهای میخی از مدلهای سهبعدی آغاز شد.[۸۶] از این نرمافزار برای پردازش حدود $۲۰۰۰$ لوحِ دیجیتالیشدهٔ سهبعدی از «مجموعهٔ هیلپرشت» در شهر ینا استفاده شد تا یک مجموعه دادهٔ مرجع (بنچمارک) با دسترسی آزاد[۸۷] و یک مجموعهٔ حاشیهنویسیشده از مدلهای سهبعدیِ لوحها[۸۸] ایجاد شود که تحت مجوزهای CC BY بهطور آزاد در دسترس باشند.[۸۹]
مقابر کاسوبی
یک پروژهٔ اسکن سهبعدی در سال ۲۰۰۹ توسط شرکت سایآرک (CyArk) در مقابر تاریخی کاسوبیِ اوگاندا، که یک سایت میراث جهانی یونسکو است، با استفاده از دستگاه Leica HDS 4500 انجام شد. این پروژه مدلهای معماریِ دقیقی از موزیبو آزاالا مپانگا (Muzibu Azaala Mpanga) — ساختمان اصلیِ مجتمع و مقبرهٔ کاباکاهای (پادشاهان) بوگاندا — تولید کرد. در ۱۶ مارس ۲۰۱۰، آتشسوزی بخش بزرگی از سازهٔ موزیبو آزاالا مپانگا را به خاکستر تبدیل کرد و کارهای بازسازی احتمالاً بهشدت به مجموعه دادههای تولیدشده در آن مأموریت اسکن سهبعدی متکی خواهد بود.[۹۰]
«ماکت روم باستان» (Plastico di Roma antica)
در سال ۲۰۰۵، گابریله گوئیدی و همکارانش ماکت «Plastico di Roma antica» را که مدلی از شهر روم ساختهشده در قرن گذشته بود، اسکن کردند.[۹۱] نه روش مثلثبندی و نه روش زمان پرواز نتوانستند نیازهای این پروژه را برآورده کنند، زیرا شیء مورد اسکن هم ابعاد بزرگی داشت و هم حاوی جزئیات ریزی بود. با این حال، آنها دریافتند که یک اسکنر نور مدولهشده میتواند هم توانایی اسکن شیئی به اندازهٔ این ماکت و هم دقتِ مورد نیاز را فراهم کند. این اسکنر نور مدولهشده با یک اسکنر مثلثبندی که برای اسکن برخی از بخشهای مدل استفاده گردید، تکمیل شد.
سایر پروژهها
پروژهٔ برخوردهای سهبعدی (3D Encounters) در موزهٔ باستانشناسی مصرِ پیتری با هدف استفاده از اسکن لیزری سهبعدی برای ایجاد یک کتابخانهٔ تصاویر سهبعدیِ باکیفیت از آثار باستانی و امکان برگزاری نمایشگاههای سیارِ دیجیتالی از آثار شکنندهٔ مصری فعالیت میکند؛ میراث انگلستان (English Heritage) کاربرد اسکن لیزری سهبعدی را در طیف وسیعی از کاربردها جهت گردآوری دادههای باستانشناختی و وضعیت آثار بررسی کرده است؛ و مرکز ملی حفاظت (National Conservation Centre) در لیورپول نیز اسکنهای لیزری سهبعدیِ سفارشی، از جمله اسکن اشیای قابلحمل و اسکنهای درمحل از سایتهای باستانشناسی تولید کرده است.[۹۲] مؤسسهٔ اسمیتسونین پروژهای به نام Smithsonian X 3D دارد که بهدلیل گستردگیِ انواع اشیای سهبعدی که سعی در اسکن آنها دارند، قابلتوجه است. این اشیا از موارد کوچکی مانند حشرات و گلها، تا اشیایی در اندازهٔ انسان مانند لباس پرواز آملیا ایرهارت، تا اشیایی به اندازهٔ یک اتاق مانند قایق توپدار فیلادلفیا و سایتهای تاریخی مانند لیانگ بوآ در اندونزی را شامل میشود. همچنین شایان ذکر است که دادههای حاصل از این اسکنها بهصورت رایگان و قابل دانلود در چندین فرمت داده در دسترس عموم قرار میگیرد.
CAD/CAM پزشکی
اسکنرهای سهبعدی برای ثبت شکل سهبعدی بیمار در ساخت ارتز و دندانپزشکی استفاده میشوند. این روش بهتدریج جایگزین قالبگیری خستهکنندهٔ گچی میگردد. سپس از نرمافزارهای CAD/CAM برای طراحی و ساخت ارتز، پروتز یا ایمپلنتهای دندانی استفاده میشود.
بسیاری از سیستمهای CAD/CAM دندانپزشکیِ کنارِ صندلی (chairside) و آزمایشگاهی از فناوریهای اسکن سهبعدی برای ثبت سطح سهبعدی دندانِ آمادهشده (خواه در داخل دهان / in vivo و خواه خارج از دهان / in vitro) استفاده میکنند تا بتوانند بهصورت دیجیتالی با استفاده از نرمافزار CAD یک ترمیم را طراحی کرده و در نهایت ترمیم نهایی را با استفاده از فناوری CAM (مانند دستگاه فرز CNC یا چاپگر سهبعدی) تولید کنند. سیستمهای کنار صندلی برای تسهیل اسکن سهبعدی دندان آمادهشده بهصورت in vivo و تولید ترمیم (مانند روکش، آنله، اینله یا ونیر) طراحی شدهاند.
ایجاد مدلهای سهبعدی برای آموزش آناتومی و زیستشناسی[۹۳][۹۴] و مدلهای جسد برای شبیهسازیهای آموزشیِ جراحی مغز و اعصاب.[۹۵]
تضمین کیفیت و اندازهشناسی صنعتی
دیجیتالیکردن اشیای دنیای واقعی در حوزههای کاربردیِ مختلف از اهمیت حیاتی برخوردار است. این روش بهویژه در تضمین کیفیتِ صنعتی برای اندازهگیری دقت ابعاد هندسی به کار میرود. فرایندهای صنعتی مانند مونتاژ پیچیده، بسیار خودکار و معمولاً مبتنی بر دادههای CAD (طراحی به کمک رایانه) هستند. مشکل اینجاست که همین درجه از اتوماسیون برای تضمین کیفیت نیز مورد نیاز است. برای مثال، مونتاژ یک خودروی مدرن کار بسیار پیچیدهای است، زیرا از قطعات زیادی تشکیل شده است که باید در انتهای خط تولید بهخوبی روی هم سوار شوند. عملکرد بهینهٔ این فرایند توسط سیستمهای تضمین کیفیت تضمین میگردد. بهویژه هندسهٔ قطعات فلزی باید بررسی شود تا اطمینان حاصل گردد که ابعاد درستی دارند، بهدرستی روی هم جفت میشوند و در نهایت بهطور قابلاعتماد کار میکنند.
در فرایندهای بسیار خودکار، اندازههای هندسیِ بهدستآمده به ماشینهایی منتقل میشوند که اشیای موردنظر را تولید میکنند. بهدلیل عدمقطعیتهای مکانیکی و ساییدگیها، نتیجه ممکن است با مقدار اسمیِ (nominal) دیجیتالِ آن متفاوت باشد. برای ثبت و ارزیابی خودکارِ این انحرافات، قطعهٔ تولیدشده نیز باید دیجیتالی شود. برای این منظور، از اسکنرهای سهبعدی جهت تولید نمونهنقاطی از سطح شیء استفاده میشود که در نهایت با دادههای اسمی مقایسه میشوند.[۹۶]
فرایند مقایسهٔ دادههای سهبعدی با یک مدل CAD بهعنوان مقایسه با کَد (CAD-Compare) شناخته میشود و میتواند تکنیک مفیدی برای کاربردهایی مانند تعیین الگوهای سایش روی قالبها و ابزارها، تعیین دقتِ ساختِ نهایی، تحلیل درزها و همسطحیها (gap and flush)، یا تحلیل سطوح حکاکیشدهٔ بسیار پیچیده باشد. در حال حاضر، اسکنرهای لیزری مثلثبندی، نور ساختاریافته و اسکن تماسی فناوریهای غالبِ مورد استفاده برای اهداف صنعتی هستند، که اسکن تماسی کُندترین، اما در مجموع دقیقترین گزینه بهشمار میرود. با این وجود، فناوری اسکن سهبعدی مزایای متمایزی را در مقایسه با اندازهگیریهای سنتی با پروب لمسی ارائه میدهد. اسکنرهای نور سفید یا لیزری با دقت بالا تمامِ اطراف اشیا را دیجیتالی میکنند و جزئیات ریز و سطوحِ دارای فرم آزاد را بدون نیاز به نقاط مرجع یا اسپری ثبت مینمایند. کل سطح با سرعتی بیسابقه و بدون خطرِ آسیبرساندن به قطعه پوشش داده میشود. نمودارهای گرافیکیِ مقایسهای، انحرافات هندسی را در سطح کامل شیء نشان میدهند و دید عمیقتری نسبت به علل احتمالی ارائه میکنند.[۹۷][۹۸]
بازسازی شیء
پس از جمعآوری دادهها، دادههای دریافتی (و گاهی ازپیشپردازششده) از تصاویر یا حسگرها باید بازسازی شوند. این کار ممکن است در همان برنامه انجام شود یا در برخی موارد، دادههای سهبعدی باید خروجی گرفته شده و برای پالایش بیشتر، و/یا افزودن دادههای اضافی وارد برنامهٔ دیگری شوند. چنین دادههای اضافی میتواند شامل دادههای موقعیت مکانیِ GPS باشد. پس از بازسازی، دادهها ممکن است مستقیماً در یک نقشهٔ محلی (GIS)[۹۹][۱۰۰] یا یک نقشهٔ جهانی مانند گوگل ارث یا نقشههای اپل (Flyover) پیادهسازی شوند.
نرمافزار
چندین بستهٔ نرمافزاری وجود دارند که دادههای دریافتی (و گاهی ازپیشپردازششده) از تصاویر یا حسگرها واردِ آنها میشوند. بستههای نرمافزاری قابلتوجه عبارتند از:[۱۰۱]
جستارهای وابسته
- نرمافزار گرافیک رایانهای سهبعدی
- چاپ سهبعدی
- بازسازی سهبعدی
- سلفی سهبعدی
- پیکسل حساس به زاویه
- نقشه عمق
- دیجیتالیکردن
- هندسه اپیقطبی
- اسکنر تمامبدن
- اسکنر تصویر
- بازسازی تصویر
- دوربین میدان نوری
- فتوگرامتری
- تصویربرداری دامنهای
- سنجش از دور
- همتاساز (پیشتازان فضا)
- اسکنر سهبعدی نور ساختاریافته
- تینگورس
- فتوگرامتری
پانویس
- ↑ Izadi, Shahram; Davison, Andrew; Fitzgibbon, Andrew; Kim, David; Hilliges, Otmar; Molyneaux, David; Newcombe, Richard; Kohli, Pushmeet; Shotton, Jamie; Hodges, Steve; Freeman, Dustin (2011). "Kinect Fusion". Proceedings of the 24th annual ACM symposium on User interface software and technology - UIST '11. p. 559. doi:10.1145/2047196.2047270. ISBN 978-1-4503-0716-1. S2CID 3345516.
- ↑ Moeslund, Thomas B.; Granum, Erik (1 March 2001). "A Survey of Computer Vision-Based Human Motion Capture". Computer Vision and Image Understanding. 81 (3): 231–268. CiteSeerX 10.1.1.108.203. doi:10.1006/cviu.2000.0897.
- ↑ Wand, Michael; Adams, Bart; Ovsjanikov, Maksim; Berner, Alexander; Bokeloh, Martin; Jenke, Philipp; Guibas, Leonidas; Seidel, Hans-Peter; Schilling, Andreas (April 2009). "Efficient reconstruction of nonrigid shape and motion from real-time 3D scanner data". ACM Transactions on Graphics. 28 (2): 1–15. CiteSeerX 10.1.1.230.1675. doi:10.1145/1516522.1516526. S2CID 9881027.
- ↑ Biswas, K. K.; Basu, Saurav Kumar (2011). "Gesture recognition using Microsoft Kinect®". The 5th International Conference on Automation, Robotics and Applications. pp. 100–103. doi:10.1109/ICARA.2011.6144864. ISBN 978-1-4577-0330-0. S2CID 8464855.
- ↑ Kim, Pileun; Chen, Jingdao; Cho, Yong K. (May 2018). "SLAM-driven robotic mapping and registration of 3D point clouds". Automation in Construction. 89: 38–48. doi:10.1016/j.autcon.2018.01.009.
- ↑ Scott, Clare (2018-04-19). "3D Scanning and 3D Printing Allow for Production of Lifelike Facial Prosthetics". 3DPrint.com.
- 1 2 O'Neal, Bridget (2015-02-19). "CyArk 500 Challenge Gains Momentum in Preserving Cultural Heritage with Artec 3D Scanning Technology". 3DPrint.com.
- ↑ Fausto Bernardini, Holly E. Rushmeier (2002). "The 3D Model Acquisition Pipeline". Computer Graphics Forum. 21 (2): 149–172. CiteSeerX 10.1.1.94.7486. doi:10.1111/1467-8659.00574. S2CID 15779281.
- ↑ "Matter and Form - 3D Scanning Hardware & Software". matterandform.net. Archived from the original on 2023-12-04. Retrieved 2020-04-01.
- ↑ OR3D. "What is 3D Scanning? - Scanning Basics and Devices". OR3D (in English). Retrieved 2020-04-01.
{{cite web}}: نگهداری یادکرد:نامهای عددی:فهرست نویسندگان (رده) - ↑ "3D scanning technologies - what is 3D scanning and how does it work?". Mimic Productions. Retrieved 2026-05-21.
{{cite web}}: نگهداری یادکرد:وضعیت پیوند (رده) - ↑ "what is 3d scanning". laserdesign.com.
- ↑ Hammoudi, Karim (2011). Contributions to the 3D city modeling: 3D polyhedral building model reconstruction from aerial images and 3D facade modeling from terrestrial 3D point cloud and images (Thesis). CiteSeerX 10.1.1.472.8586.
- ↑ Pinggera, P.; Breckon, T.P.; Bischof, H. (September 2012). "On Cross-Spectral Stereo Matching using Dense Gradient Features" (PDF). Proc. British Machine Vision Conference. pp. 526.1 – 526.12. doi:10.5244/C.26.103. ISBN 978-1-901725-46-9. Retrieved 8 March 2024.
- ↑ "Seismic 3D data acquisition". Archived from the original on 2016-03-03. Retrieved 2021-01-24.
- ↑ "Optical and laser remote sensing". Archived from the original on 2009-09-03. Retrieved 2009-09-09.
- ↑ Trebuňa, Peter; Mizerák, Marek; Rosocha, Ladislav (2018). "3D SCANING – TECHNOLOGY AND RECONSTRUCTION" (PDF). Acta Simulatio. 4 (3): 1–6. doi:10.22306/asim.v4i3.44. ISSN 1339-9640.
- ↑ Cui, Yan; Schuon, Sebastian; Chan, Derek; Thrun, Sebastian; Theobalt, Christian (2010). "3D shape scanning with a time-of-flight camera". 2010 IEEE Computer Society Conference on Computer Vision and Pattern Recognition. pp. 1173–1180. doi:10.1109/CVPR.2010.5540082. ISBN 978-1-4244-6984-0. S2CID 2084943.
- ↑ Franca, J.G.D.M.; Gazziro, M.A.; Ide, A.N.; Saito, J.H. (2005). "A 3D scanning system based on laser triangulation and variable field of view". IEEE International Conference on Image Processing 2005. pp. I-425. doi:10.1109/ICIP.2005.1529778. ISBN 978-0-7803-9134-5. S2CID 17914887.
- ↑ François Blais; Michel Picard; Guy Godin (6–9 September 2004). "Accurate 3D acquisition of freely moving objects". 2nd International Symposium on 3D Data Processing, Visualisation, and Transmission, 3DPVT 2004, Thessaloniki, Greece. Los Alamitos, CA: IEEE Computer Society. pp. 422–9. ISBN 0-7695-2223-8.
- ↑ Goel, Salil; Lohani, Bharat (January 2014). "A Motion Correction Technique for Laser Scanning of Moving Objects". IEEE Geoscience and Remote Sensing Letters. 11 (1): 225–228. Bibcode:2014IGRSL..11..225G. doi:10.1109/LGRS.2013.2253444. S2CID 20531808.
- ↑ "Understanding Technology: How Do 3D Scanners Work?". Virtual Technology. Archived from the original on 8 December 2020. Retrieved 8 November 2020.
- ↑ Sirat, Gabriel; Psaltis, Demetri (1 January 1985). "Conoscopic holography" (PDF). Optics Letters. 10 (1): 4–6. Bibcode:1985OptL...10....4S. doi:10.1364/OL.10.000004. PMID 19724327.
- ↑ Strobl, K. H.; Mair, E.; Bodenmuller, T.; Kielhofer, S.; Sepp, W.; Suppa, M.; Burschka, D.; Hirzinger, G. (2009). "The self-referenced DLR 3D-modeler". 2009 IEEE/RSJ International Conference on Intelligent Robots and Systems. pp. 21–28. doi:10.1109/IROS.2009.5354708. ISBN 978-1-4244-3803-7. S2CID 3576337.
- ↑ Strobl, Klaus H.; Mair, Elmar; Hirzinger, Gerd (2011). "Image-based pose estimation for 3-D modeling in rapid, hand-held motion" (PDF). 2011 IEEE International Conference on Robotics and Automation. pp. 2593–2600. doi:10.1109/ICRA.2011.5979944. ISBN 978-1-61284-386-5. S2CID 2921156.
- ↑ Trost, D. (1999). U.S. Patent No. 5,957,915. Washington, DC: U.S. Patent and Trademark Office.
- ↑ Morano, R.A.; Ozturk, C.; Conn, R.; Dubin, S.; Zietz, S.; Nissano, J. (March 1998). "Structured light using pseudorandom codes". IEEE Transactions on Pattern Analysis and Machine Intelligence. 20 (3): 322–327. doi:10.1109/34.667888.
- ↑ Huang, Peisen S. (1 December 2006). "High-resolution, real-time three-dimensional shape measurement". Optical Engineering. 45 (12): 123601. Bibcode:2006OptEn..45l3601Z. doi:10.1117/1.2402128.
- ↑ Liu, Kai; Wang, Yongchang; Lau, Daniel L.; Hao, Qi; Hassebrook, Laurence G. (1 March 2010). "Dual-frequency pattern scheme for high-speed 3-D shape measurement". Optics Express. 18 (5): 5229–5244. Bibcode:2010OExpr..18.5229L. doi:10.1364/OE.18.005229. PMID 20389536.
- ↑ Zhang, Song; Van Der Weide, Daniel; Oliver, James (26 April 2010). "Superfast phase-shifting method for 3-D shape measurement". Optics Express. 18 (9): 9684–9689. Bibcode:2010OExpr..18.9684Z. doi:10.1364/OE.18.009684. PMID 20588818.
- ↑ Wang, Yajun; Zhang, Song (14 March 2011). "Superfast multifrequency phase-shifting technique with optimal pulse width modulation". Optics Express. 19 (6): 5149–5155. Bibcode:2011OExpr..19.5149W. doi:10.1364/OE.19.005149. PMID 21445150.
- ↑ "Sussex Computer Vision: TEACH VISION5". Archived from the original on 2008-09-20.
- ↑ "Geodetic Systems, Inc". www.geodetic.com. Retrieved 2020-03-22.
- ↑ "What Camera Should You Use for Photogrammetry?". 80.lv (in English). 2019-07-15. Retrieved 2020-03-22.
- ↑ "3D Scanning Services". Gentle Giant Studios (in English). 2020-03-22. Retrieved 2025-04-29.
- ↑ Semi-Automatic building extraction from LIDAR Data and High-Resolution Image
- ↑ 1Automated Building Extraction and Reconstruction from LIDAR Data (PDF) (Report). p. 11. Archived from the original (PDF) on 14 September 2020. Retrieved 9 September 2019.
- ↑ "Terrestrial laser scanning". Archived from the original on 2009-05-11. Retrieved 2009-09-09.
- ↑ Haala, Norbert; Brenner, Claus; Anders, Karl-Heinrich (1998). "3D Urban GIS from Laser Altimeter and 2D Map Data" (PDF). Institute for Photogrammetry (IFP).
- ↑ Ghent University, Department of Geography
- ↑ "Glossary of 3d technology terms". 23 April 2018.
- ↑ W. J. Walecki; F. Szondy; M. M. Hilali (2008). "Fast in-line surface topography metrology enabling stress calculation for solar cell manufacturing allowing throughput in excess of 2000 wafers per hour". Meas. Sci. Technol. 19 (2) 025302. doi:10.1088/0957-0233/19/2/025302. S2CID 121768537.
- ↑ Vexcel FotoG
- ↑ "3D data acquisition". Archived from the original on 2006-10-18. Retrieved 2009-09-09.
- ↑ "Vexcel GeoSynth". Archived from the original on 2009-10-04. Retrieved 2009-10-31.
- ↑ "Photosynth". Archived from the original on 2017-02-05. Retrieved 2021-01-24.
- ↑ 3D data acquisition and object reconstruction using photos
- ↑ 3D Object Reconstruction From Aerial Stereo Images (PDF) (Thesis). Archived from the original (PDF) on 2011-07-24. Retrieved 2009-09-09.
- ↑ "Agisoft Metashape". www.agisoft.com (in English). Retrieved 2017-03-13.
- ↑ "RealityCapture". www.capturingreality.com/ (in English). Retrieved 2017-03-13.
- ↑ "3D data acquisition and modeling in a Topographic Information System" (PDF). Archived from the original (PDF) on 2011-07-19. Retrieved 2009-09-09.
- ↑ "Performance evaluation of a system for semi-automatic building extraction using adaptable primitives" (PDF). Archived from the original (PDF) on 2007-12-20. Retrieved 2009-09-09.
- ↑ Rottensteiner, Franz (2001). Semi-automatic extraction of buildings based on hybrid adjustment using 3D surface models and management of building data in a TIS. Inst. für Photogrammetrie u. Fernerkundung d. Techn. Univ. Wien. hdl:20.500.12708/373. ISBN 978-3-9500791-3-5.
- ↑ Zhang, Zhengyou (September 1999). "Flexible camera calibration by viewing a plane from unknown orientations". Proceedings of the Seventh IEEE International Conference on Computer Vision. Vol. 1. pp. 666–673. doi:10.1109/ICCV.1999.791289. ISBN 0-7695-0164-8. S2CID 206769306.
- ↑ "Multi-spectral images for 3D building detection" (PDF). Archived from the original (PDF) on 2011-07-06. Retrieved 2009-09-09.
- ↑ "Science of tele-robotic rock collection". European Space Agency. Retrieved 2020-01-03.
- ↑ Scanning rocks (in English), 19 December 2019, retrieved 2021-12-08
- ↑ Larsson, Sören; Kjellander, J.A.P. (2006). "Motion control and data capturing for laser scanning with an industrial robot". Robotics and Autonomous Systems. 54 (6): 453–460. doi:10.1016/j.robot.2006.02.002.
- ↑ Landmark detection by a rotary laser scanner for autonomous robot navigation in sewer pipes بایگانیشده در ۲۰۱۱-۰۷-۱۷ توسط Wayback Machine, Matthias Dorn et al. , Proceedings of the ICMIT 2003, the second International Conference on Mechatronics and Information Technology, pp. 600- 604, Jecheon, Korea, Dec. 2003
- ↑ Remondino, Fabio (June 2011). "Heritage Recording and 3D Modeling with Photogrammetry and 3D Scanning". Remote Sensing. 3 (6): 1104–1138. Bibcode:2011RemS....3.1104R. doi:10.3390/rs3061104.
- ↑ Bewley, Alex; Shekhar, Rajiv; Leonard, Sam; Upcroft, Ben; Lever, Paul (2011). "Real-time volume estimation of a dragline payload" (PDF). 2011 IEEE International Conference on Robotics and Automation. pp. 1571–1576. doi:10.1109/ICRA.2011.5979898. ISBN 978-1-61284-386-5. S2CID 8147627.
- ↑ Men, Hao; Pochiraju, Kishore (2012). "Algorithms for 3D Map Segment Registration". In Khosrow-Pour, Mehdi (ed.). Geographic Information Systems: Concepts, Methodologies, Tools, and Applications: Concepts, Methodologies, Tools, and Applications. Vol. I. IGI Global. p. 502. ISBN 978-1-4666-2039-1.
- ↑ Murphy, Liam. "Case Study: Old Mine Workings". Subsurface Laser Scanning Case Studies. Liam Murphy. Archived from the original on 2012-04-18. Retrieved 11 January 2012.
- ↑ "Forensics & Public Safety". Archived from the original on 2013-05-22. Retrieved 2012-01-11.
- ↑ "The Future of 3D Modeling". GarageFarm (in American English). 2017-05-28. Retrieved 2017-05-28.
- ↑ Curless, B. , & Seitz, S. (2000). 3D Photography. Course Notes for SIGGRAPH 2000.
- ↑ "Códigos QR y realidad aumentada: la evolución de las cartas en los restaurantes". La Vanguardia (in Spanish). 2021-02-07. Retrieved 2021-11-23.
- ↑ "Crime Scene Documentation".
- ↑ Lamine Mahdjoubi; Cletus Moobela; Richard Laing (December 2013). "Providing real-estate services through the integration of 3D laser scanning and building information modelling". Computers in Industry. 64 (9): 1272. doi:10.1016/j.compind.2013.09.003.
- ↑ "Matterport Surpasses 70 Million Global Visits and Celebrates Explosive Growth of 3D and Virtual Reality Spaces". Market Watch. Retrieved 19 December 2016.
- ↑ "The VR Glossary". 29 August 2016. Archived from the original on April 27, 2017. Retrieved 26 April 2017.
- ↑ Daniel A. Guttentag (October 2010). "Virtual reality: Applications and implications for tourism". Tourism Management. 31 (5): 637–651. doi:10.1016/j.tourman.2009.07.003.
- ↑ Gillespie, Katie (May 11, 2018). "Virtual reality translates into real history for iTech Prep students". The Columbian (in American English). Retrieved 2021-12-09.
- ↑ Cignoni, Paolo; Scopigno, Roberto (18 June 2008). "Sampled 3D models for CH applications: A viable and enabling new medium or just a technological exercise?". Journal on Computing and Cultural Heritage. 1 (1): 2:1–2:23. doi:10.1145/1367080.1367082. S2CID 16510261.
- ↑ Wyatt-Spratt, Simon (2022-11-04). "After the Revolution: A Review of 3D Modelling as a Tool for Stone Artefact Analysis". Journal of Computer Applications in Archaeology (in English). 5 (1): 215–237. doi:10.5334/jcaa.103. hdl:2123/30230. S2CID 253353315.
- ↑ Magnani, Matthew; Douglass, Matthew; Schroder, Whittaker; Reeves, Jonathan; Braun, David R. (October 2020). "The Digital Revolution to Come: Photogrammetry in Archaeological Practice". American Antiquity. 85 (4): 737–760. doi:10.1017/aaq.2020.59. S2CID 225390638.
- ↑ Scopigno, R.; Cignoni, P.; Pietroni, N.; Callieri, M.; Dellepiane, M. (January 2017). "Digital Fabrication Techniques for Cultural Heritage: A Survey: Fabrication Techniques for Cultural Heritage". Computer Graphics Forum. 36 (1): 6–21. doi:10.1111/cgf.12781. S2CID 26690232.
- ↑ "How to 3D Print a Museum Artifact with CapCam". CapCam Stories. CapCam. 2026-03-09. Retrieved 2026-03-10.
- ↑ Lewis, M.; Oswald, C. (2019). "Can an Inexpensive Phone App Compare to Other Methods when It Comes to 3D Digitization of Ship Models". The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences. 4210: 107–111. Bibcode:2019ISPAr4210..107L. doi:10.5194/isprs-archives-XLII-2-W10-107-2019. S2CID 146021711. ProQuest 2585423206.
- ↑ "Scholarship in 3D: 3D scanning and printing at ASOR 2018". The Digital Orientalist (in English). 2018-12-03. Retrieved 2021-11-23.
- ↑ Marc Levoy; Kari Pulli; Brian Curless; Szymon Rusinkiewicz; David Koller; Lucas Pereira; Matt Ginzton; Sean Anderson; James Davis; Jeremy Ginsberg; Jonathan Shade; Duane Fulk (2000). "The Digital Michelangelo Project: 3D Scanning of Large Statues" (PDF). Proceedings of the 27th annual conference on Computer graphics and interactive techniques. pp. 131–144.
- ↑ Roberto Scopigno; Susanna Bracci; Falletti, Franca; Mauro Matteini (2004). Exploring David. Diagnostic Tests and State of Conservation. Gruppo Editoriale Giunti. ISBN 978-88-09-03325-2.
- ↑ David Luebke; Christopher Lutz; Rui Wang; Cliff Woolley (2002). "Scanning Monticello".
- ↑ "Tontafeln 3D, Hetitologie Portal, Mainz, Germany" (in German). Retrieved 2019-06-23.
- ↑ Kumar, S.; Snyder, D.; Duncan, D.; Cohen, J.; Cooper, J. (2003). "Digital preservation of ancient Cuneiform tablets using 3D-scanning". Fourth International Conference on 3-D Digital Imaging and Modeling, 2003. 3DIM 2003. Proceedings. pp. 326–333. doi:10.1109/IM.2003.1240266. ISBN 978-0-7695-1991-3. S2CID 676588.
- ↑ Mara, Hubert; Krömker, Susanne; Jakob, Stefan; Breuckmann, Bernd (2010). "GigaMesh and Gilgamesh 3D Multiscale Integral Invariant Cuneiform Character Extraction". Vast: International Symposium on Virtual Reality. doi:10.2312/VAST/VAST10/131-138. ISBN 978-3-905674-29-3.
- ↑ Mara, Hubert (2019-06-07), HeiCuBeDa Hilprecht – Heidelberg Cuneiform Benchmark Dataset for the Hilprecht Collection, heiDATA – institutional repository for research data of Heidelberg University, doi:10.11588/data/IE8CCN
- ↑ Mara, Hubert (2019-06-07), HeiCu3Da Hilprecht – Heidelberg Cuneiform 3D Database - Hilprecht Collection, heidICON – Die Heidelberger Objekt- und Multimediadatenbank, doi:10.11588/heidicon.hilprecht
- ↑ Mara, Hubert; Bogacz, Bartosz (2019). "Breaking the Code on Broken Tablets: The Learning Challenge for Annotated Cuneiform Script in Normalized 2D and 3D Datasets". 2019 International Conference on Document Analysis and Recognition (ICDAR). pp. 148–153. doi:10.1109/ICDAR.2019.00032. ISBN 978-1-72813-014-9. S2CID 211026941.
- ↑ Scott Cedarleaf (2010). "Royal Kasubi Tombs Destroyed in Fire". CyArk Blog. Archived from the original on 2010-03-30. Retrieved 2010-04-22.
{{cite news}}: نگهداری یادکرد:نامهای عددی:فهرست نویسندگان (رده) - ↑ Gabriele Guidi; Laura Micoli; Michele Russo; Bernard Frischer; Monica De Simone; Alessandro Spinetti; Luca Carosso (13–16 June 2005). "3D digitisation of a large model of imperial Rome". 5th international conference on 3-D digital imaging and modeling: 3DIM 2005, Ottawa, Ontario, Canada. Los Alamitos, CA: IEEE Computer Society. pp. 565–572. ISBN 0-7695-2327-7.
- ↑ Payne, Emma Marie (2012). "Imaging Techniques in Conservation" (PDF). Journal of Conservation and Museum Studies. 10 (2). Ubiquity Press: 17–29. doi:10.5334/jcms.1021201.
- ↑ Iwanaga, Joe; Terada, Satoshi; Kim, Hee-Jin; Tabira, Yoko; Arakawa, Takamitsu; Watanabe, Koichi; Dumont, Aaron S.; Tubbs, R. Shane (September 2021). "Easy three-dimensional scanning technology for anatomy education using a free cellphone app". Clinical Anatomy. 34 (6): 910–918. doi:10.1002/ca.23753. PMID 33984162. S2CID 234497497.
- ↑ 竹下, 俊治 (19 March 2021). "生物の形態観察における3Dスキャンアプリの活用" [Utilization of 3D scanning application for morphological observation of organisms]. 学校教育実践学研究 (in Japanese). 27. doi:10.15027/50609.
- ↑ Gurses, Muhammet Enes; Gungor, Abuzer; Hanalioglu, Sahin; Yaltirik, Cumhur Kaan; Postuk, Hasan Cagri; Berker, Mustafa; Türe, Uğur (December 2021). "Qlone®: A Simple Method to Create 360-Degree Photogrammetry-Based 3-Dimensional Model of Cadaveric Specimens". Operative Neurosurgery. 21 (6): E488–E493. doi:10.1093/ons/opab355. PMID 34662905.
- ↑ Christian Teutsch (2007). Model-based Analysis and Evaluation of Point Sets from Optical 3D Laser Scanners (PhD thesis).
- ↑ "3D scanning technologies" (in American English). Archived from the original on 27 آوریل 2023. Retrieved 2016-09-15.
- ↑ Timeline of 3D Laser Scanners
- ↑ "Implementing data to GIS map" (PDF). Archived from the original (PDF) on 2003-05-06. Retrieved 2009-09-09.
- ↑ 3D data implementation to GIS maps
- ↑ Zlatanova, Sisi (2008). "Working Group II — Acquisition — Position Paper: Data collection and 3D reconstruction". Advances in 3D Geoinformation Systems. Lecture Notes in Geoinformation and Cartography. pp. 425–428. doi:10.1007/978-3-540-72135-2_24. ISBN 978-3-540-72134-5.
- ↑ "How to 3D Print a Museum Artifact with CapCam". CapCam Stories. CapCam. 2026-03-09. Retrieved 2026-03-10.
- اسکنرهای سهبعدی
- اندازهگیری
- بینایی رایانهای
- تصویربرداری سهبعدی
- گرافیک رایانهای سهبعدی
- نقشهبرداری
- گرافیک رایانه سهبعدی
- نرمافزارهای گرافیکی سهبعدی
- نقشهنگاری
- ژئودزی