پاسخ ضربه نامحدود
پاسخ ضربه نامحدود یا نامتناهی (به انگلیسی: Infinite impulse response) یا به اختصار IIR، یک ویژگی بنیادی است که به بسیاری از سامانههای خطی تغییرناپذیر با زمان اطلاق میشود. این سامانهها با داشتن یک پاسخ ضربه متمایز میشوند که پس از یک نقطهٔ خاص دقیقاً صفر نمیشود، بلکه بهطور نامحدود ادامه مییابد.[۱] این موضوع در تقابل با سامانه پاسخ ضربه محدود (FIR) قرار دارد که در آن پاسخ ضربه در زمانهای برای یک متناهی، دقیقاً صفر میشود و بنابراین دارای مدت زمان محدودی است. نمونههای رایج سامانههای خطی تغییرناپذیر با زمان، اکثر فیلترهای الکترونیکی و فیلتر دیجیتال هستند. سامانههای دارای این ویژگی، «سامانههای IIR» یا «فیلترهای IIR» نامیده میشوند.


در عمل، پاسخ ضربه حتی در سامانههای IIR معمولاً به صفر نزدیک میشود و میتوان آن را پس از یک نقطهٔ خاص نادیده گرفت. با این حال، سامانههای فیزیکی که منجر به پاسخهای IIR یا FIR میشوند، متفاوت هستند و اهمیت این تمایز در همینجا نهفته است. برای نمونه، فیلترهای الکترونیکی آنالوگ که از مقاومتها، خازنها و/یا سلفها (و احتمالاً تقویتکنندههای خطی) تشکیل شدهاند، عموماً فیلترهای IIR هستند. از سوی دیگر، فیلترهای زمانگسسته (معمولاً فیلترهای دیجیتال) که بر پایه خط تأخیر ضربهگیر «بدون استفاده از بازخورد» هستند، لزوماً فیلترهای FIR میباشند. خازنها (یا سلفها) در فیلتر آنالوگ دارای یک «حافظه» هستند و وضعیت داخلی آنها پس از یک ضربه هرگز بهطور کامل آرام نمیشود (با فرض مدل کلاسیک خازنها و سلفها که در آن اثرات کوانتومی نادیده گرفته میشوند). اما در مورد دوم، پس از اینکه یک ضربه به انتهای خط تأخیر ضربهگیر رسید، سامانه دیگر هیچ حافظهای از آن ضربه ندارد و به وضعیت اولیه خود بازگشته است؛ پاسخ ضربه آن فراتر از آن نقطه دقیقاً صفر است.
پیادهسازی و طراحی
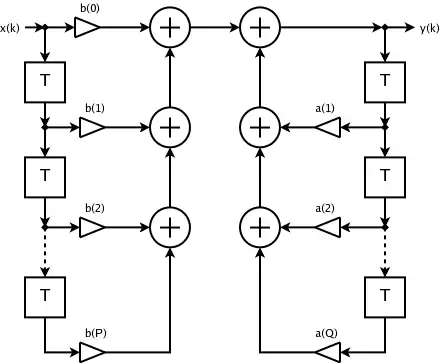
اگرچه تقریباً تمام فیلترهای آنالوگ الکترونیکی از نوع IIR هستند، فیلترهای دیجیتال میتوانند هم IIR و هم FIR باشند. وجود بازخورد در توپولوژی یک فیلتر زمانگسسته (مانند نمودار بلوکی که در زیر نشان دادهشده است) عموماً یک پاسخ IIR ایجاد میکند. تابع انتقال در حوزه z یک فیلتر IIR شامل یک مخرج غیربدیهی است که آن جملات بازخوردی را توصیف میکند. در مقابل، تابع انتقال یک فیلتر FIR تنها دارای یک صورت است که در شکل کلی مشتقشده در زیر بیان میشود. تمام ضرایب با (جملات بازخورد) صفر هستند و فیلتر هیچ قطب متناهی ندارد.


توابع انتقال مربوط به فیلترهای الکترونیکی آنالوگ IIR بهطور گستردهای مطالعهشده و برای ویژگیهای دامنه و فاز خود بهینهسازی شدهاند. این توابع فیلتر زمانپیوسته در حوزه لاپلاس توصیف میشوند. راهحلهای مطلوب را میتوان با استفاده از تکنیکهای ریاضی خاصی مانند تبدیل دوخطی، ناوردایی ضربه یا روش تطبیق صفر و قطب به مورد فیلترهای زمانگسسته که توابع انتقال آنها در حوزه z بیان میشود، منتقل کرد. بنابراین فیلترهای IIR دیجیتال میتوانند بر اساس راهحلهای شناختهشده برای فیلترهای آنالوگ مانند فیلتر چبیشف، فیلتر باترورث و فیلتر بیضوی بنا شوند و ویژگیهای آن راهحلها را به ارث ببرند.
مشتقگیری تابع انتقال
فیلترهای دیجیتال اغلب بر اساس رابطه بازگشتی توصیف و پیادهسازی میشوند که مشخص میکند چگونه سیگنال خروجی با سیگنال ورودی مرتبط است::
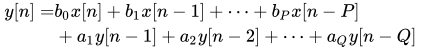
که در آن:
- مرتبه فیلتر پیشخور است
- ضرایب فیلتر پیشخور هستند
- مرتبه فیلتر بازخورد است
- ضرایب فیلتر بازخورد هستند
- سیگنال ورودی است
- سیگنال خروجی است.


شکل فشردهتری از رابطه بازگشتی عبارت است از::
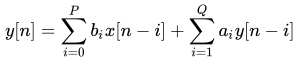
برای یافتن تابع انتقال فیلتر، ابتدا تبدیل زد هر طرف معادله فوق را میگیریم تا به دست آوریم::
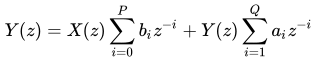
پس از مرتبسازی مجدد::
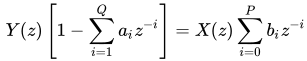
سپس تابع انتقال را به صورت زیر تعریف میکنیم::
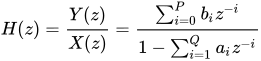
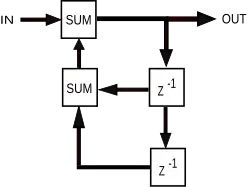

پایداری
تابع انتقال به فرد اجازه میدهد تا قضاوت کند که آیا یک سامانه دارای پایداری ورودی-محدود خروجی-محدود (BIBO) است یا خیر. بهطور خاص، معیار پایداری BIBO مستلزم آن است که ناحیه همگرایی سامانه شامل دایره واحد باشد. برای مثال، برای اینکه یک سامانه علی پایدار باشد، تمام قطبهای تابع انتقال باید دارای قدر مطلق کوچکتر از یک باشند. به عبارت دیگر، تمام قطبها باید درون یک دایره واحد در صفحه قرار گیرند.

قطبها به عنوان مقادیری از تعریف میشوند که مخرج را برابر با ۰ میکنند::

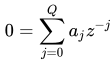
واضح است که اگر باشد، قطبها در مبدأ صفحه قرار ندارند. این در تقابل با فیلتر FIR است که در آن تمام قطبها در مبدأ قرار دارند و بنابراین همیشه پایدار است.

فیلترهای IIR گاهی اوقات نسبت به فیلترهای FIR ترجیح داده میشوند، زیرا یک فیلتر IIR میتواند به رول آف ناحیه گذار بسیار تیزتری نسبت به یک فیلتر FIR با همان مرتبه دست یابد.
مثال
فرض کنید تابع انتقال یک فیلتر زمانگسسته به صورت زیر باشد::
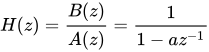
که توسط پارامتر ، یک عدد حقیقی با کنترل میشود. پایدار و علی است و قطبی در دارد. میتوان نشان داد که پاسخ ضربه در حوزه زمان برابر است با::


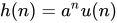
که در آن تابع پله واحد است. میتوان دید که برای تمام غیرصفر است، بنابراین پاسخ ضربهای است که بهطور نامتناهی ادامه مییابد.


مزایا و معایب
مزیت اصلی فیلترهای IIR دیجیتال نسبت به فیلترهای FIR، کارایی آنها در پیادهسازی برای برآورده کردن مشخصات از نظر باندگذر، باند توقف، ریپل و/یا رول آف است. چنین مجموعهای از مشخصات را میتوان با یک فیلتر IIR با مرتبه پایینتر (Q در فرمولهای بالا) نسبت به آنچه برای یک فیلتر FIR با همان الزامات مورد نیاز است، به دست آورد. اگر در یک پردازشگر سیگنال پیادهسازی شود، این به معنای تعداد محاسبات کمتر در هر گام زمانی است؛ صرفهجویی محاسباتی اغلب ضریب بسیار بزرگی دارد.
از سوی دیگر، طراحی فیلترهای FIR میتواند آسانتر باشد، برای مثال برای مطابقت با یک نیاز خاص پاسخ فرکانسی. این امر بهویژه زمانی صادق است که نیاز، یکی از موارد معمول (پایینگذر، بالاگذر، میاننگذر و غیره) نباشد که برای فیلترهای آنالوگ مطالعه و بهینهسازی شدهاند. همچنین فیلترهای FIR را میتوان بهراحتی به صورت فاز خطی (تأخیر گروه ثابت نسبت به فرکانس) ساخت—ویژگیای که با استفاده از فیلترهای IIR بهراحتی قابل دستیابی نیست و تنها به عنوان یک تقریب (برای مثال با فیلتر بسل) ممکن است. مسئله دیگر در مورد فیلترهای IIR دیجیتال، احتمال رفتار چرخه حدی در حالت بیکار است که به دلیل سیستم بازخورد در ترکیب با کوانتش رخ میدهد.
روشهای طراحی
ناوردایی ضربه
ناوردایی ضربه تکنیکی برای طراحی فیلترهای پاسخ ضربه نامتناهی (IIR) زمانگسسته از فیلترهای زمانپیوسته است که در آن پاسخ ضربه سامانه زمانپیوسته نمونهبرداری میشود تا پاسخ ضربه سامانه زمانگسسته تولید شود.
ناوردایی ضربه یکی از روشهای پرکاربرد برای برآورده کردن دو الزام اساسی نگاشت از صفحه s به صفحه z است. این امر با حل T(z) به دست میآید که دارای همان مقدار خروجی در همان زمان نمونهبرداری به عنوان فیلتر آنالوگ است و تنها زمانی قابل استفاده است که ورودیها به صورت پالس باشند.
توجهداشته باشید که تمام ورودیهای فیلتر دیجیتال تولیدشده توسط این روش مقادیر تقریبی هستند، به جز ورودیهای پالسی که بسیار دقیق هستند. این سادهترین روش طراحی فیلتر IIR است. این روش در فرکانسهای پایین دقیقترین است، بنابراین معمولاً در فیلترهای پایینگذر استفاده میشود.
برای تبدیل لاپلاس یا تبدیل زد، خروجی پس از تبدیل، صرفاً ورودی ضربشده در تابع تبدیل متناظر، یعنی (T(s یا (T(z است. (Y(s و (Y(z خروجیهای تبدیلشدهٔ ورودی (X(s و ورودی (X(z هستند.:: هنگام اعمال تبدیل لاپلاس یا تبدیل زد بر روی ضربه واحد، نتیجه برابر با ۱ است. از این رو، نتایج خروجی پس از تبدیل عبارتند از::: اکنون خروجی فیلتر آنالوگ صرفاً تبدیل لاپلاس معکوس در حوزه زمان است.: اگر بهجای t از nT استفاده کنیم، میتوانیم خروجی (y(nT را که از پالس در زمان نمونهبرداری مشتقشده است، به دست آوریم. این مقدار همچنین میتواند به صورت (y(n بیان شود:: این سیگنال زمانگسسته میتواند برای دریافت (T(z تحت تبدیل زد قرار گیرد:::: معادله آخر از نظر ریاضی توصیف میکند که یک فیلتر دیجیتال IIR، انجام تبدیل زد بر روی سیگنال آنالوگی است که نمونهبرداریشده و توسط لاپلاس به (T(s تبدیلشده است، که معمولاً به صورت زیر ساده میشود:: به این نکته توجه کنید که یک ضریب T در فرمول ظاهر میشود. دلیل این امر آن است که حتی اگر تبدیل لاپلاس و تبدیل زد برای پالس واحد برابر با ۱ باشند، خودِ پالس لزوماً یکسان نیست. برای سیگنالهای آنالوگ، پالس دارای مقدار بینهایت است اما مساحت آن در t=۰ برابر با ۱ است، اما در پالس زمانگسسته در t=۰ برابر با ۱ است، بنابراین وجود یک ضریب T الزامی است.
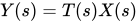
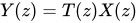


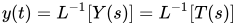
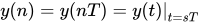
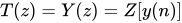
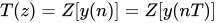
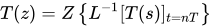
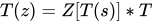
ناوردایی پله
ناوردایی پله روش طراحی بهتری نسبت به ناوردایی ضربه است. فیلتر دیجیتال دارای چندین بخش ورودی با ثابتهای متفاوت هنگام نمونهبرداری است که از پلههای گسسته تشکیلشده است. فیلتر IIR ناوردای پله نسبت به همان سیگنال پله ورودی به مبدل آنالوگ به دیجیتال (ADC)، دقت کمتری دارد. با این حال، برای هر ورودی، تقریب بهتری نسبت به ناوردایی ضربه است. ناوردایی پله مشکل مقادیر نمونه یکسان را زمانی که (T(z و (T(s هر دو ورودی پله هستند، حل میکند. ورودی فیلتر دیجیتال (u(n و ورودی فیلتر آنالوگ (u(t است. تبدیل زد و تبدیل لاپلاس را بر روی این دو ورودی اعمال کنید تا سیگنال خروجی تبدیلشده به دست آید. انجام تبدیل زد بر روی ورودی پله: خروجی تبدیلشده پس از تبدیل زد: انجام تبدیل لاپلاس بر روی ورودی پله: خروجی تبدیلشده پس از تبدیل لاپلاس: خروجی فیلتر آنالوگ (y(t است که تبدیل لاپلاس معکوس (Y(s است. اگر هر T ثانیه نمونهبرداری شود، (y(n خواهد بود که تبدیل معکوس (Y(z است. این سیگنالها برای حل فیلتر دیجیتال و فیلتر آنالوگ استفاده میشوند و در زمان نمونهبرداری خروجی یکسانی دارند. معادله زیر راه حل (T(z را نشان میدهد که فرمول تقریبی برای فیلتر آنالوگ است:::::
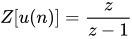
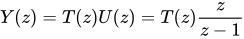

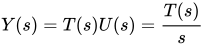
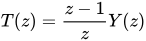
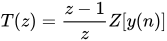
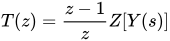
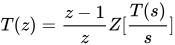
تبدیل دوخطی
تبدیل دوخطی حالت خاصی از نگاشت همدیس است که اغلب برای تبدیل تابع انتقال یک فیلتر خطی تغییرناپذیر با زمان (LTI) در حوزه زمان پیوسته (که اغلب فیلتر آنالوگ نامیده میشود) به تابع انتقال یک فیلتر خطی تغییرناپذیر با انتقال در حوزه زمان گسسته استفاده میشود. تبدیل دوخطی یک تقریب مرتبه اول از تابع لگاریتم طبیعی است که نگاشت دقیقی از صفحه z به صفحه s است. هنگامی که تبدیل لاپلاس بر روی یک سیگنال زمانگسسته انجام میشود (با هر عنصر از دنباله زمانگسسته که به یک ضربه واحد تأخیریافته متناظر متصلشده است)، نتیجه دقیقاً همان تبدیل زدِ دنباله زمانگسسته با جایگزینی زیر است::


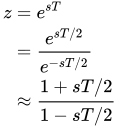
که در آن اندازه گام انتگرالگیری عددی قاعده ذوزنقهای است که در استخراج تبدیل دوخطی استفاده میشود؛ یا به عبارت دیگر، دوره نمونهبرداری است. تقریب دوخطی فوق را میتوان برای حل کرد یا تقریب مشابهی برای انجام داد.

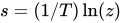
معکوس این نگاشت (و تقریب دوخطی مرتبه اول آن) عبارت است از::
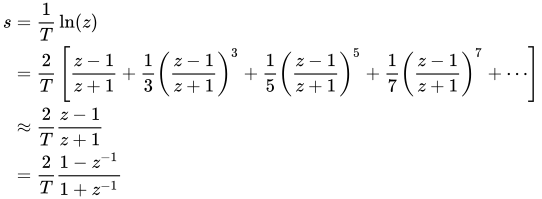
این رابطه در تابع انتقال لاپلاس هر فیلتر آنالوگ یا فیلتر پاسخ ضربه بینهایت (IIR) دیجیتال (T(z از فیلتر آنالوگ استفاده میشود. تبدیل دوخطی اساساً از این تقریب مرتبه اول استفاده کرده و آن را در تابع انتقال زمان پیوسته جایگزین میکند::
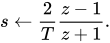
یعنی:: که برای محاسبه فیلتر دیجیتال IIR، با شروع از تابع انتقال لاپلاس فیلتر آنالوگ استفاده میشود.
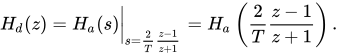
جستارهای وابسته
- مدل خودهمبسته
- فیلتر الکترونیکی
- پاسخ ضربه محدود
- رابطه بازگشتی، صورتبندی ریاضی
- تحلیل سامانه
منابع
پیوند به بیرون
- The fifth module of the BORES Signal Processing DSP course - Introduction to DSP] توسط Wayback Machine (بایگانیشده ژوئیه ۲, ۲۰۱۶)
- IIR Digital Filter Design Applet توسط Wayback Machine (بایگانیشده فوریه ۱۳, ۲۰۱۰)
- ابزار طراحی فیلتر دیجیتال IIR - تولید ضرایب، نمودارها، قطبها، صفرها و کد C
- ابزار آنلاین طراحی IIR EngineerJS - بدون نیاز به جاوا
- پردازش سیگنال دیجیتال
- تئوری فیلتر