ربات پودمانی خودپیکربند
سامانههای رباتیک پودمانی خودپیکربند یا رباتهای پودمانی خودبازپیکربند (انگلیسی: Self-reconfiguring modular robots)، ربات ماژولار با قابلیت پیکربندی خودکار هستند. این رباتها، ماشینهای سینماتیکی خودگردان با ریختشناسی دگرگونپذیرند.
اینگونه رباتها فراتر از سازوکارهای معمول راهاندازی، سنجش و واپایشی که در رباتهای دارای ساختار ثابت دیده میشود، میتوانند با بازآرایی شیوهٔ اتصال بخشهایشان، شکل خود را به دلخواه تغییر دهند تا با شرایط تازه سازگار شوند، کارهای نو انجام دهند یا آسیبهای دیدهشده را جبران کنند.
برای نمونه، رباتی که از چنین قطعاتی ساخته شده باشد میتواند برای گذر از لولهای باریک، ساختاری مانند کرم به خود بگیرد، برای گذر از پستیوبلندیها به شکل موجودی با پاهایی مانند عنکبوت درآید، و سپس برای حرکت تند روی سطحی هموار به شکل شیء سومی (مانند توپ یا چرخی خودچرخان) بازآرایی شود؛ این سامانه همچنین میتواند برای ساخت سازههای «ثابت» مانند دیوارها، جانپناهها یا ساختمانها به کار رود.
در برخی نمونهها، هر پودمان دارای ۲ یا چند رابط است که اتصال چندین بخش را به یکدیگر ممکن میسازد. این پودمانها میتوانند دربردارندهٔ بخشهای الکترونیک، حسگرها، پردازندهها، حافظه و منبع تغذیه باشند؛ همچنین ممکن است در آنها عملگرهای مکانیکی تعبیه شده باشد که برای جابهجایی و دگرگون ساختن موقعیت آنها در محیط و در پیوند با یکدیگر به کار میروند. یکی از ویژگیهای این سامانهها در پارهای از کاربردها، توانایی پودمانها در پیوستن و گسستن خودکار از یکدیگر است تا بتوانند به شکل اشیای گوناگون درآیند یا کارهای متعددی را در زمینهٔ جابهجایی یا دگرگونی محیط به انجام برسانند.
عبارت «خودپیکربند» یا «دارای قابلیت خودپیکربندی» به این معناست که سازوکار یا ابزار میتواند با استفاده از سامانهٔ واپایشِ درونی خود—مانند بهکارگیری عملگرها یا روشهای تصادفی—شکل ساختاری کلی خود را تغییر دهد. ویژگی «پودمانی بودن» در «رباتیک پودمانی خودپیکربند» بدین معناست که میتوان همان پودمان یا مجموعهای از پودمانها را به سامانه افزود یا از آن جدا کرد؛ مفهومی که با «پودمانیشدن» عمومی در معنای وسیعتر تفاوت دارد. هدف بنیادین در این سامانهها، داشتن شمار نامحدودی از پودمانهای همسان، یا مجموعهای محدود و نسبتاً کوچک از آنها در قالب یک ساختار شبکهای یا ماتریسی از پودمانهای خودپیکربند است.
خودپیکربندی با مفهوم خودهمانندسازی تفاوت دارد؛ ویژگیای که یک پودمان یا مجموعهای از پودمانهای خودپیکربند لزوماً نیازی به داشتن آن ندارند. یک ماتریس از پودمانها برای آنکه خودپیکربند بهشمار آید، نیاز ندارد که توانایی افزایش شمار پودمانهای خود را داشته باشد. برای این دست از پودمانها کافی است که در کارخانهای معمولی تولید شوند—جایی که دستگاههای ویژه، قطعات را پرس یا قالبگیری میکنند و این قطعات پس از طی مراحلی روی خط مونتاژ، به شکل یک پودمان درمیآیند و سپس برای افزایش شمار واحدها یا جایگزینی پودمانهای فرسوده به ماتریس موجود افزوده میشوند.
ماتریسی متشکل از چندین پودمان میتواند از یکدیگر جدا شده و چند ماتریس با پودمانهای کمتر بسازد، یا این بخشها میتوانند دوباره به یکدیگر پیوسته و ماتریس بزرگتری را شکل دهند. از مزایای تفکیک به چندین ماتریس میتوان به توانایی انجام همزمان چندین کار سادهتر در فاصلههای دور از یکدیگر، گذر از موانعی با روزنههای کوچک—که گذر از آنها برای یک ماتریس بزرگ یکپارچه ناممکن است اما بخشهای کوچکتر یا پودمانهای تکی از آن عبور میکنند—و صرفهجویی در انرژی با بهکارگیری شمار پودمانهای موردنیاز برای هر کار اشاره کرد. در مقابل، از مزایای ترکیب چند ماتریس در قالب یک ماتریس یگانه میتوان امکان ساخت سازههای بزرگتر (مانند پلی کشیده)، سازههای پیچیدهتر (مانند رباتی با بازوهای پرشمار یا بازویی با درجات آزادی بیشتر) و افزایش توان مکانیکی را نام برد. افزایش توان در این معنا میتواند به شکل افزایش سختی سازهٔ ایستا، افزایش نیروی خالص یا جمعی برای بالا بردن، پایین آوردن، هل دادن یا کشیدن جسمی دیگر یا بخش دیگری از ماتریس، یا ترکیبی از همهٔ این ویژگیها باشد.
برای تغییر شکل ساختار در سازوکارهای خودپیکربند، دو شیوهٔ بنیادی در بندبندی و پیوند بخشها وجود دارد: بازپیکربندی زنجیرهای و بازپیکربندی مشبک.
ساختار و واپایش
رباتهای پودمانی معمولاً از چندین واحد سازندهٔ پایه با تنوعی اندک ساخته میشوند که دارای رابطهای پیوند همسان هستند؛ رابطهایی که انتقال نیروها و گشتاورهای مکانیکی، توان الکتریکی و تبادل داده را در سراسر پیکرهٔ ربات ممکن میسازند.
واحدهای سازندهٔ پودمانی معمولاً شامل یک بخش فعال ساختاری اصلی هستند و در کنار آن ممکن است واحدهای تخصصی دیگری همچون چنگکها، پایهها، چرخها، دوربینها، محمولهها و بخشهای تولید و ذخیرهٔ انرژی نیز به سامانه افزوده شوند.
ردهبندی معماریها
سامانههای رباتیک پودمانی خودپیکربند را میتوان بر پایهٔ آرایش هندسی واحدهایشان، بهطور کلی به چند گروه معماری (مشبک در برابر زنجیرهای) دستهبندی کرد. چندین سامانه ویژگیهای پیوندی و ترکیبی از خود نشان میدهند؛ همچنین رباتهای پودمانی به دو دستهٔ «تغییر پیکربندی متحرک» (MCC) و «جابهجایی کل پیکره» (WBL) نیز تقسیم شدهاند.[۱]
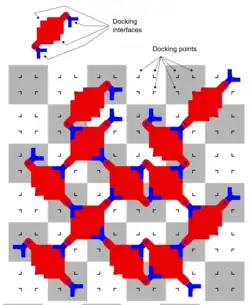
- معماری مشبک واحدهایی دارد که رابطهای پیوند خود را در نقاطی درون یاختههای مجازی یک شبکهٔ منظم به یکدیگر متصل میکنند. این شبکه از نقاط اتصال را میتوان به اتمها در یک بلور، و شبکهٔ فضایی را به شبکهٔ بلوری تشبیه کرد. از این رو، ویژگیهای سینماتیکی رباتهای مشبک را میتوان با گروههای جابهجایی بلورشناختی متناظر آنها (گروههای فضایی دستسان) توصیف کرد.[۲] معمولاً چند واحد اندک برای انجام یک گام پیکربندی دوباره بسنده میکند. معماریهای مشبک امکان طراحی مکانیکی سادهتر، نمایش محاسباتی راحتتر و برنامهریزی آسانتر بازپیکربندی را فراهم میسازند که برای سامانههای پیچیده نیز بهسادگی مقیاسپذیر است.
- معماری زنجیرهای از شبکهٔ مجازیِ نقاط پیوند برای واحدهای خود بهره نمیگیرد. واحدها توانایی دسترسی به هر نقطهای در فضا را دارند و از همین رو همهکارهتر و انعطافپذیرترند؛ با این حال، ممکن است برای رسیدن به یک نقطه، زنجیرهای طولانی از واحدهای پرتعداد نیاز باشد که این امر اجرای یک گام بازپیکربندی را دشوارتر میسازد. مدلسازی محاسباتی و تحلیل چنین سامانههایی نیز به مراتب پیچیدهتر است.
- معماری پیوندی مزایای هر دو معماری یادشده را با هم تلفیق میکند؛ به گونهای که سازوکار و واپایش برای بازپیکربندی مشبک طراحی شده، ولی در عین حال دسترسی به هر نقطهای در فضا را نیز میسر میسازد.
سامانههای رباتیک پودمانی را بر پایهٔ شیوهٔ جابهجایی و قرارگیری واحدها در جایگاه خود نیز میتوان دستهبندی کرد:
- بازپیکربندی متعین بر جابهجایی مستقیم یا هدایت دقیق واحدها به جایگاه هدف در فرایند بازپیکربندی استوار است. در این شیوه، مکان دقیق هر واحد در تمام لحظات مشخص است. زمانهای بازپیکربندی در این روش قابل ضمانت و پیشبینی است، ولی برای تضمین دقت در دستکاری و هدایت، نیاز به واپایش بازخوردی پیچیدهای دارد. سامانههای بزرگمقیاس (در مقیاس ماکرو) معمولاً از نوع متعین هستند.
- بازپیکربندی تصادفی بر پایهٔ جابهجایی واحدها از طریق فرایندهای آماری (مانند حرکت براونی) شکل میگیرد. جایگاه دقیق هر واحد تنها زمانی مشخص میشود که به ساختار اصلی پیوند خورده باشد؛ بنابراین ممکن است واحدها در گذر میان نقاط، مسیرهایی ناشناخته را بپیمایند. زمان بازپیکربندی در این حالت تنها به صورت آماری قابل تضمین و برآورد است. معماریهای تصادفی در مقیاسهای بسیار کوچک (میکرو) کارایی و مطلوبیت بیشتری دارند.
سامانههای رباتیک پودمانی همچنین بر پایهٔ ساختار و طراحی پودمانها نیز طبقهبندی میشوند:
- سامانههای رباتیک پودمانی همگن پودمانهای یکسانی دارند که با پیوستن به یکدیگر، ساختار مناسب برای انجام کار خواسته شده را میسازند. مزیت بزرگ این سامانهها نسبت به دیگر انواع، سادگی در افزایش مقیاس (از نظر اندازه و عملکرد احتمالی) تنها با افزودن واحدهای بیشتر است. با این حال، محدودیتهای عملکردی از معایب رایج آنهاست؛ چرا که برای دستیابی به یک کارکرد مشخص، غالباً به پودمانهای بیشتری در مقایسه با سامانههای ناهمگن نیاز دارند.
- سامانههای رباتیک پودمانی ناهمگن از پودمانهای گوناگونی ساخته شدهاند که هر یک وظایف تخصصی مشخصی بر دوش دارند و در کنار هم ساختار متناسب با هدف را تشکیل میدهند. ویژگی چشمگیر این سامانهها، فشردگی و کارایی بالا در طراحی و افزودن واحدهای ویژه برای هر نوع مأموریت است. عیب اصلی آنها نیز افزایش پیچیدگی در طراحی، ساخت و روشهای شبیهسازی است.

نمایش مفهومی بازپیکربندی درونپودمانی، بینپودمانی و تودرتو در ردهبندی رباتهای خودپیکربند.
سامانههای رباتیک پودمانی دیگری نیز وجود دارند که خودپیکربند نیستند و از نظر فنی در این خانواده جای نمیگیرند، هرچند که در ظاهر شبیه به آنها باشند. برای نمونه، سامانههای خودسامانی ممکن است از چندین پودمان تشکیل شده باشند، ولی نمیتوانند شکل نهایی خود را بهصورت پویا واپایش کنند. به همین ترتیب، رباتهای کشبستی نیز ممکن است پودمانهای تعویضپذیر متعددی داشته باشند، اما توانایی خودپیکربندی ندارند. سامانههای رباتیک خودپیکربند نسبت به همتایان خود با ریختشناسی ثابت، قابلیت پیکربندی دوباره دارند که میتوان آن را به میزان یا میزانی از دگرگونی و تحول ربات به یک پیکربندی هدفمند دیگر، همراه با درجهای از خودمختاری یا دخالت انسان، تعریف کرد.[۳] این سامانهها را میتوان بر پایهٔ سازوکار بازپیکربندی نیز ردهبندی کرد:
- بازپیکربندی درونپودمانی در رباتها به سامانهای گفته میشود که ماهیتی یکپارچه و منفرد دارد و میتواند بدون سرهمبندی یا جداسازی قطعات، شکل ظاهری خود را دگرگون کند.
- بازپیکربندی بینپودمانی به معنای توانایی و میزان دگرگونی ریختشناسی یک سامانهٔ رباتیک از طریق اتصال یا جداسازی اجزا یا پودمانهای آن است.
- بازپیکربندی تودرتو به سامانهای اطلاق میشود که دربردارندهٔ مجموعهای از رباتهای پودمانی با ویژگیهای بازپیکربندی درونی (درونپودمانی) است و با دیگر پودمانهای همگن یا ناهمگن ترکیب میشود (بینپودمانی).
انگیزه و الهامبخشی
برای طراحی و توسعهٔ سامانههای رباتیک پودمانی خودپیکربند، دو انگیزهٔ بنیادین وجود دارد:
- مزیت کارکردی: سامانههای رباتیک خودپیکربند نسبت به سامانههای معمولی، پتانسیل بسیار بیشتری برای استحکام و سازگاری با محیط دارند. توانایی بازپیکربندی به یک ربات یا گروهی از رباتها این امکان را میدهد تا با تفکیک و پیوند دوبارهٔ بخشها، ساختارهای تازهای پدید آورند که برای مأموریتهای نو مناسبتر باشد؛ مانند دگرگونی از یک ربات پادار به یک مارربات و سپس تبدیل شدن به رباتی چرخان. از آنجا که بخشهای سازندهٔ ربات چه درون یک ربات و چه میان رباتهای گوناگون تعویضپذیر هستند، این ماشینها میتوانند قطعات آسیبدیده را به صورت خودکار تعویض کنند و به قابلیت خودترمیمی دست یابند.
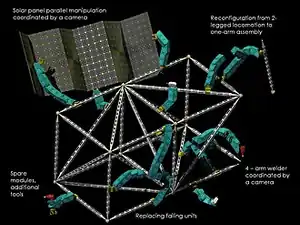
- مزیت اقتصادی: سامانههای رباتیک خودپیکربند میتوانند با ساخت طیف گستردهای از ماشینهای پیچیده تنها از یک یا چند نوع معدود از پودمانهای تولید انبوه، هزینههای کلی تولید ربات را به شکل چشمگیری کاهش دهند.
هیچیک از این دو مزیت هنوز به کمال خود نرسیدهاند. یک ربات پودمانی در مقایسه با رباتی که بهطور اختصاصی برای انجام یک کار مشخص ساخته شده، کارایی پایینتری خواهد داشت؛ اما مزیت رباتیک پودمانی زمانی خود را نشان میدهد که مجموعهای از وظایف گوناگون در میان باشد که انجام آنها در حالت عادی نیازمند چندین ربات مختلف است.
درجات آزادی بیشتر اگرچه قابلیتهای بالقوه و انعطافپذیری رباتهای پودمانی را افزایش میدهد، اما در عمل موجب کاهش نسبی بازدهی عملکردی در وظایف خاص و پیچیدگیهای بیشتر مکانیکی و محاسباتی نیز میشود.
تلاش برای ساخت سازههای رباتیک خودپیکربند تا اندازهای الهامگرفته از کاربردهای آیندهنگرانه، مانند مأموریتهای فضایی بلندمدت است؛ جایی که به زیستبومهای رباتیک خودپایدار برای رویارویی با شرایط پیشبینینشده و نیاز به تعمیر خودکار نیاز است. منبع دوم الهام، سامانههای زیستی هستند که از مجموعهای نسبتاً محدود از اجزای سازندهٔ سطح پایینتر (یاختهها یا اسیدهای آمینه، بسته به مقیاس مورد نظر) ساخته میشوند. همین معماری، شالودهٔ توانایی سامانههای زیستی برای سازگاری فیزیکی، رشد، ترمیم و حتی خودهمانندسازی است؛ ویژگیهایی که در بسیاری از سامانههای مهندسی بسیار مطلوب و آرمانی بهشمار میروند.
حوزههای کاربرد
اگرچه این سامانه ظرفیت انجام گسترهٔ وسیعی از کارها را نوید میدهد، اما یافتن یک «کاربرد حیاتی و بیرقیب» تا اندازهای دشوار بوده است. چند نمونه از کاربردهای آن عبارتند از:
کاوشهای فضایی
یکی از کاربردهایی که مزایای سامانههای خودپیکربند را برجسته میسازد، مأموریتهای فضایی بلندمدت است.[۴] این مأموریتها نیازمند یک بومشناسی رباتیک خودپایدار بلندمدت هستند که توانایی مدیریت شرایط پیشبینینشده را داشته باشد و در صورت نیاز بتواند خود را تعمیر کند. سامانههای خودپیکربند بهویژه در مقایسه با سامانههای دارای پیکربندی ثابت، توانایی انجام کارهایی را دارند که پیشاپیش شناختهشده نیستند. افزون بر این، در مأموریتهای فضایی محدودیتهای شدیدی در زمینهٔ حجم و جرم وجود دارد. فرستادن یک سامانهٔ رباتیک که بتواند برای اجرای کارهای گوناگون بازپیکربندی شود، بهمراتب کارآمدتر از فرستادن چندین ربات مجزاست که هر یک تنها یک کار خاص انجام میدهند.
تلپاریو
نمونهٔ دیگری از این کاربردها توسط تاد موری و ست گلدستین، استادان دانشگاه کارنگی ملون، با عنوان «تلپاریو» نامگذاری شده است. پیشنهاد این پژوهشگران ساخت نمونههای فیزیکی، متحرک و سهبعدی از انسانها یا اشیاء است؛ چنان طبیعی و واقعگرایانه که حواس انسان آنها را واقعی بپندارد. این رویکرد نیاز به تجهیزات دستوپاگیر واقعیت مجازی را از میان برمیدارد و بر محدودیتهای زاویهٔ دید در روشهای سهبعدی امروزی چیره میشود. این نمونهها شکل و ظاهر فرد یا شیءِ تصویربرداریشده را در زمان واقعی بازآفرینی میکنند و با حرکت نمونههای اصلی، ماکتهای آنها نیز حرکت خواهند کرد. یکی از جنبههای این کاربرد آن است که تمرکز اصلی بر بازنمایی هندسی استوار است تا وارد کردن نیرو به محیط، که در کارهای معمولِ دستکاری رباتیک دیده میشود. این پروژه بهطور گسترده با عنوان کِلیترونیکس[۵] یا مادهٔ قابل برنامهریزی شناخته میشود (باید توجه داشت که مادهٔ قابل برنامهریزی اصطلاحی بهمراتب عامتر است و مواد برنامهپذیرِ کارکردی را نیز در بر میگیرد).
ظرف قطعات
سومین چشمانداز بلندمدت برای این سامانهها «ظرف قطعات» نامیده شده است؛ ظرفی پر از رباتهای پودمانی که میتوانند دستورهای کاربر را دریافت کنند و برای انجام کارهای خانگی، شکل و ساختار مناسبی به خود بگیرند.[۶][۷]
تاریخچه و پیشرفتهای نوین
ریشههای مفهوم رباتهای پودمانی خودپیکربند را میتوان در مجریهای نهاییِ «تعویض سریع» و ابزارعوضکنهای خودکار در دستگاههای ماشینکاری کنترل عددی رایانهای (سیانسی) در دههٔ ۱۹۷۰ جستجو کرد. در آنجا پودمانهای ویژهای که هر کدام دارای سازوکار اتصال مشترکی بودند میتوانستند بهطور خودکار در انتهای یک بازوی رباتیک تعویض شوند. با این حال، تعمیم مفهوم بنیادینِ سازوکار اتصال مشترک و بهکارگیری آن در کل پیکرهٔ ربات را توشیو فوکودا در اواخر دههٔ ۱۹۸۰ با ساخت ربات سبوت (کوتاهشدهٔ ربات یاختهای) مطرح کرد.
در آغاز دههٔ ۱۹۹۰، این زمینه با کارهای گریگوری چیریکجیان، مارک ییم، جوزف مایکل و ساتوشی موراتا پیشرفتهای بیشتری یافت. چیریکجیان، مایکل و موراتا سامانههای بازپیکربندی مشبک را توسعه دادند و ییم سامانهای بر پایهٔ معماری زنجیرهای ساخت. اگرچه این پژوهشگران کار را با تمرکز بر مهندسی مکانیک یعنی طراحی و ساخت پودمانها و سپس نوشتن برنامههای آنها آغاز کردند، اما دستاوردهای دانیلا روس و وی-مین شن ضمن گسترش سختافزار، اثرگذاری چشمگیرتری بر جنبههای برنامهنویسی داشت. آنان پیشگام رویکردی بهسوی الگوریتمهای توزیعشدهٔ اثباتپذیر یا ارزیابیپذیر برای واپایش شمار بالایی از پودمانها شدند.
یکی از بسترهای سختافزاری بسیار جالب که در سالهای اخیر شکل گرفت، سامانههای امترن ۲ و ۳ بودند که توسط ساتوشی موراتا و همکارانش ساخته شدند. این سامانه از نوع پیوندی (زنجیرهای و مشبک) است؛ از این رو مانند سامانههای زنجیرهای کارها را بهآسانی انجام میدهد و در همان حال مانند سامانههای مشبک تغییر پیکربندی مییابد.
در سالهای تازهتر، تلاشهای نوینی در زمینهٔ خودسامانی تصادفی توسط هاد لیپسون و اریک کلاوینز دنبال شد. همچنین در دانشگاه کارنگی ملون برنامهای گسترده به سرپرستی ست گلدستین و تاد موری برای بررسی مسائل مربوط به توسعهٔ میلیونها پودمان آغاز شده است.
توانایی انجام مأموریتهای گوناگون بهویژه با پودمانهای بازپیکربند زنجیرهای به اثبات رسیده است. این امر انعطافپذیری و همهکارگی چنین سامانههایی را نشان میدهد، با این حال دو مزیت دیگر یعنی استحکام و هزینهٔ اندک هنوز بهطور کامل عملی نشدهاند. در مجموع، نمونههای اولیهٔ آزمایشگاهی همانند مراحل نخست هر فناوری نوینی، آسیبپذیر و پرهزینه بودهاند.
شمار گروههای پژوهشی که در زمینهٔ رباتیک پودمانی فعالیت میکنند رو به افزایش است. تاکنون نزدیک به ۳۰ سامانه طراحی و ساخته شده که برخی از آنها در جدول زیر آمده است:
| سامانه | رده، درجهٔ آزادی | پدیدآور | سال |
|---|---|---|---|
| سبوت (CEBOT) | متحرک | فوکودا و همکاران (تسکوبا) | ۱۹۸۸ |
| پولیپاد (Polypod) | زنجیرهای، ۲، سهبعدی | ییم (استنفورد) | ۱۹۹۳ |
| دگرریخت (Metamorphic) | مشبک، ۶، دوبعدی | چیریکجیان (کلتک) | ۱۹۹۳ |
| فراکتا (Fracta) | مشبک، ۳، دوبعدی | موراتا (MEL) | ۱۹۹۴ |
| رباتهای فراکتالی (Fractal Robots) | مشبک، سهبعدی | مایکل (بریتانیا)[۸][۹] | ۱۹۹۴ |
| تترابات (Tetrobot) | زنجیرهای، ۱، سهبعدی | هملین و همکاران (RPI) | ۱۹۹۶ |
| فراکتای سهبعدی (3D Fracta) | مشبک، ۶، سهبعدی | موراتا و همکاران (MEL) | ۱۹۹۸ |
| مولکول (Molecule) | مشبک، ۴، سهبعدی | کوتی و روس (دارتموث) | ۱۹۹۸ |
| کانرو (CONRO) | زنجیرهای، ۲، سهبعدی | ویل و شن (USC/ISI) | ۱۹۹۸ |
| پولیبات (PolyBot) | زنجیرهای، ۱، سهبعدی | ییم و همکاران (پارک) | ۱۹۹۸ |
| تلهکیوب (TeleCube) | مشبک، ۶، سهبعدی | سو و همکاران (پارک) | ۱۹۹۸ |
| ورتیکال (Vertical) | مشبک، دوبعدی | هوساکاوا و همکاران (ریکین) | ۱۹۹۸ |
| کریستالین (Crystalline) | مشبک، ۴، دوبعدی | وونا و روس (دارتموث) | ۱۹۹۹ |
| آی-کیوب (I-Cube) | مشبک، سهبعدی | اونسال (CMU) | ۱۹۹۹ |
| میکرو یونیت (Micro Unit) | مشبک، ۲، دوبعدی | موراتا و همکاران (AIST) | ۱۹۹۹ |
| ام-ترن ۱ (M-TRAN I) | پیوندی، ۲، سهبعدی | موراتا و همکاران (AIST) | ۱۹۹۹ |
| پنوماتیک (Pneumatic) | مشبک، دوبعدی | اینو و همکاران (تایتک) | ۲۰۰۲ |
| یونی روور (Uni Rover) | متحرک، ۲، دوبعدی | هیروسه و همکاران (تایتک) | ۲۰۰۲ |
| ام-ترن ۲ (M-TRAN II) | پیوندی، ۲، سهبعدی | موراتا و همکاران (AIST) | ۲۰۰۲ |
| اترون (Atron) | مشبک، ۱، سهبعدی | استوی و همکاران (دانمارک) | ۲۰۰۳ |
| اس-بات | متحرک، ۳، دوبعدی | موندادا و همکاران (EPFL) | ۲۰۰۳ |
| استوکستیک (Stochastic) | مشبک، ۰، سهبعدی | وایت، کوپانسکی، لیپسون (کورنل) | ۲۰۰۴ |
| سوپربات (Superbot) | پیوندی، ۳، سهبعدی | شن و همکاران (USC/ISI) | ۲۰۰۴ |
| پودمانهای وایوان (Y1 Modules) | زنجیرهای، ۱، سهبعدی | گونزالس-گومز و همکاران (UAM) | ۲۰۰۴ |
| ام-ترن ۳ (M-TRAN III) | پیوندی، ۲، سهبعدی | کوروکاوا و همکاران (AIST) | ۲۰۰۵ |
| آمیبا-۱ (AMOEBA-I) | متحرک، ۷، سهبعدی | لیو جیجی و همکاران (SIA) | ۲۰۰۵ |
| کیتوم (Catom) | مشبک، ۰، دوبعدی | گلدستین و همکاران (CMU) | ۲۰۰۵ |
| استوکستیک-سهبعدی (Stochastic-3D) | مشبک، ۰، سهبعدی | وایت، زیکوف، لیپسون (کورنل) | ۲۰۰۵ |
| مولکیوبز (Molecubes) | پیوندی، ۱، سهبعدی | زیکوف، میتیلینایوس، لیپسون (کورنل) | ۲۰۰۵ |
| قطعات برنامهپذیر (Prog. parts) | مشبک، ۰، دوبعدی | کلاوینز (دانشگاه واشینگتن) | ۲۰۰۵ |
| میکروتیوب (Microtub)[۱۰] | زنجیرهای، ۲، دوبعدی | برونته، هرناندو، گامبائو (UPM) | ۲۰۰۵ |
| میش (Miche) | مشبک، ۰، سهبعدی | روس و همکاران (MIT) | ۲۰۰۶ |
| پودمانهای جیزد-وان (GZ-I Modules) | زنجیرهای، ۱، سهبعدی | ژانگ و گونزالس-گومز (دانشگاه هامبورگ، UAM) | ۲۰۰۶ |
| آرایه پروازی توزیعشده (The Distributed Flight Array) | مشبک، ۶، سهبعدی | اونگ و دآندریا (ئیتیاچ زوریخ) | ۲۰۰۸ |
| ایوالو (Evolve) | زنجیرهای، ۲، سهبعدی | چانگ فانکسی، فرانسیس (NUS) | ۲۰۰۸ |
| ایام-کیوب (EM-Cube) | مشبک، ۲، دوبعدی | آن (آزمایشگاه علوم رایانه دران) | ۲۰۰۸ |
| رومباتها (Roombots) | پیوندی، ۳، سهبعدی | اشپروویتس، موکل، ایژپرت، آزمایشگاه بیورباتیک (EPFL) | ۲۰۰۹ |
| مادهٔ برنامهپذیر با تا کردن (Programmable Matter by Folding) | ورقهای، سهبعدی | وود، روس، دمین و همکاران (هاروارد و MIT) | ۲۰۱۰ |
| سامبات (Sambot) | پیوندی، سهبعدی | هاییوآن لی، هونگشینگ وی، تیانمیائو وانگ و همکاران (دانشگاه بیهانگ) | ۲۰۱۰ |
| موتئینها (Moteins) | پیوندی، ۱، سهبعدی | مرکز ذرات و اتمها (MIT) | ۲۰۱۱ |
| مادرد (ModRED) | زنجیرهای، ۴، سهبعدی | آزمایشگاه C-MANTIC (دانشگاه نبراسکا) | ۲۰۱۱ |
| ورقهٔ هوشمند برنامهپذیر (Programmable Smart Sheet) | ورقهای، سهبعدی | آن و روس (MIT) | ۲۰۱۱ |
| اسمورز (SMORES) | پیوندی، ۴، سهبعدی | دیوی، کواک، ییم (دانشگاه نیو ساوت ولز، پنسیلوانیا) | ۲۰۱۲ |
| سیمبریون | پیوندی، سهبعدی | پروژههای اروپایی سیمبریون و رپلیکیتور[۱۱] | ۲۰۱۳ |
| ربیس (ReBiS - مار دوپای خودپیکربند)[۱۲] | زنجیرهای، ۱، سهبعدی | روهان، آجینکیا، ساچین، اس. چیداروار، کی. بهورچاندی (VNIT ناگپور) | ۲۰۱۴ |
| مکعبهای نرم رباتیک پودمانی (Soft Mod. Rob. Cubes) | مشبک، سهبعدی | ورگارا، شنگ، مندوزا-گارسیا، زاگال (دانشگاه شیلی) | ۲۰۱۷ |
| اسپیس انجین (Space Engine) | پیوندی، سهبعدی | روکه کراگالا (3rdVector نیویورک) | ۲۰۱۸ |
| اومنی-پای-تنت (Omni-Pi-tent) | پیوندی، سهبعدی | پک، تیمیس، تیرل (دانشگاه یورک) | ۲۰۱۹ |
| پانترا (Panthera)[۱۳] | متحرک، یکبعدی | الارا، پراتاپ، حیات، پروین (SUTD سنگاپور) | ۲۰۱۹ |
| پودمانهای مشبک نرم (Soft Lattice Modules) | مشبک، پودمانی نرم سهبعدی | ژائو و همکاران (دارتموث) | ۲۰۲۲ |
| استاربلاکز (StarBlocks) | پیوندی، تغییرشکلپذیر سهبعدی | ژائو و همکاران (دارتموث) | ۲۰۲۳ |
| اوکسباتز (AuxBots)[۱۴] | زنجیرهای، سهبعدی | چین، برنز، شی، روس (امآیتی، آمریکا) | ۲۰۲۳ |
| موری۳ (Mori3)[۱۵] | پیوندی، متحرک سهبعدی | بلکه، هولدکرفت، زیگریست، پایک (EPFL سوئیس) | ۲۰۲۳ |
| بلوکهای کشبستی (Tensegrity-Blocks) | پیوندی، پودمانی کشبستی سهبعدی | ژائو، جیانگ، چن، بکریس، بالکوم (دارتموث) | ۲۰۲۵ |
برخی از سامانههای کنونی
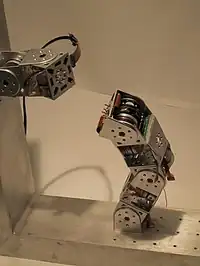
- پولیبات جی۳ (۲۰۰۲)
سامانهای خودپیکربند با معماری زنجیرهای است. هر پودمان مکعبی با اضلاع نزدیک به ۵۰ میلیمتر است و یک درجهٔ آزادی دورانی دارد. این سامانه عضوی از خانوادۀ رباتهای پودمانی پولیبات بهشمار میرود که حالتهای گوناگونی از جابهجایی را به نمایش گذاشته است؛ از جمله راه رفتن دوپا، راهرفتن با ۱۴ پا، گامبرداری فنری (اسلینکیمانند)، حرکت مارمانند (آکاردئونی در لانۀ موش کور، گامبرداری کرموجبی، موجگونهٔ مستقیم و خزش مار زنگی شاخدار)، غلتیدن مانند شنی تانک تا سرعت ۱٫۴ متر بر ثانیه، راندن سهچرخه، و بالا رفتن از پلهها، تیرها، لولهها، شیبها و مانند آن. اطلاعات بیشتر در تارنمای پولیبات در مرکز پژوهشی پارک در دسترس است.[۱۶]
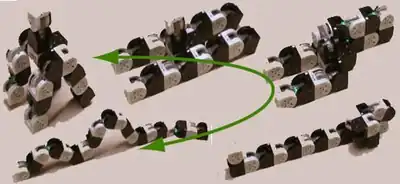
- ام-ترن ۳ (۲۰۰۵)
سامانهای خودپیکربند با معماری پیوندی است. هر پودمان به اندازۀ دو مکعب (با اضلاع ۶۵ میلیمتر) بوده و دارای ۲ درجهٔ آزادی دورانی و ۶ سطح تخت برای اتصال است. این دستگاه سومین نمونۀ پیشساخت از سامانۀ ام-ترن بهشمار میرود. در مقایسه با نمونۀ پیشین (ام-ترن ۲)، سرعت و پایایی اتصالات بهبود چشمگیری یافته است. ام-ترن ۲ به عنوان سامانهای با خصلت زنجیرهای، جابهجایی در شکلهای گوناگون را با واپایشگرهای مولد الگوی مرکزی (CPG) نشان داده است. این سامانه به عنوان سامانهای مشبک نیز میتواند پیکربندی خود را تغییر دهد؛ برای نمونه میان یک ربات روندهٔ چهارپا و رباتی شبیه به کرم صدپا دگرگون شود. برای آگاهی بیشتر به تارنمای ام-ترن در مؤسسه ملی علوم و فناوری صنعتی پیشرفته (AIST) ژاپن نگاه کنید.[۱۷]
- آمیبا-۱ (۲۰۰۵)
آمیبا-۱، یک ربات متحرک بازپیکربند با سه پودمان است که در مؤسسهٔ خودکارسازی شنیانگ وابسته به آکادمی علوم چین توسط لیو جی. جی. و همکارانش توسعه یافت.[۱۸][۱۹] آمیبا-۱ دارای ۹ نوع پیکربندی ناهمریخت و توان حرکتی بالا در محیطهای ساختارنیافته است. تاکنون چهار نسل از بستر آن ساخته شده و پژوهشهای متعددی روی سازوکار بازپیکربندی، پیکربندیهای ناهمریخت، پایداری در برابر واژگونی و برنامهریزی بازپیکربندی آن انجام گرفته است. آزمایشها نشان دادهاند که این ساختار، تحرک مناسب و انعطافپذیری بالایی را در زمینهای ناهموار فراهم میکند. آمیبا-۱ به دلیل ویژگیهای افزونگی بالا، ساختار پودمانی و قابلیت بازپیکربندی، کاربردهای فراوانی از جمله در عملیات جستجو و نجات شهری و کاوشهای فضایی دارد.
استوکستیک-سهبعدی (۲۰۰۵)
تفکیکپذیری مکانی بالا برای شکلگیری ساختارهای سهبعدی دلخواه با رباتهای پودمانی را میتوان با بهکارگیری سامانهای مشبک متشکل از شمار فراوانی از پودمانهای بسیار ریز (در مقیاس میکروسکوپی در آینده) محقق ساخت. در مقیاسهای کوچک و با شمار بسیار بالای پودمانها، واپایش متعین بر بازپیکربندی تکتک پودمانها ناممکن خواهد شد و سازوکارهای تصادفی به گونهای طبیعی دست بالا را خواهند داشت. اندازهٔ میکروسکوپی پودمانها بهکارگیری عملگرها و اتصالات الکترومغناطیسی و همچنین استفاده از منابع ذخیرهٔ توان درونی را ناممکن میسازد.
سه نمونۀ پیشساخت بزرگمقیاس برای نشان دادن بازپیکربندی تصادفی سهبعدیِ برنامهپذیر به صورت پویا در محیط شناوری خنثی ساخته شد. نخستین نمونه از آهنرباهای الکتریکی برای بازپیکربندی و اتصال پودمانها بهره میبرد؛ این پودمانها مکعبهایی ۱۰۰ میلیمتری با وزن ۰٫۸۱ کیلوگرم بودند. در نمونۀ دوم، از سازوکار بازپیکربندی و اتصال شارهای (فلوئیدیک) تصادفی استفاده شد؛ پودمانهای مکعبی ۱۳۰ میلیمتری آن هر یک ۱٫۷۸ کیلوگرم وزن داشتند و آزمایشهای بازپیکربندی را بسیار کُند میکردند. در نگارش سوم کنونی، همان اصل بازپیکربندی شارهای به کار رفته است؛ اندازهٔ شبکهٔ مشبک ۸۰ میلیمتر است و آزمایشهای بازپیکربندی آن در دست پیگیری است.[۲۰]
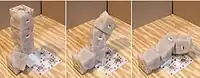
مولکیوبز (۲۰۰۵)
این سامانۀ خودپیکربند پیوندی توسط آزمایشگاه سنتز محاسباتی دانشگاه کرنل ساخته شد تا خودهمانندسازی سینماتیکی مصنوعی را در عمل نشان دهد. هر پودمان، مکعبی به وزن ۰٫۶۵ کیلوگرم با یالهای ۱۰۰ میلیمتری و یک درجهٔ آزادی دورانی است. محور چرخش با طولانیترین قطر مکعب همراستاست. خودهمانندسازی فیزیکی رباتهای سهپودمانی و چهارپودمانی به نمایش درآمده است.[۲۱] همچنین نشان داده شد که بدون در نظر گرفتن محدودیتهای گرانش، میتوان شمار نامحدودی از فراساختارهای زنجیرهایِ خودهمانندسازیکننده را با مولکیوبز ساخت. اطلاعات بیشتر در بخش خودهمانندسازی آزمایشگاه ماشینهای خلاق در دسترس است.
قطعات برنامهپذیر (۲۰۰۵)
این قطعات برنامهپذیر روی میز ایرهاکی بهصورت تصادفی توسط فوارههای هوایی که فعالیت کاتورهای دارند به جنبش درمیآیند. هنگامی که این قطعات به هم برخورد کرده و میچسبند، با یکدیگر پیوند برقرار میکنند و دربارۀ چسبیده ماندن یا زمان و چگونگی جدا شدن تصمیم میگیرند. با تدوین و بهینهسازی قواعد تعامل موضعی، میتوان رباتها را برای شکلدادن به هر پیکرهٔ کلی هدایت کرد. اطلاعات بیشتر در تارنمای قطعات برنامهپذیر در دسترس است.
سوپربات (۲۰۰۶)
پودمانهای سوپربات در ردهٔ معماری پیوندی جای میگیرند. هر پودمان سه درجهٔ آزادی دارد. طراحی این سامانه بر پایهٔ دو سامانهٔ پیشین است: کانرو (توسعهیافته در همین گروه پژوهشی) و ام-ترن (ساختهٔ موراتا و همکاران). هر پودمان میتواند از طریق یکی از ۶ درگاه اتصال خود به پودمان دیگر متصل شود. تبادل داده و همرسانی توان از طریق همین درگاههای اتصال انجام میپذیرد. الگوهای گامبرداری گوناگونی برای آرایشهای مختلف پودمانها توسعه یافته است. پودمانها برای تبادل داده در سطوح بالاتر از روش واپایش هورمونمحور بهره میبرند؛ شیوهنامهای توزیعشده و مقیاسپذیر که نیازی به داشتن شناسههای یکتا برای هر پودمان ندارد.
میش (۲۰۰۶)
سامانۀ میش یک سامانۀ پودمانی مشبک با قابلیت شکلدهی به پیکرههای دلخواه است. هر پودمان، رباتی خودگردان است که میتواند به همسایگان بیواسطهٔ خود متصل شده و با آنها تبادل داده کند. این پودمانها با پیوستن به یکدیگر ساختاری را میسازند که میتوان با بهرهگیری از یک واسط رایانهای و فرایندی توزیعشده، بهصورت مجازی آن را تراشید و شکل داد. مجموعهٔ پودمانها با بهکارگیری الگوریتمهایی که انتقال داده و ذخیرهسازی را به کمترین میزان میرسانند، بهطور جمعی تصمیم میگیرند که کدام پودمانها در شکل نهایی بمانند و کدامها خارج شوند. سرانجام، پودمانهایی که در ساختار نهایی جای ندارند، پیوند خود را رها کرده و زیر اثر نیروی بیرونی (گرانش) فرو میافتند. جزئیات بیشتر در تارنمای میش (روس و همکاران) آمده است.
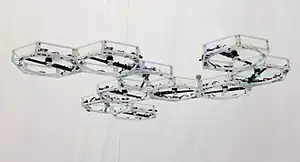
آرایه پروازی توزیعشده (۲۰۰۹)
آرایه پروازی توزیعشده یک ربات پودمانی متشکل از واحدهای ششضلعی تکپروانه است که میتوانند تقریباً به هر شکل و ساختاری درآیند. هرچند هر واحد میتواند نیروی رانش کافی برای بلند شدن از زمین تولید کند، اما بهتنهایی توانایی پرواز پایدار را ندارد؛ همانگونه که یک بالگرد بدون پروانهٔ دُم نمیتواند پرواز کند. با این حال، با اتصال این واحدها به یکدیگر، سامانهای چندپروانهای و پیشرفته شکل میگیرد که توانایی پرواز هماهنگ و کارهای پیچیده را داراست. اطلاعات بیشتر در تارنمای این پروژه موجود است.[۲۲]
رومباتها (۲۰۰۹)
رومباتها[۲۳] دارای معماری پیوندی هستند. هر پودمان سه درجهٔ آزادی دارد؛ دو محور در راستای قطری درون یک مکعب منتظم جای گرفتهاند و محور سوم (محور مرکزی) دوران، دو بخش کُروی را به هم پیوند میدهد. هر سه محور چرخش پیوسته دارند. در درجات آزادی بیرونی رومباتها از همان جهتگیری محوریِ بهکاررفته در مولکیوبز استفاده شده است، و محور مرکزی به پودمان این امکان را میدهد که دو محور خارجی خود را نسبت به یکدیگر بچرخاند. این ویژگی نوآورانه به یک پودمان منفرد امکان میدهد روی زمین هموار حرکت کند، از دیوار بالا برود یا از لبههای عمود و مقعر بگذرد. عبور از لبههای محدب نیازمند اتصال دستکم دو پودمان در قالب یک «فراپودمان» رومبات است. هر پودمان ده جایگاه اتصال دارد که در حال حاضر دو مورد از آنها به سازوکار اتصال فعال بر پایۀ زبانههای مکانیکی مجهزند. رومباتها برای دو هدف طراحی شدهاند: شکلدادن به لوازم زندگی روزمره (مانند اثاثیه منزل) و جابهجایی و حرکت (مانند رباتی چهارپا یا سهپا که از چندین پودمان ساخته شده باشد). جزئیات بیشتر در تارنمای رومباتها در دسترس است.[۲۴]
سامبات (۲۰۱۰)
پروژۀ سامبات[۲۵] با الهام از حشرات اجتماعی، موجودات پریاختهای و رباتهای ریختزایانه، با هدف گسترش رباتیک ازدحامی و پژوهش پیرامون هوش ازدحامی، خودسامانی و فرگشت همزمان پیکره و مغز برای ریختزایی خودگردان شکل گرفته است. این پژوهش متمایز از سامانههای رباتیک ازدحامی ساده، رباتهای خودپیکربند و رباتهای ریختزایانه است و بر رباتهای پودمانی ازدحامی خودسامان تمرکز دارد؛ واحدهایی که به عنوان پودمانهای متحرک خودگردان با یکدیگر تعامل دارند و برای دستیابی به هوش جمعی به هم متصل میشوند تا زمینۀ ساختوساز خودگردان در ایستگاههای فضایی، ابزارهای کاوشی و سازههای پیچیدهٔ مصنوعی را فراهم کنند. هر ربات سامبات میتواند بهصورت یک واحد چرخانِ مستقل حرکت کند و با بهرهگیری از حسگرها و سازوکار پیوند خود، با محیط و دیگر رباتها در ارتباط باشد. ازدحامهای سامبات به کمک قابلیتهای حرکتی و اتصالی میتوانند در قالب یک پیکرهٔ همزیست گرد هم آیند و مانند رباتهای مفصلیِ بیونیک حرکت کنند. از این دیدگاه، کارکردهایی چون خودسامانی، خودسازماندهی، خودپیکربندی و خودترمیمی در طراحی و کاربرد آن فراهم شده است. درون هر پودمان با ابعاد ۸۰ در ۸۰ در ۱۰۲ میلیمتر، بخشهای میکروکنترلر (ARM و AVR)، ارتباطات (زیگبی)، حسگرها، منبع تغذیه، واحد سنجش لختی (IMU) و پودمانهای موقعیتیابی تعبیه شده است.[۲۶]
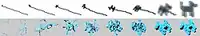
- موتئینها (۲۰۱۱)
از نظر ریاضی اثبات شده است که رشتهها یا زنجیرههای فیزیکی با اشکال ساده میتوانند تا شده و به هر مساحت پیوسته یا شکل حجمی تبدیل شوند. موتئینها با بهرهگیری از چنین راهبردهای تا کردن فراگیر، تنها با یک (برای حالتهای دوبعدی) یا دو (برای حالتهای سهبعدی) درجهٔ آزادی و عملگرهای ساده با دو (در حالت دوبعدی) یا سه (در حالت سهبعدی) وضعیت در هر واحد عمل میکنند.[۲۷]
- سیمبریون (۲۰۱۳)
سیمبریون (موجودات رباتیک فرگشتی همزیست) پروژهای با پشتیبانی مالی کمیسیون اروپا میان سالهای ۲۰۰۸ تا ۲۰۱۳ بود که چارچوبی را پدید آورد تا در آن گروهی همگن از رباتهای مینیاتوری وابسته به هم بتوانند برای حل مسائل پیچیده به یک موجود رباتیک بزرگتر تبدیل شوند. یکی از ارکان بنیادین سیمبریون با الهام از جهان زیستی طراحی شد: ژنومی مصنوعی که ذخیرهسازی و فرگشت پیکربندیهای نیمهبهینه را برای افزایش شتاب سازگاری میسر میسازد. بخش بزرگی از دستاوردهای سیمبریون به صورت متنباز و سختافزار باز منتشر شده است.[۲۸]
- اسپیس انجین (۲۰۱۸)
اسپیس انجین یک بستر سینماتیکی خودگردان با ریختشناسی دگرگونپذیر است که توانایی ایجاد یا دستکاری فضای فیزیکی (فضای زیستی، محیط کار و تفریح) را دارد. این سامانه نیروی جنبشی چندجهته تولید میکند تا اجسام را جابهجا کرده و کارها را پیش ببرد.
هر پودمان دستکم سه قفل پیوندی دارد و میتواند بهطور خودکار به پودمانهای مجاور متصل یا از آنها جدا شود تا سازههای سختی را پدید آورد. پودمانها با حرکت خطی به جلو یا عقب در امتداد صفحههای فضایی X، Y یا Z رانده میشوند و با مهار تغییرات فشار میان خود و پودمانهای مجاور، نیروی تکانه تولید میکنند.
این سامانه از کشش و رانش مغناطیسی برای تعامل با پودمانهای همسایه بهره میبرد. پودمان پیشران با استفاده از آهنرباهای الکتریکی خود در طول مسیرِ پدیدآمده توسط پودمانهای ساکن پیش میرود و متقابلاً توسط آنها کشیده یا هل داده میشود. افزایش شمار پودمانهای جابهجاشونده، تکانهٔ کل یا نیروهای کشش/رانش را افزایش میدهد. شمار آهنرباهای الکتریکی روی هر پودمان بر پایهٔ نیاز طراحی تغییرپذیر است.
پودمانهای مستقر در لایههای بیرونی ماتریس، به دلیل نبود سطوح واکنشی از سوی پودمانهای مجاور، نمیتوانند بهطور مستقل جابهجا شوند؛ جابهجایی آنها با اتصال به پودمانهای درونی ماتریس که مسیر کاملی برای انتقال میسازند انجام میپذیرد.
موری۳ (۲۰۲۳)
موری۳[۱۵] (ربات اوریگامی پودمانی) رباتی دگرپیکر است که در آزمایشگاه رباتیک بازپیکربند (RRL) در اکول پلیتکنیک فدرال لوزان سوئیس به سرپرستی جیمی پایک ساخته شده است. این ربات از یک معماری نوین بنام شبکهبندی چندضلعی فیزیکی بهره میبرد که در آن پودمانهای مثلثیِ خودگردان به یکدیگر پیوسته، بازپیکربندی شده و با هم پیوند دادهای برقرار میکنند تا ساختارهای مفصلی گوناگون سهبعدی پدید آورند. هر پودمان دارای قابلیت جابهجایی مستقل، تصمیمگیری موضعی و انجام فرایند اتصال است؛ این پودمانها در کنار هم میتوانند میان ریختهای متمایز (برای نمونه از حالت پادارِ خزنده به یک بازوی مکانیکی دستکاریکننده) دگرگون شوند تا با کارهای گوناگون سازگار گردند. اثبات مفهوم این سامانه در مقالهای در نشریهٔ نیچر ماشین اینتلیجنس با عنوان «انعطافپذیری ریختشناختی در سامانههای رباتیک از طریق شبکهبندی چندضلعی فیزیکی» نشان داده شد؛[۱۵] جایی که نویسندگان چگونگی بازپیکربندی همزمان پودمانها برای حرکت، گرفتن و ترابری اشیاء و برهمکنش با کاربران را تشریح کردند. انگیزهٔ بنیادین در ساخت موری۳، ارائهٔ بستری رباتیک، فشرده و همهکاره برای کاربردهای فضایی است؛ بهویژه در مأموریتهایی که با محدودیت شدید حجم و جرم محموله روبهرو هستند. این پودمانها را میتوان بهصورت تکی بستهبندی و حمل کرد و سپس در محل برای برقراری ارتباطات، تعمیرات بیرونی یا ایفای نقشهای پشتیبان در محیطهای برونزمینی سرهم نمود. اگرچه این طرح هنوز در مراحل آغازین است، اما هدف آن گسترش مرزهای ریختشناسی عمومی در رباتیک است، هرچند پژوهشگران یادآور میشوند که یک سامانه با کاربری عمومی شاید در عملکردهای تخصصی بهپای رباتهای اختصاصی نرسد.
- جابهجایی اسپیس انجین
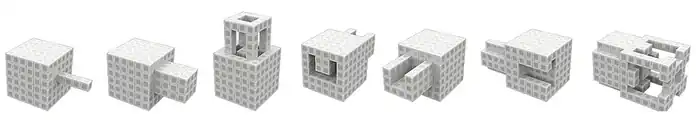 جابهجایی اسپیس انجین
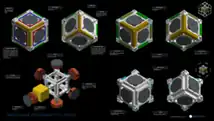 طراحی یاختهٔ گرانش صفر اسپیس انجین
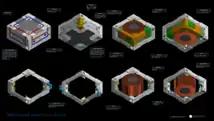 طراحی یاختهٔ گرانش اسپیس انجین
دستاوردهای کمّی
- ربات دارای بیشترین پودمان فعال شامل ۵۶ واحد بوده است (پولیبات صدپا، پارک).
- کوچکترین واحد پودمانی فعال اندازهای برابر با ۱۲ میلیمتر داشته است.[۲۹]
- بزرگترین واحد پودمانی فعال (از نظر حجم) اندازهای برابر با ۸ متر مکعب دارد (کیتومهای بزرگ پرشده از هلیوم، CMU).
- قویترین پودمانهای محرک توانایی بلند کردن ۵ واحد همسان متصل طرهای افقی را داشتهاند (پولیبات نسخهٔ ۱، پارک).
- پرشتابترین ربات پودمانی میتواند با سرعت ۲۳ برابر اندازۀ واحد در ثانیه حرکت کند (سیکیبات، غلتش پویا، ISER'06).
- بزرگترین سامانهٔ شبیهسازیشده صدها هزار واحد را دربرداشته است.[۳۰][۳۱]
چالشها، راهکارها و فرصتها
از زمان نمایش نخستین سامانههای پودمانی خودپیکربند، اندازه، استحکام و عملکرد آنها پیوسته رو به بهبود بوده است. همزمان، الگوریتمهای برنامهریزی و واپایش برای مدیریت هزاران واحد پیشرفت کردهاند. با این همه، برای تحقق وعدههای بنیادین این سامانهها یعنی «سازگاری، استحکام و هزینهٔ اندک»، پیمودن گامهای کلیدی زیر بایسته است. این گامها را میتوان به چالشهای طراحی سختافزار، الگوریتمهای برنامهریزی و واپایش، و حوزههای کاربردی تفکیک کرد که همگی با یکدیگر پیوند تنگاتنگ دارند.
چالشهای طراحی سختافزار
میزان تحقق قابلیتهای سامانههای رباتیک خودپیکربند وابستگی بنیادین به شمار پودمانهای فعال در سامانه دارد. تاکنون تنها سامانههایی با نزدیک به ۵۰ واحد به نمایش درآمدهاند و این رقم برای نزدیک به یک دهه راکد مانده است. چند عامل محدودکننده بنیادین در این زمینه وجود دارد:
- محدودیت در استحکام، دقت و پایداری عملیاتی (مکانیکی و الکتریکی) درگاههای پیوند و اتصال میان پودمانها.
- محدودیت در توان موتورها، دقت حرکتی و بازدهی انرژی واحدها (مانند توان ویژه، گشتاور ویژه).
- طراحی یکپارچه سختافزار و نرمافزار؛ توسعهٔ سختافزارهایی که اجرای نرمافزار را تسهیل کنند. سامانههای خودپیکربند در مقایسه با دیگر سامانهها بیشترین وابستگی و پیوستگی متقابل را میان سختافزار و نرمافزار دارند.
چالشهای برنامهریزی و واپایش
اگرچه الگوریتمهایی برای مدیریت هزاران واحد در شرایط آرمانی گسترش یافتهاند، اما چالشهای مقیاسپذیری در واپایش سطوح پایین و برنامهریزی سطوح بالا برای چیره شدن بر محدودیتهای واقعی همچنان پابرجاست:
- الگوریتمهای حرکت موازی برای دستکاری و جابهجایی در مقیاس بزرگ.
- الگوریتمهایی برای مدیریت استوار و پایدار انواع حالتهای خرابی؛ از ناهمراستایی و واحدهای ازکارافتاده (عدم پاسخ یا عدم رهاسازی اتصال) گرفته تا پودمانهایی با رفتارهای پیشبینینشده.
- الگوریتمهای تعیین پیکربندی بهینه برای هر کار مشخص.
- الگوریتمهای دستیابی به برنامۀ بهینهٔ بازپیکربندی (از نظر زمان و مصرف انرژی).
- برقراری ارتباط مؤثر و مقیاسپذیر (ناهمگام) میان واحدهای پرتعداد.
چالشهای کاربردی
با وجود شناخت گستردهٔ مزایای سامانههای رباتیک پودمانی خودپیکربند، تعیین حوزههای کاربردی ویژهای که منافع آن در کوتاهمدت محسوس باشد دشوار بوده است. برخی از کاربردهای پیشنهادی عبارتند از:
- کاوش فضایی و کاربردهای مربوط به سکونت در فضا؛ مانند سکونت در ماه.
- ساخت سازههای بزرگ معماری.
- کاوش و استخراج در اعماق دریا.
- عملیات جستجو و نجات در محیطهای ساختارنیافته.
- ساخت سریع ابزارهای گوناگون در شرایط محدودیت فضا و وزن.
- برپایی جانپناههای امدادی در مناطق بحرانزده برای آوارگان.
- ساخت سرپناه در مناطق کمبرخوردار که برپایی آنها نیازمند کمترین تخصص فنی در محل باشد.
چالشهای بزرگ
در حوزههای رباتیک، چندین «چالش بزرگ» به عنوان کاتالیزور پیشرفت تعریف شدهاند که در نبود کاربریهای فوری و بیرقیب، نقش اهداف کوتاهمدت را ایفا میکنند. این چالشها برنامهٔ پژوهشی مستقل نیستند، بلکه ابزاری برای سنجش و پیشبرد هماهنگ مرزهای فنی بهشمار میروند:
- نمایش سامانهای با بیش از ۱۰۰۰ واحد: نمایش فیزیکی چنین سامانهای بازنگری در طراحی بنیادین سختافزار، الگوریتمها و نیز مهار خطاها را ناگزیر میسازد.
- کره رباتیک (روبوسفر): یک بومشناسی رباتیک خودپایدار که بتواند برای دورهای طولانی (یک سال) بدون هیچگونه حضور انسانی پابرجا بماند و کارهای پیشبینینشده را به انجام برساند.
- خودهمانندسازی: سامانهای با واحدهای پرتعداد که بتواند با گردآوری قطعات پراکنده، نسخهٔ دیگری از خود بسازد.
- ساختوساز بنیادین: سامانهای با توانایی ساخت اشیاء و ابزارها با بهرهگیری از اجزای موجود در سازههای پیرامون (مانند دیوارهها).
- سامانههای تصفیهٔ زیستی: اگر سامانهها به اندازهای کوچک ساخته شوند که بتوان آنها را به بدن یک پستاندار تزریق کرد، میتوانند مولکولها را در جریان خون پایش کرده و همانند سد خونی مغزی برخی را عبور داده و مانع برخی دیگر شوند. در قالب یک چالش آزمایشگاهی، چنین سامانهای باید بتواند:
- از منفذی به پهنای قطر یک پودمان وارد شود.
- مسافتی مشخص را در کانالی با مساحت تقریبی ۴۰ در ۴۰ برابر قطر پودمان بپیماید.
- سدی منطبق بر ساختار کانال (با شکل نامنظم و ناشناخته) تشکیل دهد.
- به برخی اشیاء اجازه عبور دهد و مسیر برخی دیگر را مسدود سازد (بر پایهای غیر از اندازه).
- از آنجا که تمرکز اصلی بر سنجش نیست، شناسایی اشیای مجاز به عبور باید ساده باشد.
مبدلهای القایی
یکی از راهکارهای نوآورانه، بهکارگیری القاگرها به عنوان مبدل است. این روش میتواند در حل چالشهای اتصال و پیوستگی کارساز باشد و همزمان برای تشخیص فرایند اتصال (تنظیم همراستایی و فاصلهیابی)، انتقال توان، و تبادل داده (سیگنال) به کار رود. ویدیویی از اثبات این مفهوم در اینجا قابل مشاهده است. بررسیهای اندک در این زمینه احتمالاً ناشی از نبود احساس نیاز تاریخی به چنین رویکردی در کاربردهای پیشین بوده است.
گروههای گوگل
گروه فناوریهای پودمانی و خودپیکربند محلی برای تبادل نظر دربارهٔ مفاهیم و روندهای این شاخهٔ روبهرشد رباتیک است.
گروه گوگل رباتیک پودمانی تالاری گفتگومحور برای آگاهی از رویدادها، همایشها، شمارههای ویژهٔ نشریات و فعالیتهای علمی در این زمینه است. هدف پایهگذاران این گروه، تسهیل تبادل اندیشهها میان پژوهشگران رباتیک پودمانی در سراسر جهان و شتاببخشی به پیشرفتهای این حوزه است.
تارنماهای تخصصی پیرامون این فناوری
- "Flexibility Envelope". Self Reconfiguring Modular Robotics And The Future Created.
- "Self Reconfigurable Modular Technology". Collection of Web Sites, Web Pages, Video Clips, Articles, and Documents.
جستارهای وابسته
- شکستناپذیر ، رمانی علمیتخیلی از استانیسواو لم در سال ۱۹۶۴ با درونمایهٔ ازدحامهای نانورباتیک خودپیکربند
- گری گو
- دستگاه خودجایگزین
- بیونیک
- رباتیک متن باز
- رباتیک ریختزایانه
- ماده قابل برنامهریزی
- پروتز
منابع
- ↑ Moubarak, Paul; Ben-Tzvi, Pinhaz (2011-07-03). "Modular and reconfigurable mobile robotics" (PDF). rmlab.org. Retrieved 2026-02-24.
- ↑ N. Brener, F. Ben Amar, and P. Bidaud, "Characterization of Lattice Modular Robots by Discrete Displacement Groups", in IEEE/RSJ Int. Conf. on Intelligent Robots and Systems (IROS), Tapei, Taiwan, October 2010.
- ↑ Tan, Ning; Hayat, Abdullah Aamir; Elara, Mohan Rajesh; Wood, Kristin L. (2020). "A Framework for Taxonomy and Evaluation of Self-Reconfigurable Robotic Systems". IEEE Access. 8: 13969–13986. Bibcode:2020IEEEA...813969T. doi:10.1109/ACCESS.2020.2965327. ISSN 2169-3536.
 This article incorporates text available under the CC BY 4.0 license.
- ↑ "Modular Reconfigurable Robots in Space Applications" (PDF). Palo Alto Research Center (شرکت پارک). 2004.
- ↑ University, Carnegie Mellon. "Claytronics - Carnegie Mellon University". www.cs.cmu.edu.
- ↑ Feczko, Jacek; Manka, Michal; Krol, Pawel; Giergiel, Mariusz; Uhl, Tadeusz; Pietrzyk, Andrzej (July 2015). "Review of the modular self reconfigurable robotic systems". 2015 10th International Workshop on Robot Motion and Control (RoMoCo). pp. 182–187. doi:10.1109/RoMoCo.2015.7219733. ISBN 978-1-4799-7043-8. S2CID 34234072.
- ↑ Mackenzie, Dana; Manka, Michal; Krol, Pawel; Giergiel, Mariusz; Uhl, Tadeusz; Pietrzyk, Andrzej (8 August 2003). "Shape Shifters Tread a Daunting Path Toward Reality". Science. 301 (5634): 754–756. doi:10.1126/science.301.5634.754. PMID 12907773. S2CID 28194165.
- ↑ Programmable materials. Joseph Michael. UK Patent GB2287045B Granted 1997-05-14.
- ↑ Fractal robots Archived from the original
- ↑ A. Brunete, M. Hernando and E. Gambao, "Modular Multiconfigurable Architecture for Low Diameter Pipe Inspection Microrobots," Proceedings of the 2005 IEEE International Conference on Robotics and Automation, 2005, pp. 490-495.doi:10.1109/ROBOT.2005.1570166
- ↑ Levi, P.; Meister, E.; van Rossum, A.C.; Krajnik, T.; Vonasek, V.; Stepan, P.; Liu, W.; Capparrelli, F. (31 March 2014). "A Cognitive Architecture for Modular and Self-Reconfigurable Robots" (PDF). 2014 IEEE International Systems Conference Proceedings. Systems Conference (SysCon), 2014 8th Annual IEEE. pp. 465–472. doi:10.1109/SysCon.2014.6819298. ISBN 978-1-4799-2086-0. S2CID 30709324.
- ↑ Rohan Thakker, Ajinkya Kamat, Sachin Bharambe, Shital Chiddarwar and K. M. Bhurchandi. "ReBiS- Reconfigurable Bipedal Snake Robot." In Proceedings of the 2014 IEEE/RSJ International Conference on Intelligent Robots and Systems, 2014.
- ↑ Hayat, A. A.; Parween, R.; Elara, M. R.; Parsuraman, K.; Kandasamy, P. S. (May 2019). "Panthera: Design of a Reconfigurable Pavement Sweeping Robot". 2019 International Conference on Robotics and Automation (ICRA). pp. 7346–7352. doi:10.1109/ICRA.2019.8794268. ISBN 978-1-5386-6027-0. S2CID 199541251.
- ↑ Lillian Chin; Max Burns; Gregory Xie; Daniela Rus. "Flipper-Style Locomotion Through Strong Expanding Modular Robots" in IEEE Robotics and Automation Letters ( Volume: 8, Issue: 2, Page(s): 528 - 535, February 2023)
- 1 2 3 Belke, Christoph H.; Holdcroft, Kevin; Sigrist, Alexander; Paik, Jamie (June 2023). "Morphological flexibility in robotic systems through physical polygon meshing". Nature Machine Intelligence (in English). 5 (6): 669–675. doi:10.1038/s42256-023-00676-8. ISSN 2522-5839.
- ↑ "Home". Archived from the original on 4 اوت 2002. Retrieved 6 نوامبر 2006.
- ↑ "M-TRAN(Modular Transformer)MTRAN". unit.aist.go.jp. Archived from the original on 2016-03-05.
- ↑ Liu, J. G. "Gait Planning for a Novel Reconfigurable Robot AMOEBA-I". IEEE Transactions on Robotics.
- ↑ Liu, J. G. "Design and Motion Planning of AMOEBA-I". Science in China Series F: Information Sciences. doi:10.1007/s11432-007-0068-8.
- ↑ آزمایشگاه ماشینهای خلاق دانشگاه کرنل (CCSL) رباتیک پودمانی تصادفی.
- ↑ Zykov, Victor; Mytilinaios, Efstathios; Adams, Bryant; Lipson, Hod (2005). "Self-reproducing machines". Nature. 435 (7039). Springer Science and Business Media LLC: 163–164. doi:10.1038/435163a. ISSN 0028-0836. PMID 15889080. S2CID 4362474.
- ↑ here
- ↑ Roombots
- ↑ Biorobotics Laboratory Roombots webpage
- ↑ Sambot
- ↑ Self-assembly Swarm Modular Robots
- ↑ Cheung, K. C., Demaine, E. D., Bachrach, J. R., and Griffith, S., "Programmable Assembly With Universally Foldable Strings (Moteins)," IEEE Transactions on Robotics, vol. 27, no. 4, pp. 718-729 (2011).
- ↑ خطای اسکریپتی: پودمان «Deprecated archive» وجود ندارد.
- ↑ "Smart sand and robot pebbles". MIT. April 2, 2012.
- ↑ "DPRSim - The Dynamic Physical Rendering Simulator". Intel. Archived from the original on 13 January 2015. Retrieved 3 January 2015.
- ↑ Winkler, L.; Vonasek, V.; Worn, H.; Preucil, L., "Robot3D — A simulator for mobile modular self-reconfigurable robots," IEEE Conference on Multisensor Fusion and Integration for Intelligent Systems (MFI), pp.464,469, 13-15 Sept. 2012 doi: 10.1109/MFI.2012.6343016
- مشارکتکنندگان ویکیپدیا. «Self-reconfiguring modular robot». در دانشنامهٔ ویکیپدیای انگلیسی، بازبینیشده در ۲۵ اوت ۲۰۲۶.
- الگو:بایگانی
- طراحی ماژولار