هوش مصنوعی فیزیکی
هوش مصنوعی فیزیکی (به انگلیسی: Physical artificial intelligence) یا هوش مصنوعی جسمانی به سامانههای هوش مصنوعی (AI) اشاره دارد که جهان فیزیکی را ادراک میکنند، دربارهٔ آن استدلال مینمایند و در آن دست به عمل میزنند. این سامانهها عموماً مدلهای هوش مصنوعی را با حسگرها، سیستمهای کنترل، عملگرهای مکانیکی و ماشینهای فیزیکی مانند رباتها یا خودروهای خودران ترکیب میکنند. هوش مصنوعی فیزیکی با هوش مصنوعی تجسمیافته، رباتیک و سامانههای خودمختار همپوشانی دارد، اما بر فرایند کامل ادراک محیط، برنامهریزی حرکتی یک اقدام و اجرای فیزیکی وظیفه برای انجام کار تأکید میکند. این امر با هوش مصنوعی دیجیتال یا هوش مصنوعی مولد (GenAI) که عمدتاً در قلمرو اطلاعات یا دیجیتال باقی میماند، تفاوت دارد. [۱][۲][۳]
این اصطلاح در طول بهار هوش مصنوعی در دههٔ ۲۰۲۰ بهطور فزایندهای برجسته شد، زیرا توسعهٔ هوش مصنوعی از کاربردهای عمدتاً دیجیتال به سمت رباتهای انساننما، خودروهای خودران، کارخانههای هوشمند و دیگر ماشینهای خودمختار گسترش یافت. [۴] مرزهای آن استاندارد نشده است و اغلب به عنوان ادامهای بر پژوهشهای پیشین در زمینههای رباتیک و هوش تجسمیافته در نظر گرفته میشود تا یک حوزهٔ کاملاً مجزا. [۵]
عملکرد
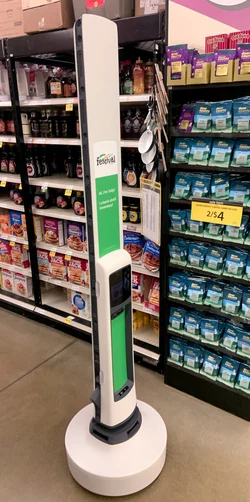
سامانههای هوش مصنوعی فیزیکی معمولاً از طریق یک چرخهٔ مداوم از ادراک، برنامهریزی و عمل کار میکنند. دوربینها، لیدار، رادار، میکروفونها و حسگرهای لمسی یا حسگرهای حرکتی اطلاعات مربوط به محیط را جمعآوری میکنند. ممکن است از بینایی رایانهای، دید ماشینی، ترکیب حسگرها و محلیسازی و نقشهبرداری همزمان برای شناسایی اشیاء، تخمین موقعیت آنها و ساختن بازنمایی از جهان واقعی پیرامون استفاده شود. [۶][۷]
کتابخانههای متنباز مانند اوپنسیوی و Dlib مولفههای بینایی رایانهای، پردازش تصویر و یادگیری ماشین را ارائه میدهند که میتوانند در سامانههای ادراکی ادغام شوند. این کتابخانهها به جای سامانههای خودمختار کامل، مولفههای نرمافزاری مجزا را ارائه میکنند. [۸][۹]
یک سامانه پس از تفسیر محیط اطراف خود، ممکن است از برنامهریزی وظایف، برنامهریزی حرکت یا خطمشیهای آموختهشده برای انتخاب یک اقدام استفاده کند. نرمافزار کنترل، این برنامه را به دستورهایی برای پیمایش ربات جهت موتورها، مفاصل رباتیک یا سایر عملگرهای مکانیکی تبدیل میکند. اطلاعات جدید حسگرها به سامانه اجازه میدهد تا نتیجه را ارزیابی کرده و با تغییر شرایط محیطی، برنامهٔ خود را اصلاح کند. [۱۰]
کاربردها
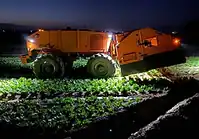

کاربردهای هوش مصنوعی فیزیکی شامل خودروهای خودران، رباتهای صنعتی و انبارداری، رباتهای انساننما و خدمتکار، پهپادها، رباتهای تحویلدهنده، رباتهای کشاورزی خودمختار، رباتهای ساختوساز و رباتهای معدنکاری است. کاربردهای خانگی شامل جاروبرقیهای رباتیک و چمنزنهای رباتیک است که از حسگرها و نرمافزارهای مسیریابی برای کار با کنترل انسانی محدود استفاده میکنند. [۱۱]
سامانههای هوش مصنوعی فیزیکی باید قادر باشند در شرایط متغیر و تا حدی غیرقابلپیشبینی جهان واقعی کار کنند. چالشهای این حوزه شامل دادههای ناقص حسگرها، پیشگیری از برخورد، الزامات رایانش بیدرنگ، محدودیتهای انرژی و انتقال رفتارهای آموختهشده در شبیهسازی به ماشینهای فیزیکی است. از آنجا که خرابیها میتوانند باعث آسیب فیزیکی یا جراحت شوند، این سامانهها ممکن است به محدودیتهای ایمنی، نظارت انسانی و مکانیسمهای کنترل پشتیبان نیز نیازداشته باشند. [۱۲][۱۳]
جستارهای وابسته
| بخشی از مجموعه مقالات |
| هوش مصنوعی |
|---|
 |
- ربات خودمختار
- عامل مجسم
- فهرست الگوریتمهای هوش مصنوعی
- فهرست نرمافزارهای هوش مصنوعی متنباز
- فهرست سختافزارهای رباتیک متنباز
- فهرست رباتسازان
- فهرست شرکتهای رباتیک
- فهرست آزمایشگاههای رباتیک
- فهرست شبیهسازهای رباتیک
- فهرست نرمافزارهای رباتیک
- فهرست رباتها
- رباتیک متن باز
- یادگیری رباتی
- مدل بینایی-زبان-اکشن
- مدل جهان (هوش مصنوعی)
پانویس
- ↑ "What Is Physical AI?". NVIDIA. Nvidia. Retrieved 2026-07-26.
- ↑ Stryker, Cole (2026-01-19). "What Is Physical AI?". IBM Think. IBM. Retrieved 2026-07-26.
- ↑ "Black Forest Labs Unveils First Model for Robotics in Shift to Physical AI". Bloomberg News. 2026-07-23. Retrieved 2026-07-26.
- ↑ Cherney, Max A. (2026-01-09). "Physical AI dominates CES but humanity will still have to wait a while for humanoid servants". Reuters. Retrieved 2026-07-24.
- ↑ "From embodied intelligence to physical AI". Nature Machine Intelligence. 8: 491–492. 2026-04-24. doi:10.1038/s42256-026-01239-3.
- ↑ Dellaert, Frank; Hutchinson, Seth (2023). "Introduction". Introduction to Robotics and Perception. Retrieved 2026-07-26.
- ↑ Nahavandi, Saeid; Alizadehsani, Roohallah; Nahavandi, Darius; Mohamed, Shady; Mohajer, Navid; Rokonuzzaman, Mohammad; Hossain, Ibrahim (2025). "A Comprehensive Review on Autonomous Navigation". ACM Computing Surveys. 57 (9). doi:10.1145/3727642.
- ↑ Pulli, Kari; Baksheev, Anatoly; Kornyakov, Kirill; Eruhimov, Victor (2012-06). "Real-Time Computer Vision with OpenCV". Communications of the ACM. 55 (6): 61–69. doi:10.1145/2184319.2184337.
{{cite journal}}: تاریخ وارد شده در|date= - ↑ "Image Processing". dlib C++ Library. 2023-11-11. Retrieved 2026-07-27.
- ↑ Mon-Williams, Ruaridh; Li, Gen; Long, Ran; Du, Wenqian; Lucas, Christopher G. (2025-03-19). "Embodied large language models enable robots to complete complex tasks in unpredictable environments". Nature Machine Intelligence. 7: 592–601. doi:10.1038/s42256-025-01005-x. hdl:20.500.11820/800b3dc7-6173-4b3b-ab8b-a9bab5ac7618.
- ↑ "What is Physical AI?". HPE. Hewlett Packard Enterprise. Retrieved 2026-07-26.
- ↑ Cherney, Max A. (2026-07-08). "Mistral launches first robotics model in physical AI push". Reuters. Retrieved 2026-07-24.
- ↑ "NVIDIA Announces Halos for Robotics, the Industry's First Full-Stack Safety System for Physical AI". NVIDIA Newsroom. Nvidia. 2026-06-22. Retrieved 2026-07-26.
- مشارکتکنندگان ویکیپدیا. «[en:Physical artificial intelligence Physical artificial intelligence]». در دانشنامهٔ ویکیپدیای انگلیسی.
| Main articles |
|  |
|---|---|---|
| ربات |
| |
| Classifications |
| |
| Locomotion |
| |
| مسیریابی رباتی and mapping |
| |
| Research |
| |
| Companies |
| |
| Related |
| |
| ||


- هوش مصنوعی
- کاربردهای هوش مصنوعی
- رباتیک