شیوههای دینامیک هواگرد
شیوههای پویایی هواگرد یا انواع دینامیک هواگرد (انگلیسی: Aircraft dynamic modes)به نظریه دینامیکی یک هواپیما به نحوه رفتار هواپیما پس از اختلال در پرواز پایدار و بدون نوسان اشاره دارد.[۱] حرکات نوسانی را میتوان با دو پارامتر توصیف کرد،[۲]دورۀ زمانی لازم برای یک نوسان کامل، و زمان لازم برای میرایی تا نصف دامنه یا زمان لازم برای دو برابر کردن دامنه برای یک حرکت ناپایدار دینامیکی. حرکت طولی شامل دو نوسان جداگانه است، یک نوسان با دورۀ تناوب طولانی که حالت فوگوئید نامیده میشود و یک نوسان با دورۀ تناوب کوتاه که حالتی کوتاهمدت نامیده میشود.[۱]
حالت رول هلندی
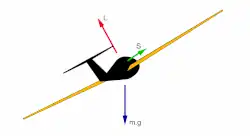
این حرکت، یک حرکت نوسانی ترکیبی از غلتش و انحراف است که غلتش هلندی نامیده میشود، شاید به دلیل شباهت آن به حرکت اسکیت روی یخ با همین نام که توسط اسکیتبازان هلندی انجام میشد؛ ریشه این نام مشخص نیست. غلتش هلندی را میتوان به صورت یک انحراف و غلتش به سمت راست توصیف کرد که به دنبال آن یک بازگشت به سمت شرایط تعادل، سپس یک جهش از این شرایط و یک انحراف و غلتش به سمت چپ، سپس بازگشت به حالت تعادل و غیره رخ میدهد. این دوره معمولاً در حدود ۳ تا ۱۵ ثانیه است، اما میتواند از چند ثانیه برای هواپیماهای سبک تا یک دقیقه یا بیشتر برای هواپیماهای مسافربری متغیر باشد. میرایی با پایداری جهتی بزرگ و دووجهی کوچک افزایش و با پایداری جهتی کوچک و دووجهی بزرگ کاهش مییابد. اگرچه معمولاً در یک هواپیمای معمولی پایدار است، اما حرکت ممکن است آنقدر کم میرا شود که اثر آن بسیار ناخوشایند و نامطلوب باشد. در هواپیماهای بال عقب رفته، غلتش هلندی با نصب یک کنترل سمت گشت حل میشود، در واقع یک خلبان خودکار ویژه که با اعمال اصلاحات سکان، هرگونه نوسان انحراف از مسیر را میرا میکند. برخی از هواپیماهای بالعقب، چرخش هلندی ناپایداری دارند. اگر چرخش هلندی خیلی کممیرا یا ناپایدار باشد، میراگر انحراف به جای اینکه برای راحتی خلبان و مسافر باشد، به یک الزام ایمنی تبدیل میشود. به دمپرهای انحراف دوگانه نیاز است و خرابی دمپر انحراف باعث محدود شدن پرواز به ارتفاعات پایین و احتمالاً اعداد ماخ پایینتر میشود، جایی که پایداری غلتش هلندی بهبود یافته است.[۱]
شیرجه مارپیچی
مارپیچی شدن ذاتی است. بیشتر هواپیماهایی که برای پرواز مستقیم و تراز تنظیم شدهاند، اگر با سیستم تعلیق ثابت پرواز کنند، در نهایت دچار شیرجه مارپیچی سفتشونده میشوند. اگر شیرجه مارپیچی ناخواسته انجام شود، نتیجه میتواند کشنده باشد.[۲]
شیرجه مارپیچی (Spiral Dive) چرخش نیست؛ این شیرجه نه با واماندگی (Stall) یا از گشتاور آغاز میشود، بلکه با یک آشفتگی تصادفی، افزایش غلتش و سرعت هوا آغاز میشود. بدون مداخله سریع خلبان، این امر میتواند سبب خرابی سازهای بدنه هواپیما شود، چه در نتیجه بارگذاری آیرودینامیکی بیش از حد و چه در اثر برخورد با عوارض زمینی. هواپیما در ابتدا نشانهٔ کمی از تغییر چیزی نشان میدهد. احساس «پایین» بودن خلبان همچنان نسبت به پایین هواپیما وجود دارد، اگرچه هواپیما در واقع بهطور فزایندهای از حالت عمودی واقعی خارج شده است. در شرایط VFR، خلبان با استفاده خودکار از افق واقعی، انحرافات کوچک از سطح را اصلاح میکند، اما در شرایط IMC یا تاریکی، این انحرافات ممکن است نادیده گرفته شوند: غلتش افزایش مییابد و نیروی بالابر، که دیگر عمودی نیست، برای پشتیبانی از هواپیما کافی نیست. دماغه پایین میآید و سرعت افزایش مییابد؛ شیرجه مارپیچی آغاز شده است.[۲]
جستارهای وابسته
منابع
- 1 2 3 Perkins, Courtland D.; Hage, Robert (1949). Airplane performance stability and control. New York: Wiley. p. 431. ISBN 0-471-68046-X.
{{cite book}}: ناسازگاری شابک و تاریخ (کمک) - 1 2 3 Stengel, Robert F. (17 October 2004). Flight Dynamics (in English). Princeton University Press. ISBN 978-0-691-11407-1. Retrieved 6 July 2022.
- مشارکتکنندگان ویکیپدیا. «Aircraft dynamic modes». در دانشنامهٔ ویکیپدیای انگلیسی، بازبینیشده در ۱۴ سپتامبر ۲۰۲۶.
- آیرودینامیک