روش اویلر
| معادلات دیفرانسیل |
|---|
 |
| طبقهبندی |
| پاسخها |
در ریاضیات و علم محاسبه، روش اویلر (که با نام روش اویلر پیشرو نیز شناخته میشود) یک رویه عددی مرتبه اول برای حل معادلات دیفرانسیل معمولی (ODEs) با یک مقدار اولیه دادهشده است. این روش، بنیادیترین روش صریح برای انتگرالگیری عددی معادلات دیفرانسیل معمولی و سادهترین روش رونگه‐کوتا است. روش اویلر به نام لئونارد اویلر نامگذاریشده است که نخستین بار آن را در کتاب خود با عنوان Institutionum calculi integralis (منتشرشده در ۱۷۶۸–۱۷۷۰) پیشنهاد کرد.[۱]
روش اویلر یک روش مرتبه اول است، بدین معنا که خطای آن (خطا در هر گام) متناسب با مربع اندازه گام است و خطای کلی (خطا در یک زمان مشخص) متناسب با اندازه گام است. روش اویلر اغلب به عنوان پایهای برای ساخت روشهای پیچیدهتر، برای نمونه روش پیشبینی-ویرایش، عمل میکند.
توصیف هندسی
هدف و چرایی کارکرد آن
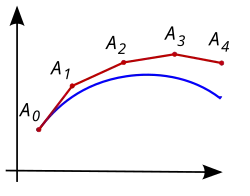
مسئله محاسبه شکل یک منحنی ناشناخته را در نظر بگیرید که از یک نقطه مشخص شروع میشود و در یک معادله دیفرانسیل معین صدق میکند. در اینجا، یک معادله دیفرانسیل را میتوان به عنوان فرمولی در نظر گرفت که به وسیله آن، پس از محاسبه موقعیت هر نقطه روی منحنی، میتوان شیب مماس بر منحنی را در آن نقطه محاسبه کرد.
ایده این است که اگرچه منحنی در ابتدا ناشناخته است، اما نقطه شروع آن که با نشان میدهیم، معلوم است (شکل ۱ را ببینید). سپس، از روی معادله دیفرانسیل، میتوان شیب منحنی در و در نتیجه خط مماس را محاسبه کرد.

یک گام کوچک در امتداد آن خط مماس تا نقطه بردارید. در طول این گام کوچک، شیب تغییر چندانی نمیکند، بنابراین به منحنی نزدیک خواهد بود. اگر فرض کنیم که همچنان روی منحنی قرار دارد، میتوان از همان استدلالی که برای نقطه در بالا استفاده شد، بهره برد. پس از چندین گام، یک خط شکسته () محاسبه میشود. بهطور کلی، این منحنی از منحنی ناشناخته اصلی خیلی دور نمیشود و اگر اندازه گام به اندازه کافی کوچک و بازه محاسباتی محدود باشد، میتوان خطای بین دو منحنی را کوچک کرد.[۲]

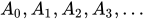
فرایند مرتبه اول
هنگامی که مقادیر و دادهشده باشند و مشتق تابعی معلوم از و به صورت باشد، فرایند را با قرار دادن آغاز کنید. سپس، مقداری مانند را برای اندازه هر گام در امتداد محور t انتخاب کرده و (یا به طور معادل ) را تعیین کنید. اکنون، از روش اویلر برای یافتن از روی و استفاده میشود:[۳]


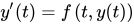


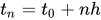
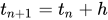


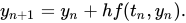
مقدار تقریبی از جواب در زمان است، یعنی . روش اویلر یک روش صریح است، یعنی جواب تابعی صریح از برای است.


فرایند مرتبه بالاتر
اگرچه روش اویلر یک معادله دیفرانسیل معمولی (ODE) مرتبه اول را انتگرالگیری میکند، هر ODE با مرتبه را میتوان به صورت دستگاهی از ODEهای مرتبه اول نمایش داد. هنگامی که ODE مرتبه به صورت زیر تعریفشده باشد:

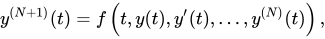
و همچنین ، و معلوم باشند، فرمول زیر را تا رسیدن به تقریب جواب ODE در زمان مورد نظر پیادهسازی میکنیم:
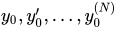
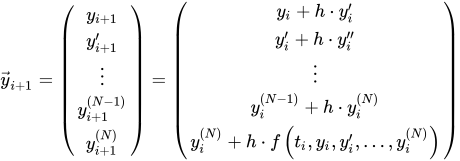
این دستگاههای مرتبه اول را میتوان با روش اویلر یا در واقع با هر طرح دیگری برای دستگاههای مرتبه اول حل کرد.[۴]
مثال مرتبه اول
با فرض مسئله مقدار اولیه
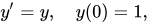
میخواهیم از روش اویلر برای تقریب استفاده کنیم.[۵]

استفاده از اندازه گام برابر با ۱ (h = 1)
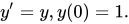


روش اویلر عبارت است از:
بنابراین ابتدا باید را محاسبه کنیم. در این معادله دیفرانسیل ساده، تابع توسط تعریف میشود. داریم:


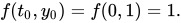
با انجام گام فوق، شیب خطی را که بر منحنی جواب در نقطه مماس است، یافتهایم. به یادداشته باشید که شیب به صورت تغییر در تقسیم بر تغییر در ، یا تعریف میشود.


گام بعدی ضرب مقدار فوق در اندازه گام است که در اینجا آن را برابر با یک در نظر میگیریم:
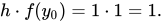
از آنجا که اندازه گام همان تغییر در است، وقتی اندازه گام و شیب مماس را ضرب میکنیم، تغییر در مقدار به دست میآید. این مقدار سپس به مقدار اولیه اضافه میشود تا مقدار بعدی برای محاسبات به دست آید.
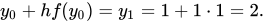
گامهای فوق باید برای یافتن ، و تکرار شوند.


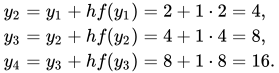
به دلیل ماهیت تکراری این الگوریتم، برای جلوگیری از خطا، سازماندهی محاسبات در قالب یک جدول مطابق زیر مفید است.
| 0 | 1 | 0 | 1 | 1 | 1 | 2 |
| 1 | 2 | 1 | 2 | 1 | 2 | 4 |
| 2 | 4 | 2 | 4 | 1 | 4 | 8 |
| 3 | 8 | 3 | 8 | 1 | 8 | 16 |
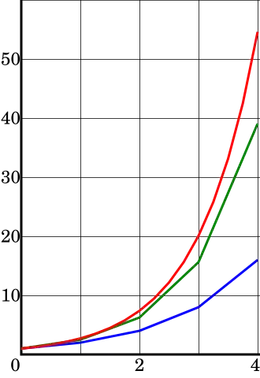
نتیجه این محاسبه این است که . جواب دقیق معادله دیفرانسیل است، بنابراین . اگرچه تقریب روش اویلر در این مورد خاص، بهویژه به دلیل بزرگ بودن اندازه گام ، چندان دقیق نبود، اما همانطور که شکل نشان میدهد، رفتار آن از نظر کیفی درست است.


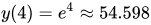
استفاده از اندازههای گام دیگر
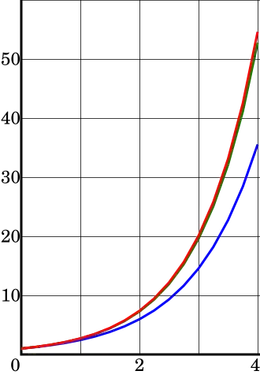

همانطور که در مقدمه اشاره شد، اگر اندازه گام کوچکتر باشد، روش اویلر دقیقتر است. جدول زیر نتیجه را با اندازههای گام مختلف نشان میدهد. سطر اول مربوط به مثال بخش قبل است و سطر دوم در شکل تصویرشده است.
| 1 | 16.00 | 38.60 |
| 0.25 | 35.53 | 19.07 |
| 0.1 | 45.26 | 9.34 |
| 0.05 | 49.56 | 5.04 |
| 0.025 | 51.98 | 2.62 |
| 0.0125 | 53.26 | 1.34 |
خطای ثبتشده در ستون آخر جدول، تفاوت بین جواب دقیق در و تقریب اویلر است. در پایین جدول، اندازه گام نصف اندازه گام در سطر قبلی است و خطا نیز تقریباً نصف خطای سطر قبلی است. این نشان میدهد که خطا تقریباً با اندازه گام متناسب است، حداقل برای مقادیر نسبتاً کوچک اندازه گام. این موضوع بهطور کلی برای معادلات دیگر نیز صادق است؛ برای جزئیات بیشتر به بخش «خطای برش سراسری» مراجعه کنید.

روشهای دیگر، مانند روش نقطه میانی که در شکلها نیز تصویرشده است، رفتار مطلوبتری دارند: خطای سراسری روش نقطه میانی تقریباً با «مربع» اندازه گام متناسب است. به همین دلیل، گفته میشود که روش اویلر یک روش مرتبه اول است، در حالی که روش نقطه میانی مرتبه دوم است.
میتوان از جدول فوق استنباط کرد که اندازه گام مورد نیاز برای رسیدن به پاسخی که تا سه رقم اعشار دقیق باشد، تقریباً ۰. ۰۰۰۰۱ است، به این معنی که به ۴۰۰,۰۰۰ گام نیاز داریم. این تعداد زیاد گامها مستلزم هزینه محاسباتی بالایی است. به همین دلیل، از روشهای مرتبه بالاتر مانند روشهای رونگه‐کوتا یا روشهای چندگامی خطی استفاده میشود، بهویژه اگر دقت بالایی مد نظر باشد.[۶]
مثال مرتبه بالاتر
برای این مثال مرتبه سوم، فرض کنید اطلاعات زیر دادهشده است:
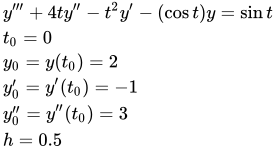
از این رابطه میتوان y''' را جدا کرد تا معادله زیر به دست آید:
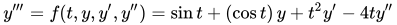
با استفاده از آن میتوان جواب را به دست آورد: و با استفاده از جواب ، میتوان جواب را به دست آورد:ما میتوانیم این فرایند را با استفاده از همان فرمول تا زمانی که لازم باشد ادامه دهیم تا هر که مورد نظر است، پیدا شود.

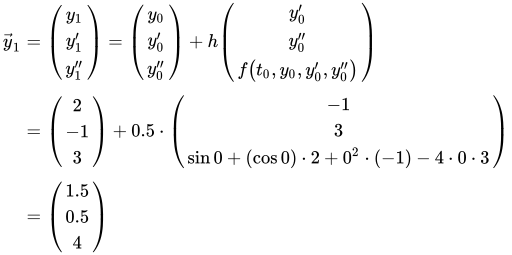

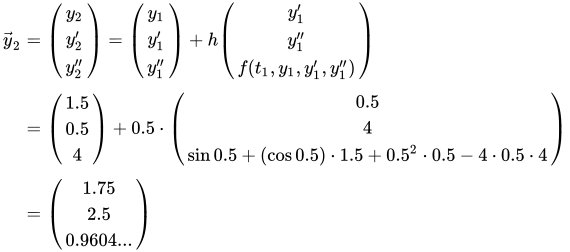

مشتقگیری
روش اویلر را میتوان به روشهای متعددی مشتقگیری کرد.
- نخست، توصیف هندسی که در بالا ذکر شد وجود دارد.
- امکان دیگر، در نظر گرفتن بسط تیلور تابع حول است: معادله دیفرانسیل بیان میکند که . اگر این عبارت در بسط تیلور جایگذاری شود و جملات درجه دوم و بالاتر نادیده گرفته شوند، روش اویلر به دست میآید.[۷] بسط تیلور در ادامه برای تحلیل خطای ناشی از روش اویلر استفاده میشود و میتوان آن را برای تولید روشهای رونگه‐کوتا گسترش داد.
- یک مشتقگیری بسیار نزدیک، جایگذاری فرمول تفاضل محدود پیشرو برای مشتق است، در معادله دیفرانسیل . باز هم، این کار روش اویلر را نتیجه میدهد.[۸] محاسبهای مشابه منجر به روش نقطه میانی و روش اویلر پسرو میشود.
- در نهایت، میتوان از معادله دیفرانسیل از تا انتگرال گرفت و قضیه اساسی حسابان را برای به دست آوردن عبارت زیر اعمال کرد: اکنون انتگرال را با استفاده از روش مستطیل سمت چپ (تنها با یک مستطیل) تقریب میزنیم: با ترکیب هر دو معادله، دوباره روش اویلر به دست میآید.[۹]
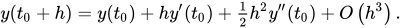

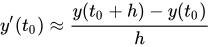

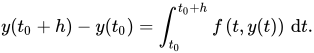
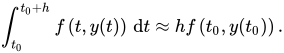
این خط فکری را میتوان برای رسیدن به انواع روشهای چندگامی خطی ادامه داد.
خطای برش محلی
خطای برش محلی در روش اویلر، خطایی است که در یک گام واحد رخ میدهد. این خطا تفاوت بین جواب عددی پس از یک گام، یعنی ، و جواب دقیق در زمان است. جواب عددی توسط رابطه زیر داده میشود:


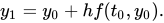
برای جواب دقیق، از بسط تیلور که در بخش «مشتقگیری» در بالا ذکر شد استفاده میکنیم:
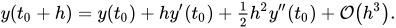
خطای برش محلی (LTE) معرفیشده توسط روش اویلر، از تفاوت بین این دو معادله به دست میآید:
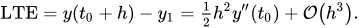
این نتیجه در صورتی معتبر است که دارای مشتق سوم کراندار باشد.[۱۰]
این نشان میدهد که برای کوچک، خطای برش محلی تقریباً متناسب با است. این امر باعث میشود روش اویلر نسبت به تکنیکهای مرتبه بالاتر مانند روشهای رونگه‐کوتا و روشهای چندگامی خطی که در آنها خطای برش محلی متناسب با توان بالاتری از اندازه گام است، دقت کمتریداشته باشد.

یک فرمولبندی کمی متفاوت برای خطای برش محلی را میتوان با استفاده از فرم لاگرانژ برای جمله باقیمانده در قضیه تیلور به دست آورد. اگر دارای مشتق دوم پیوسته باشد، آنگاه وجود دارد به طوری که[۱۱]
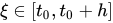
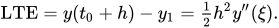
در عبارتهای فوق برای خطا، مشتق دوم جواب دقیق مجهول را میتوان با عبارتی شامل سمت راست معادله دیفرانسیل جایگزین کرد. در واقع، از معادله نتیجه میشود که[۱۲]
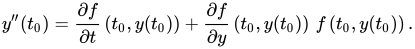
خطای برش سراسری
خطای برش سراسری، خطایی است که در یک زمان ثابت ، پس از هر تعداد گامی که روش نیاز دارد تا از زمان اولیه به آن زمان برسد، رخ میدهد. خطای برش سراسری، اثر تجمعی خطاهای برش محلی است که در هر گام رخ میدهد.[۱۳] تعداد گامها به سادگی برابر با تعیین میشود که متناسب با است و خطای رخداده در هر گام متناسب با است (بخش قبل را ببینید). بنابراین، انتظار میرود که خطای برش سراسری متناسب با باشد.[۱۴]


این استدلال شهودی را میتوان دقیق کرد. اگر جواب دارای مشتق دوم کراندار باشد و نسبت به آرگومان دوم خود دارای پیوستگی لیپشیتس باشد، آنگاه خطای برش سراسری (که با نشان داده میشود) توسط رابطه زیر کراندار میشود:

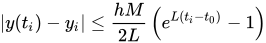
که در آن کران بالای مشتق دوم در بازه دادهشده و ثابت لیپشیتس برای است.[۱۵] یا به بیان سادهتر، وقتی باشد، مقدار (به طوری که به عنوان یک ثابت در نظر گرفته شود). در مقابل، که در آن تابع جواب دقیق است که فقط شامل متغیر است.


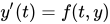
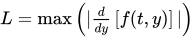
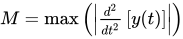

شکل دقیق این کران اهمیت عملی چندانی ندارد، زیرا در بیشتر موارد این کران، خطای واقعی رخداده توسط روش اویلر را بسیار بیش از حد تخمین میزند.[۱۶] آنچه اهمیت دارد این است که نشان میدهد خطای برش سراسری (تقریباً) متناسب با است. به همین دلیل، گفته میشود که روش اویلر از مرتبه اول است.[۱۷]
مثال
اگر معادله دیفرانسیل و جواب دقیق راداشته باشیم و بخواهیم و را برای بازه بیابیم: بنابراین میتوانیم کران خطا را در t=2. ۵ و h=0. ۵ بیابیم:
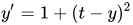
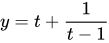

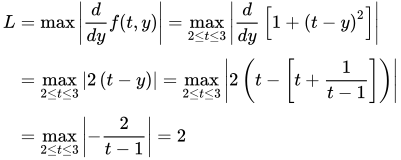
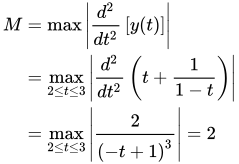
توجهداشته باشید که t0 برابر با ۲ است زیرا کران پایین برای t در میباشد.
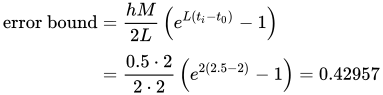
پایداری عددی
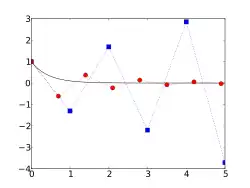


روش اویلر همچنین میتواند از نظر عددی ناپایدار باشد، بهویژه برای معادلات سخت، به این معنی که جواب عددی برای معادلاتی که جواب دقیق آنها رشد نمیکند، بسیار بزرگ میشود. این موضوع را میتوان با استفاده از معادله خطی زیر نشان داد: جواب دقیق است که با به سمت صفر میل میکند. با این حال، اگر روش اویلر با اندازه گام برای این معادله اعمال شود، جواب عددی از نظر کیفی اشتباه است: نوسان میکند و رشد مییابد (شکل را ببینید). این همان معنای ناپایداری است. اگر از اندازه گام کوچکتری استفاده شود، برای مثال ، آنگاه جواب عددی به سمت صفر میل میکند.
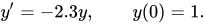


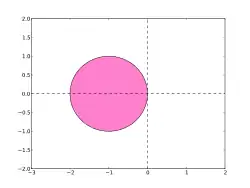
اگر روش اویلر برای معادله خطی اعمال شود، جواب عددی در صورتی ناپایدار است که حاصلضرب خارج از ناحیه زیر باشد: که در سمت راست نشان دادهشده است. این ناحیه، «ناحیه پایداری» (خطی) نامیده میشود.[۱۸] در این مثال، است، بنابراین اگر باشد، آنگاه که خارج از ناحیه پایداری است و در نتیجه جواب عددی ناپایدار است.


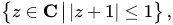


این محدودیت — به همراه همگرایی کند خطا با — بدین معناست که روش اویلر اغلب استفاده نمیشود، مگر به عنوان یک مثال ساده از انتگرالگیری عددی. مدلهای سامانههای فیزیکی اغلب شامل جملاتی هستند که نشاندهنده عناصر با زوال سریع (یعنی با آرگومانهای نمایی منفی بزرگ) میباشند. حتی زمانی که این موارد در حل کلی مورد نظر نباشند، ناپایداری که میتوانند القا کنند به این معنی است که اگر از روش اویلر استفاده شود، به یک گام زمانی بسیار کوچک نیاز خواهد بود.
خطاهای گردکردن
در گام از روش اویلر، خطای گردکردن تقریباً از مرتبه بزرگی است که در آن اپسیلون ماشین است. با فرض اینکه خطاهای گردکردن متغیرهای تصادفی مستقل باشند، مجموع خطای گردکردن مورد انتظار متناسب با است.[۱۹] بنابراین، برای مقادیر بسیار کوچک اندازه گام، خطای قطع کوچک خواهد بود اما اثر خطای گردکردن ممکن است بزرگ باشد. اگر از جمعبندی جبرانی در فرمول روش اویلر استفاده شود، بخش عمدهای از اثر خطای گردکردن به راحتی قابل اجتناب است.[۲۰]


اصلاحات و گسترشها
یک اصلاح ساده در روش اویلر که مشکلات پایداری ذکرشده در بالا را حذف میکند، روش اویلر پسرو است: این روش با روش اویلر (استاندارد یا پیشرو) در این تفاوت است که تابع در نقطه پایانی گام ارزیابی میشود، نه در نقطه شروع. روش اویلر پسرو یک روش ضمنی است، به این معنی که فرمول روش اویلر پسرو دارای در هر دو طرف است، بنابراین هنگام اعمال روش اویلر پسرو باید یک معادله را حل کنیم. این امر پیادهسازی آن را پرهزینهتر میکند.
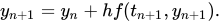
سایر اصلاحات روش اویلر که به پایداری کمک میکنند، منجر به روش اویلر نمایی یا روش اویلر نیمهضمنی میشوند.
روشهای پیچیدهتر میتوانند مرتبه بالاتر (و دقت بیشتری) به دست آورند. یک امکان، استفاده از ارزیابیهای بیشتر تابع است. این موضوع با روش نقطه میانی که قبلاً در این مقاله ذکر شد، نشان دادهشده است: این منجر به خانواده روشهای رونگه‐کوتا میشود.
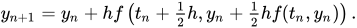
امکان دیگر استفاده از مقادیر گذشته بیشتر است، که با روش دو مرحلهای آدامز-بشفورت نشان دادهشده است: این منجر به خانواده روشهای چندگامی خطی میشود. اصلاحات دیگری نیز وجود دارند که از تکنیکهای حسگری فشرده برای به حداقل رساندن مصرف حافظه استفاده میکنند.[۲۱]
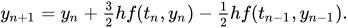
در فرهنگ عامه
در فیلم ارقام پنهان، کاترین جانسون برای محاسبه ورود مجدد فضانورد جان گلن از مدار زمین به روش اویلر متوسل میشود.[۲۲]
جستارهای وابسته
- کرنک نیکلسون
- گرادیان کاهشی که به طور مشابه از گامهای محدود برای یافتن کمینههای توابع استفاده میکند
- فهرست روشهای رونگه‐کوتا
- روشهای چندگامی خطی
- انتگرالگیری عددی (برای محاسبه انتگرالهای معین)
- حل عددی معادلات دیفرانسیل معمولی
پانویس
- ↑ Butcher 2003 p. 45 ; Hairer Nørsett & Wanner 1993 p. 35
- ↑ Atkinson 1989 p. 342 ; Butcher 2003 p. 60
- ↑ Butcher 2003 p. 45 ; Hairer Nørsett & Wanner 1993 p. 36
- ↑ Butcher 2003 p. 3 ; Hairer Nørsett & Wanner 1993 p. 2
- ↑ See also Atkinson 1989 p. 344
- ↑ Hairer Nørsett & Wanner 1993 p. 40
- ↑ Atkinson 1989 p. 342 ; Hairer Nørsett & Wanner 1993 p. 36
- ↑ Atkinson 1989 p. 342
- ↑ Atkinson 1989 p. 343
- ↑ Butcher 2003 p. 60
- ↑ Atkinson 1989 p. 342
- ↑ Stoer & Bulirsch 2002 p. 474
- ↑ Atkinson 1989 p. 344
- ↑ Butcher 2003 p. 49
- ↑ Atkinson 1989 p. 346 ; Lakoba 2012 equation (1.16)
- ↑ Iserles 1996 p. 7
- ↑ Butcher 2003 p. 63
- ↑ Butcher 2003 p. 70 ; Iserles 1996 p. 57
- ↑ Butcher 2003 pp. 74–75
- ↑ Butcher 2003 pp. 75–78
- ↑ Unni, M. P.; Chandra, M. G.; Kumar, A. A. (March 2017). "Memory reduction for numerical solution of differential equations using compressive sensing". 2017 IEEE 13th International Colloquium on Signal Processing & its Applications (CSPA). pp. 79–84. doi:10.1109/CSPA.2017.8064928. ISBN 978-1-5090-1184-1. S2CID 13082456.
- ↑ Khan, Amina (9 January 2017). "Meet the 'Hidden Figures' mathematician who helped send Americans into space". Los Angeles Times. Retrieved 12 February 2017.
منابع
- Atkinson, Kendall A. (1989). An Introduction to Numerical Analysis (2nd ed.). New York: جان وایلی و پسران. ISBN 978-0-471-50023-0.
- Ascher, Uri M.; Petzold, Linda R. (1998). Computer Methods for Ordinary Differential Equations and Differential-Algebraic Equations. Philadelphia: Society for Industrial and Applied Mathematics. ISBN 978-0-89871-412-8.
- Butcher, John C. (2003). Numerical Methods for Ordinary Differential Equations. New York: جان وایلی و پسران. ISBN 978-0-471-96758-3.
- Hairer, Ernst; Nørsett, Syvert Paul; Wanner, Gerhard (1993). Solving ordinary differential equations I: Nonstiff problems. Berlin, New York: اشپرینگر ساینس+بیزینس مدیا. ISBN 978-3-540-56670-0.
- Iserles, Arieh (1996). A First Course in the Numerical Analysis of Differential Equations. انتشارات دانشگاه کمبریج. ISBN 978-0-521-55655-2.
- Stoer, Josef; Bulirsch, Roland (2002). Introduction to Numerical Analysis (3rd ed.). Berlin, New York: اشپرینگر ساینس+بیزینس مدیا. ISBN 978-0-387-95452-3.
- Lakoba, Taras I. (2012). "Simple Euler method and its modifications" (PDF) (Lecture notes for MATH334). University of Vermont. Retrieved 2012-02-29.
- Unni, M P. (2017). "Memory reduction for numerical solution of differential equations using compressive sensing". 2017 IEEE 13th International Colloquium on Signal Processing & its Applications (CSPA). IEEE CSPA. pp. 79–84. doi:10.1109/CSPA.2017.8064928. ISBN 978-1-5090-1184-1. S2CID 13082456.
پیوند به بیرون

- پیادهسازیهای روش اویلر در زبانهای مختلف توسط Rosetta Code
- "Euler method", Encyclopedia of Mathematics, EMS Press, 2001 [1994]
منابع
- مشارکتکنندگان ویکیپدیا. «[en:Template:Numerical integrators Template:Numerical integrators]». در دانشنامهٔ ویکیپدیای انگلیسی.
| |
|

منابع
- مشارکتکنندگان ویکیپدیا. «[en:Template:Leonhard Euler Template:Leonhard Euler]». در دانشنامهٔ ویکیپدیای انگلیسی.
- جعبههای ناوبری دانشمندان
- حل عددی معادلات دیفرانسیل
- روشهای رونگه‐کوتا
- لئونارد اویلر